लाइव विज़ुअल फीडबैक के साथ वृत्तों, वक्रों और पैरामीट्रिक समीकरणों की सटीक चाप लंबाई की गणना के लिए एक प्रीमियम गणित उपकरण।
मुफ़्त में उपयोग करें·कोई साइन-अप नहीं·आपके ब्राउज़र में चलता है
चाप लंबाई सूत्र
L=r⋅θ
0°360°
आरेख प्रदर्शन
Sector Arc Length Formula
L=r⋅θ
0°360°
त्वरित कोण
आरेख प्रदर्शन
दीर्घवृत्त चाप लंबाई सूत्र
L=∫θ1θ2a2sin2θ+b2cos2θdθ
परवलय चाप लंबाई सूत्र
L=∫x1x21+(dxdy)2dx
ग्राफ प्रदर्शन
ग्राफ दृश्य
अर्धवृत्त चाप लंबाई सूत्र
L=πr
आरेख प्रदर्शन
इंटीग्रल फॉर्मूला (f(x))
L=∫ab1+(dxdy)2dx
पैरामीट्रिक फॉर्मूला
L=∫ab(dtdx)2+(dtdy)2dt
ध्रुवीय सूत्र
L=∫αβr2+(dθdr)2dθ
दूरी योग
L=∑Δx2+Δy2
संयुक्त मध्यबिंदु नियम
Ln=Δx∑i=0n−11+[f′(xi∗)]2
चर के रूप में x का उपयोग करें। समर्थित: +, -, *, /, ^, sqrt, abs, sin, cos, tan, asin, acos, atan, sinh, cosh, tanh, exp, ln, log, pi, e। उदाहरण: 2x का अर्थ 2*x है, x^2 का अर्थ x वर्ग है।
फलन प्रीसेट
अवकलज: स्वचालित (द्वि-संख्या)
अवकलज x'(t) और y'(t) स्वचालित रूप से निकाले जाते हैं (द्वि-संख्या)। प्राचल के रूप में t का उपयोग करें।
15000
संदर्भ और आरेख
हल किए गए उदाहरण
3डी पैरामीट्रिक स्पेस
L=∫ab(dtdx)2+(dtdy)2+(dtdz)2dt
गणना परिणाम
उच्च परिशुद्धता के साथ गणना की गई
मूल वक्र और चयनित चाप
सुनहरे बिंदु प्रत्येक उपखंड के मध्यबिंदु को दर्शाते हैं।
समाकल्य g(x) और मध्यबिंदु आयत
किसी आयत पर माउस ले जाएँ और उसका उपखंड, मध्यबिंदु, समाकल्य मान व योगदान देखें।
विस्तृत मध्यबिंदु गणना तालिका
अभिसरण तुलना
लगातार परिष्करणों के बीच का अंतर त्रुटि का व्यावहारिक संकेत है, कोई गारंटीकृत त्रुटि सीमा नहीं।
ऊपर दिए कैलकुलेटर में सात मोड शामिल हैं। हर एक कैलकुलस के मानक इनपुट प्रारूप से मेल खाता है। वह मोड चुनें जिसके इनपुट आपकी समस्या जैसे दिखते हों।
मोड
आवश्यक इनपुट
कब उपयोग करें
वृत्त
त्रिज्या r, केंद्रीय कोण θ
वृत्त, त्रिज्यखंड, पहिए, चाप
कार्तीय
फलन y = f(x), अंतराल [a, b]
फलन ग्राफ
प्राचलिक
x(t), y(t), अंतराल [a, b]
गति पथ, लूप, ऊर्ध्वाधर वक्र
ध्रुवीय
r(θ), कोण अंतराल [α, β]
सर्पिल, कार्डियोइड, ध्रुवीय ग्राफ
संख्यात्मक
f(x), अंतराल, उपविभाजन n
बंद रूप के बिना समाकलन
बिंदु
(x, y) निर्देशांकों की सूची
GPS ट्रैक, नमूना डेटा
3D
x(t), y(t), z(t), अंतराल [a, b]
अंतरिक्ष वक्र, हेलिक्स
वृत्त चाप लंबाई
त्रिज्या r और केंद्रीय कोण θ दर्ज करें। टूल L = rθ से चाप लंबाई निकालता है और उन्हीं दो इनपुट से सेक्टर क्षेत्रफल और जीवा की लंबाई भी बताता है। DEG/RAD टॉगल से डिग्री और रेडियन के बीच बदलें।
\( L = r\theta \quad (\theta \text{ in radians}) \)
कार्टेशियन वक्र
फलन y = f(x) के साथ शुरुआती और अंतिम x-मान a और b दर्ज करें। कैलकुलेटर फलन का अवकलन करता है, समाकल्य बनाता है और सभी चरण दिखाते हुए निश्चित समाकल का संख्यात्मक मूल्यांकन करता है। पूरी व्युत्पत्ति के लिए चरणों सहित चाप लंबाई कैलकुलेटर आज़माएँ।
\( L = \int_{a}^{b} \sqrt{1 + \left(\frac{dy}{dx}\right)^{2}}\,dx \)
पैरामीट्रिक वक्र
पैरामीटर अंतराल के साथ x(t) और y(t) दर्ज करें। यह मोड उन पथों के लिए उपयुक्त है जिन्हें समय पर गति के रूप में वर्णित किया जाता है, जहाँ कोई भी निर्देशांक दूसरे का प्रत्यक्ष फलन नहीं है। समर्पित टूल के लिए पैरामीट्रिक चाप लंबाई कैलकुलेटर देखें।
__पेज_टोकन_0__
ध्रुवीय वक्र
कोण अंतराल के साथ r को θ के फलन के रूप में दर्ज करें। सर्पिल, कार्डियोइड और अन्य वक्रों के लिए आदर्श, जो ध्रुवीय रूप में सबसे स्वाभाविक रूप से लिखे जाते हैं। एक स्वतंत्र ध्रुवीय चाप लंबाई कैलकुलेटर भी उपलब्ध है।
__पेज_टोकन_0__
संख्यात्मक समाकलन
f(x), अंतराल और उपविभाजनों की संख्या n दर्ज करें, फिर सिम्पसन नियम या समलंब नियम चुनें। यह मोड तब उपयोगी है जब चाप लंबाई समाकल का कोई प्रारंभिक प्रतिअवकलज न हो या जब आप संख्यात्मक विधियों की तुलना करना चाहें। समर्पित सिम्पसन नियम और समलंब नियम कैलकुलेटर पूरी गणना दिखाते हैं।
निर्देशांक बिंदु
(x, y) बिंदुओं की सूची चिपकाएँ या लिखें। कैलकुलेटर क्रमागत बिंदुओं के बीच सीधी रेखा की दूरियों को जोड़ता है, जो GPS ट्रैक जैसे नमूनाकृत डेटा से पथ की लंबाई का अनुमान देता है। समर्पित बिंदुओं से चाप लंबाई टूल भी देखें।
__पेज_टोकन_0__
3D वक्र
स्पेस वक्र की लंबाई मापने के लिए पैरामीटर अंतराल के साथ x(t), y(t) और z(t) दर्ज करें, उदाहरण के लिए हेलिक्स या 3D प्रक्षेपवक्र। समर्पित 3D चाप लंबाई कैलकुलेटर अपने पेज पर वही गणना देता है।
__पेज_टोकन_0__
सूत्र मार्गदर्शिका
चाप लंबाई सूत्र
नीचे हर चाप लंबाई सूत्र एक ही विचार मापता है: वक्र के साथ छोटे सीधे खंडों को जोड़ना। सही सूत्र इस पर निर्भर करता है कि वक्र कैसे वर्णित है।
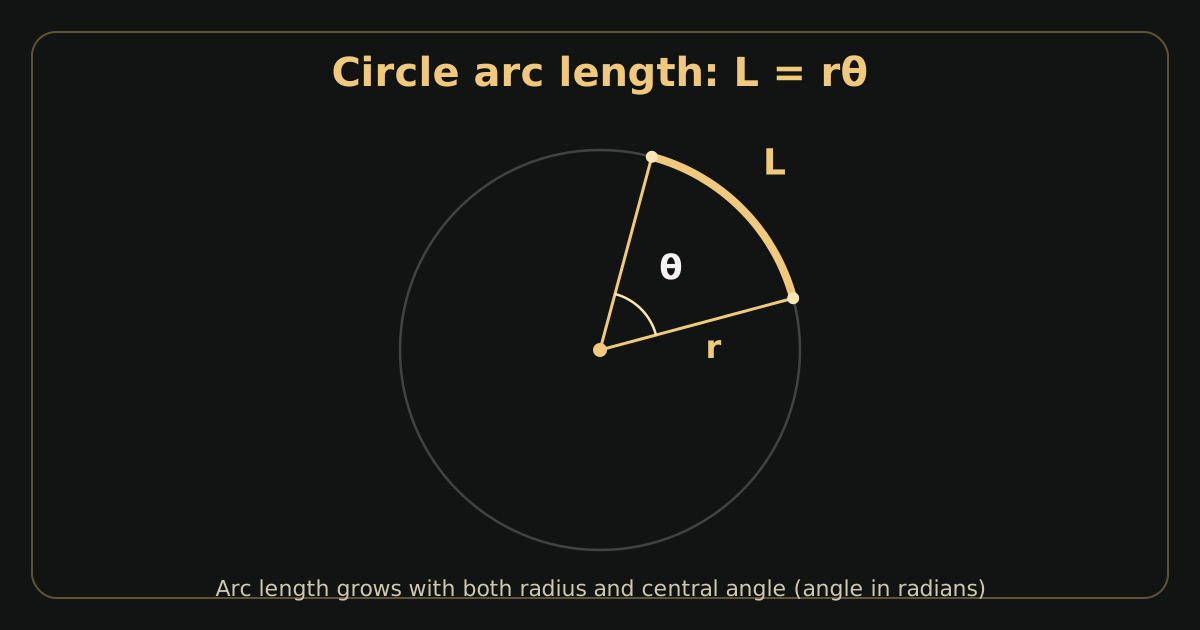
वृत्त: L = rθ
\( L = r\theta \)
यहाँ r त्रिज्या है और θ रेडियन में केंद्रीय कोण है। चाप लंबाई की इकाई r जैसी होती है: मीटर में त्रिज्या से मीटर में चाप लंबाई मिलती है। यह सबसे सरल मामला है क्योंकि वृत्त की वक्रता स्थिर होती है।
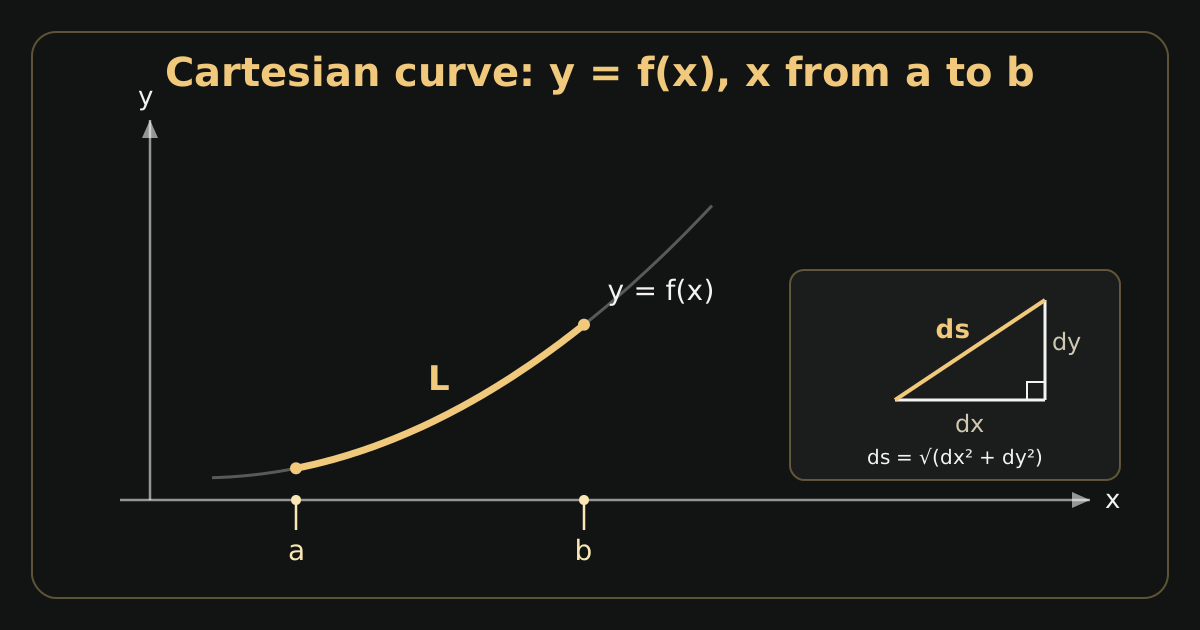
कार्टेशियन: √(1 + (dy/dx)²) का समाकल
\( L = \int_{a}^{b} \sqrt{1 + \left(\frac{dy}{dx}\right)^{2}}\,dx \)
तब उपयोग करें जब वक्र x = a और x = b के बीच y = f(x) हो। पद dy/dx ढलान है; जहाँ वक्र ढलानदार है, वहाँ प्रत्येक dx अधिक लंबाई देता है। सीमाएँ a और b x-मान हैं, चाप स्थितियाँ नहीं।
पैरामीट्रिक: √((dx/dt)² + (dy/dt)²) का समाकल
__पेज_टोकन_0__
तब उपयोग करें जब x और y दोनों पैरामीटर t के फलन हों, और t a से b तक चले। यह उन वक्रों को संभालता है जो लूप बनाते हैं या लंबवत होते हैं, जहाँ y को x के फलन के रूप में नहीं लिखा जा सकता।
ध्रुवीय: √(r² + (dr/dθ)²) का समाकल
__पेज_टोकन_0__
तब उपयोग करें जब वक्र r = r(θ) हो और θ α से β तक हो। पद r² वृत्तीय घुमाव को और (dr/dθ)² त्रिज्यीय परिवर्तन को दर्शाता है।
3D: √((dx/dt)² + (dy/dt)² + (dz/dt)²) का समाकल
__पेज_टोकन_0__
पैरामीट्रिक सूत्र का तीन आयामों में स्वाभाविक विस्तार: मूल के नीचे वर्गित z-वेग जोड़ें।
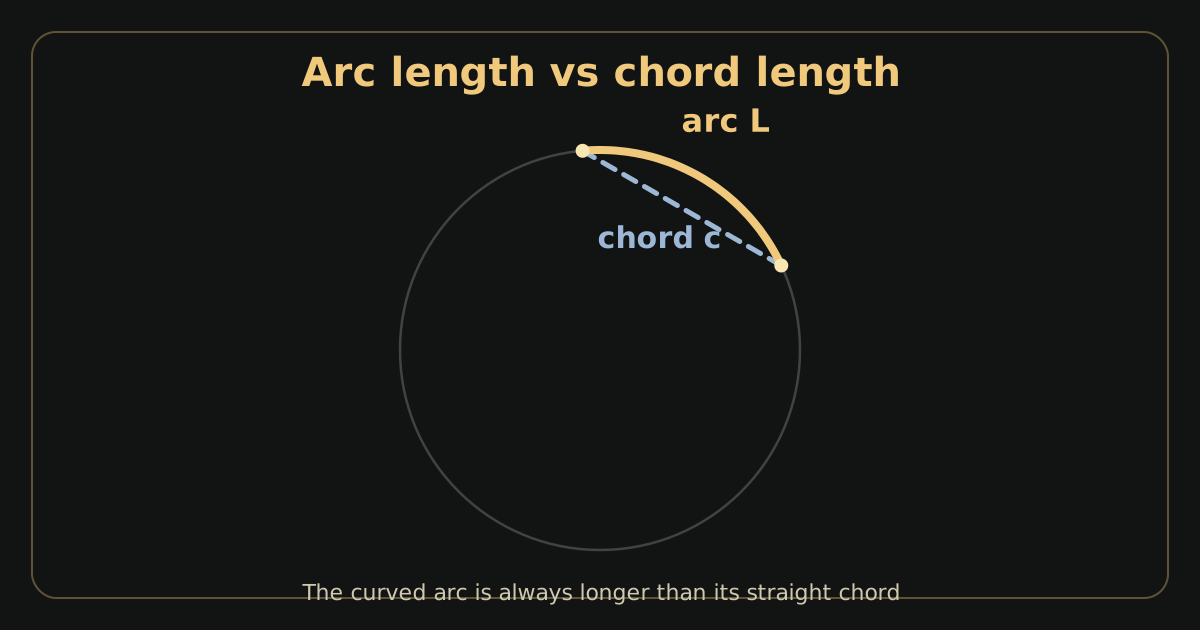
चाप लंबाई L वक्र का अनुसरण करती है; जीवा लंबाई c सीधे आर-पार काटती है। शून्य कोण की सीमांत स्थिति को छोड़कर चाप हमेशा लंबी होती है।
निर्देश
चाप लंबाई कैलकुलेटर का उपयोग कैसे करें
01मोड चुनें जो आपके इनपुट से मेल खाता हो: Circle, Cartesian, Parametric, Polar, Numerical, Points, या 3D।
02मान दर्ज करें। वृत्त के लिए त्रिज्या और केंद्रीय कोण लिखें। वक्रों के लिए फलन और अंतराल सीमाएँ लिखें।
03कोण इकाई सेट करें (सर्कल मोड): कैलकुलेटर के ऊपर टॉगल से DEG (डिग्री) या RAD (रेडियन) चुनें।
04परिणाम पढ़ें। चाप लंबाई चरण-दर-चरण गणना के साथ दिखती है। सर्कल मोड सेक्टर क्षेत्रफल और जीवा लंबाई भी दिखाता है।
05उदाहरण आज़माएँ: अपना इनपुट लिखने से पहले सही प्रारूप देखने के लिए किसी भी मोड में "Try Example" बटन दबाएँ।
हल किए गए उदाहरण
चाप लंबाई गणना के उदाहरण
नीचे हर उदाहरण पूरी तरह हल किया गया है ताकि आप हर चरण की जाँच कर सकें।
उदाहरण 1: त्रिज्या और डिग्री से वृत्त चाप
दिया गया: त्रिज्या r = 5 cm, केंद्रीय कोण θ = 60°।
उत्तर: L = 3π/2 ≈ 4.7124 इकाइयाँ, जो त्रिज्या-3 वृत्त की ज्ञात चतुर्थांश परिधि से मेल खाता है।
कोण इकाइयाँ
डिग्री बनाम रेडियन
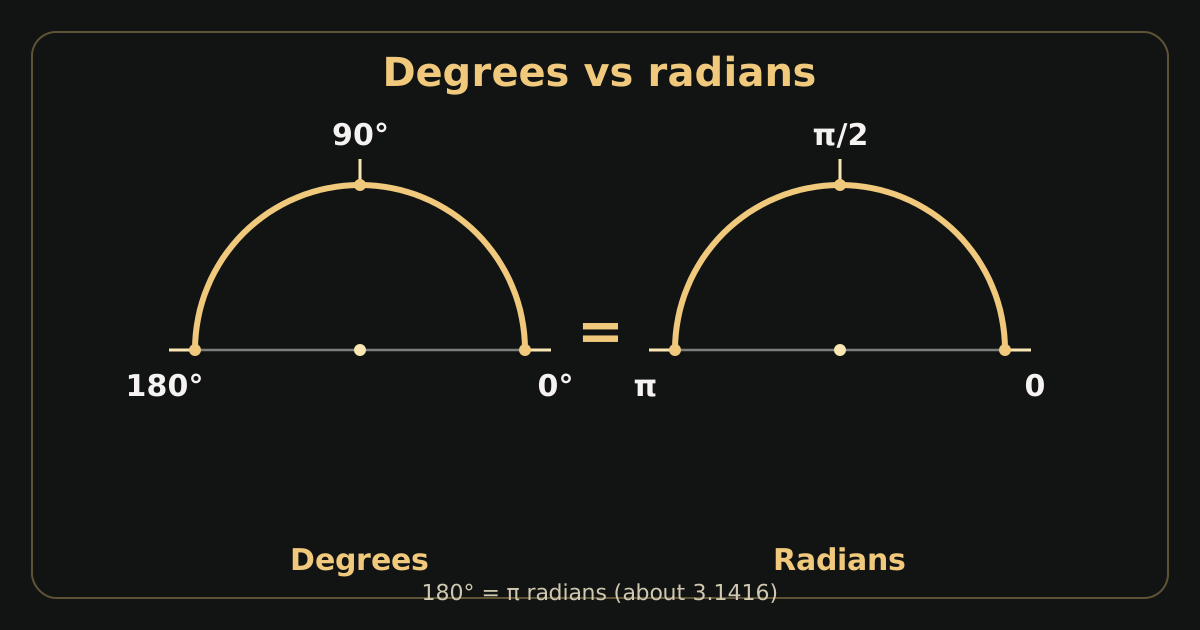
डिग्री पूरे घुमाव को 360 भागों में बाँटती हैं; रेडियन इकाई वृत्त पर चाप लंबाई से कोण मापते हैं, जिसमें पूरा घुमाव 2π रेडियन (लगभग 6.2832) के बराबर होता है। दोनों इकाइयाँ उन्हीं कोणों का वर्णन करती हैं: 180° = π रेडियन, 90° = π/2 रेडियन, और 1 रेडियन लगभग 57.2958° होता है।
इकाई इसलिए मायने रखती है क्योंकि वृत्त सूत्र L = rθ तभी सही है जब θ रेडियन में हो। 90 डिग्री को 90 रेडियन की तरह दर्ज करने से चाप लगभग 57.3 गुना बढ़ा हुआ मिलेगा। कैलकुलेटर का DEG/RAD टॉगल रूपांतरण आपके लिए करता है, लेकिन आउटपुट पर भरोसा करने से पहले हमेशा जाँचें कि आपकी समस्या में कौन सी इकाई है।
सटीकता टिप्स
चाप लंबाई की आम गलतियाँ
अधिकांश गलत उत्तर सूत्र से नहीं, सेटअप त्रुटियों से आते हैं। परिणाम पर भरोसा करने से पहले यह सूची जाँचें।
L = rθ में डिग्री का उपयोग
वृत्त सूत्र को रेडियन चाहिए। π/2 की जगह 90 दर्ज करने से उत्तर लगभग 57 गुना बढ़ जाता है। DEG/RAD टॉगल इस्तेमाल करें या पहले रूपांतरित करें।
त्रिज्या की जगह व्यास दर्ज करना
L = rθ में त्रिज्या लगती है। यदि आपकी समस्या में व्यास दिया है, तो पहले उसे आधा करें, वरना आपका उत्तर सही मान का ठीक दोगुना होगा।
गलत समाकलन सीमाएँ
y = f(x) के लिए सीमाएँ x-मान हैं; पैरामीट्रिक मोड के लिए वे t-मान हैं; ध्रुवीय के लिए वे कोण हैं। इन्हें मिलाने से गलत खंड मापा जाता है।
वक्र प्रकार के लिए गलत सूत्र
ध्रुवीय वक्र को अपने r² पद सहित ध्रुवीय सूत्र चाहिए, और पैरामीट्रिक वक्र को दोनों अवकलज चाहिए। वह मोड चुनें जो आपके वक्र के लेखन से मेल खाता हो।
बहुत कम संख्यात्मक उपविभाजन
n बढ़ने पर सिम्पसन और समलंब नियम बेहतर होते हैं। यदि अलग-अलग n वाली दो गणनाएँ ध्यान देने योग्य अंतर दें, तो n बढ़ाएँ जब तक परिणाम स्थिर न हो जाए।
सन्निकटन को यथार्थ मानना
संख्यात्मक समाकलन और बिंदु-दर-बिंदु योग सन्निकटन हैं। वे वास्तविक लंबाई की ओर अभिसरित होते हैं, लेकिन वृत्तों के लिए L = rθ जैसी यथार्थ सर्वसमिकाएँ नहीं हैं।
वास्तविक उपयोग
चाप लंबाई के अनुप्रयोग
ज्यामिति
वृत्तीय सेक्टरों की परिधि, वक्रीय सीमाओं की लंबाई और निर्माण लेआउट में चापों के साथ दूरियाँ निकालें।
इंजीनियरिंग
पुलियों के चारों ओर केबल और बेल्ट की लंबाई, पाइप बेंड भत्ते और वक्रीय पुर्जों के लिए आवश्यक सामग्री का अनुमान लगाएँ।
भौतिकी
वक्रीय प्रक्षेपवक्रों के साथ तय की गई दूरियाँ निकालें और चाप स्थिति को कोणीय गति से जोड़ें।
वास्तुकला
योजना चित्रों से वक्रीय अग्रभागों, मेहराबदार द्वारों और घुमावदार पैदल पथों की दूरियाँ मापें।
रोबोटिक्स
समय और ऊर्जा उपयोग की योजना के लिए प्रोग्राम किए गए वक्रीय पथ पर रोबोट भुजा के सिरे की यात्रा दूरी निकालें।
कलन
चाप लंबाई समाकलों को स्थापित और मूल्यांकित करने का अभ्यास करें, जो ज्यामिति में समाकलन का क्लासिक अनुप्रयोग है।
कंप्यूटर ग्राफ़िक्स
स्थिर-गति एनीमेशन और पथों पर समान दूरी पर नमूने के लिए वक्रों को चाप लंबाई से पैरामीट्राइज़ करें।
अक्सर पूछे जाने वाले प्रश्न
चाप लंबाई के बारे में अक्सर पूछे जाने वाले प्रश्न
चाप लंबाई कैलकुलेटर क्या है?
चाप लंबाई कैलकुलेटर दो बिंदुओं के बीच वक्र के साथ की दूरी मापता है। आप वक्र की परिभाषा दर्ज करते हैं (उदाहरण के लिए त्रिज्या और कोण, या अंतराल सीमाओं वाला फलन) और यह लंबाई देता है, आमतौर पर चरण-दर-चरण गणना के साथ।
चाप लंबाई की गणना कैसे करूँ?
वृत्त के लिए त्रिज्या को रेडियन में केंद्रीय कोण से गुणा करें (L = rθ)। अन्य वक्रों के लिए मेल खाता समाकल सूत्र इस्तेमाल करें, या फलन को ऊपर दिए कैलकुलेटर में दर्ज करके सही मोड चुनें।
चाप लंबाई का सूत्र क्या है?
वृत्त का सूत्र L = rθ है। कार्टेशियन वक्र L = ∫√(1 + (dy/dx)²) dx, पैरामीट्रिक वक्र L = ∫√((dx/dt)² + (dy/dt)²) dt, ध्रुवीय वक्र L = ∫√(r² + (dr/dθ)²) dθ इस्तेमाल करते हैं, और 3D वक्र मूल के नीचे z-पद जोड़ते हैं।
क्या त्रिज्या के बिना चाप लंबाई निकाल सकते हैं?
वृत्तों के लिए आपको त्रिज्या चाहिए (या व्यास, जो त्रिज्या का दोगुना है)। सामान्य वक्रों के लिए त्रिज्या बिल्कुल नहीं चाहिए: कार्टेशियन, पैरामीट्रिक, ध्रुवीय और बिंदु मोड फलनों या निर्देशांकों से काम करते हैं।
डिग्री इस्तेमाल करूँ या रेडियन?
सूत्र L = rθ में रेडियन इस्तेमाल करें। यदि आपका कोण डिग्री में है, तो पहले रूपांतरित करें (रेडियन = डिग्री × π/180) या कैलकुलेटर का DEG/RAD टॉगल इस्तेमाल करें, जो रूपांतरण स्वतः करता है।
चाप लंबाई और जीवा लंबाई में क्या अंतर है?
चाप लंबाई वक्र का अनुसरण करती है; जीवा लंबाई चाप के अंतिम बिंदुओं के बीच सीधी रेखा है। जीवा हमेशा छोटी होती है (वृत्त के लिए c = 2r·sin(θ/2))। ऊपर सूत्र अनुभाग में तुलना चित्र देखें।
पैरामीट्रिक वक्र की चाप लंबाई कैसे निकालूँ?
पैरामीटर अंतराल के साथ x(t) और y(t) पैरामीट्रिक मोड में दर्ज करें। कैलकुलेटर आपके अंतराल पर ∫√((dx/dt)² + (dy/dt)²) dt का मूल्यांकन करता है और चरण दिखाता है।
क्या 3D में चाप लंबाई निकाली जा सकती है?
हाँ। 3D मोड में x(t), y(t) और z(t) दर्ज करें। सूत्र z-अवकलज के साथ पैरामीट्रिक संस्करण का विस्तार है: L = ∫√((dx/dt)² + (dy/dt)² + (dz/dt)²) dt।
उत्तर में कौन सी इकाई होती है?
परिणाम आपके इनपुट वाली लंबाई इकाई में होता है। यदि त्रिज्या सेंटीमीटर में है, तो चाप लंबाई सेंटीमीटर में है। रेडियन में बदलने के बाद कोण स्वयं इकाईरहित होते हैं।
मेरा संख्यात्मक परिणाम यथार्थ मान से थोड़ा अलग क्यों है?
संख्यात्मक विधियाँ (सिम्पसन, समलंब) समाकल का सन्निकटन करती हैं। नज़दीकी परिणाम के लिए उपविभाजनों की संख्या n बढ़ाएँ, और अपना सेटअप पुष्टि करने के लिए ज्ञात मामले से तुलना करें।