圆弧长
输入半径 r 和圆心角 θ。工具用 L = rθ 计算弧长,并根据同样的两个输入给出扇形面积和弦长。用 DEG/RAD 开关在度和弧度之间切换。
\( L = r\theta \quad (\theta \text{ in radians}) \)
一款高级数学工具,用于通过实时视觉反馈计算圆、曲线和参数方程的精确弧长。
免费使用 ·无需注册 ·在浏览器中运行
金色圆点标出每个子区间的中点。
将鼠标悬停在矩形上,可查看其子区间、中点、被积函数值和贡献。
相邻两次细化之间的差值是实用的误差指示,不是保证的误差界。
计算错误
半径和角度,附带扇形面积和弦。
任意区间上的 x(t) 和 y(t) 曲线。
以极坐标形式 r(θ) 给出的曲线。
展示全部步骤的直角坐标弧长。
空间曲线 x(t)、y(t) 和 z(t)。
辛普森法则的数值积分。
数值积分,梯形法则。
穿过坐标点的路径长度。
椭圆弧由轴长和角度求任意椭圆的弧长。
抛物线弧根据方程求任意抛物线的弧长。
半圆弧根据半径或直径求任意半圆的弧长。
扇形弧由半径和角度求圆扇形的弧长。
中点法则用中点法则求弧长,附带矩形图和误差检查。
上面的计算器包含七种模式,每种对应微积分中的标准输入形式。选择输入形式与您的问题相似的模式。
| 模式 | 所需输入 | 使用场景 |
|---|---|---|
| 圆形 | 半径 r、圆心角 θ | 圆形、扇形、车轮、弧线 |
| 笛卡尔 | 函数 y = f(x)、区间 [a, b] | 函数图像 |
| 参数 | x(t)、y(t)、区间 [a, b] | 运动轨迹、环路、垂直曲线 |
| 极坐标 | r(θ)、角度区间 [α, β] | 螺旋线、心脏线、极坐标图 |
| 数值 | f(x)、区间、细分数 n | 无闭式的积分 |
| 点列 | (x, y) 坐标列表 | GPS轨迹、采样数据 |
| 3D | x(t)、y(t)、z(t)、区间 [a, b] | 空间曲线、螺旋线 |
输入半径 r 和圆心角 θ。工具用 L = rθ 计算弧长,并根据同样的两个输入给出扇形面积和弦长。用 DEG/RAD 开关在度和弧度之间切换。
输入函数 y = f(x) 以及起点和终点的 x 值 a、b。计算器对函数求导,构造被积函数,并展示全部步骤对定积分做数值计算。完整推导请试用分步弧长计算器。
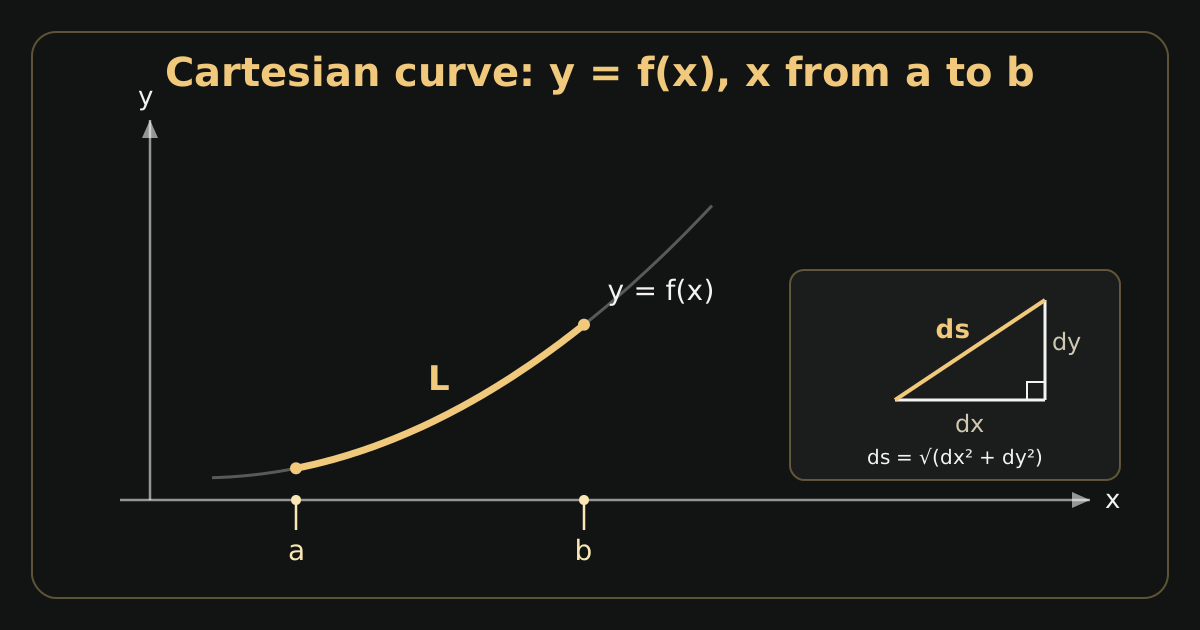
输入 x(t) 和 y(t) 以及参数区间。适用于用随时间运动描述的路径,其中任一坐标都不是另一坐标的直接函数。专用工具见参数弧长计算器。
把 r 输入为 θ 的函数,并给出角度区间。适合螺线、心形线等用极坐标写最自然的曲线。还有独立的极坐标弧长计算器可用。
输入 f(x)、区间和分割数 n,然后选择辛普森法则或梯形法则。当弧长积分没有初等原函数,或想比较数值方法时,这个模式很有用。专用的辛普森法则计算器和梯形法则计算器会展示完整计算过程。
粘贴或输入 (x, y) 点列表。计算器把相邻点之间的直线距离相加,由 GPS 轨迹等采样数据近似路径长度。另见专用由点求弧长工具。
输入 x(t)、y(t) 和 z(t) 以及参数区间,测量空间曲线的长度,例如螺旋线或 3D 轨迹。专用的3D 弧长计算器在其页面上提供同样的计算。
下面的每个弧长公式衡量的都是同一个思想:把沿曲线的小直线段加起来。用哪个公式取决于曲线是如何描述的。
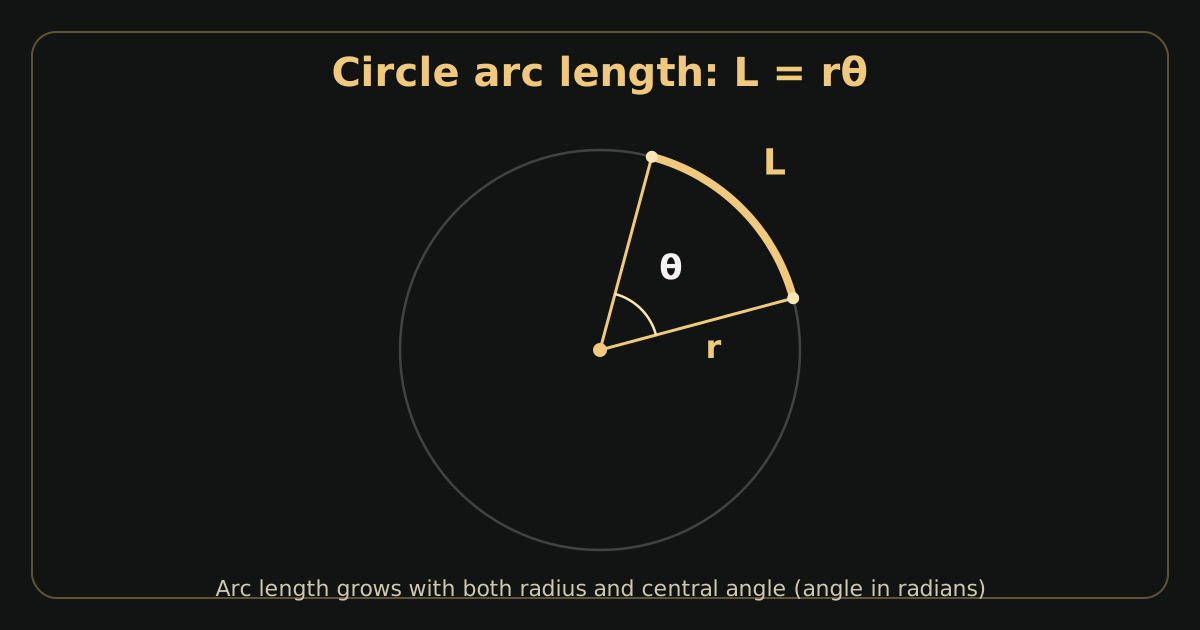
其中 r 是半径,θ 是弧度制的圆心角。弧长的单位与 r 相同:半径以米为单位,弧长也以米为单位。这是最简单的情况,因为圆的曲率恒定。
当曲线在 x = a 到 x = b 之间为 y = f(x) 时使用。dy/dx 是斜率;曲线越陡,每个 dx 贡献的长度越多。积分限 a 和 b 是 x 值,不是弧上的位置。
当 x 和 y 都是参数 t 的函数,且 t 从 a 变化到 b 时使用。适用于成环或竖直的曲线,这时 y 无法写成 x 的函数。
当曲线为 r = r(θ),θ 从 α 到 β 时使用。r² 项表示圆周方向的扫掠,(dr/dθ)² 项表示径向变化。
参数公式向三维的自然扩展:在根号下加上 z 速度的平方。
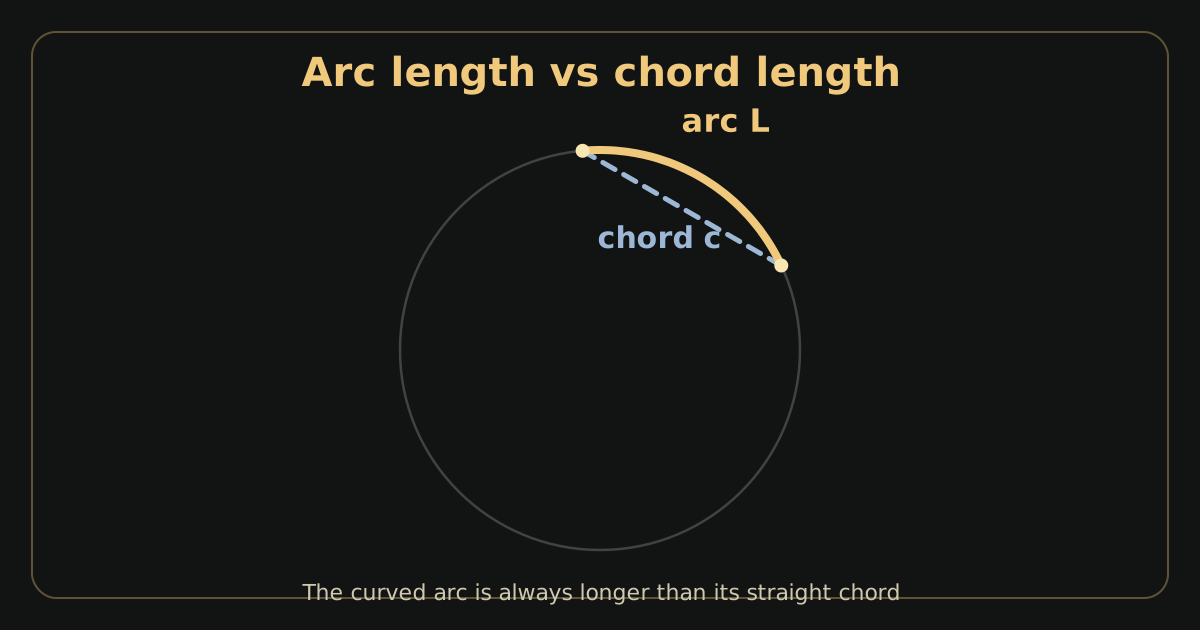
弧长 L 沿曲线走;弦长 c 直线横切。除角度为零的极限情形外,弧总是更长。
下面的每个例子都给出了完整步骤,您可以逐一验证。
已知: 半径 r = 5 cm,圆心角 θ = 60°。
公式: L = rθ,其中 θ 为弧度。
代入: L = 5 × 1.0472。
答案: L ≈ 5.236 cm。
已知: 半径 r = 10 m,圆心角 θ = 1.5 rad。
公式: L = rθ。
代入: L = 10 × 1.5 = 15。
答案: L = 15 m。角度已经是弧度,无需换算。
已知: y = x²,区间 [0, 1]。
公式: L = ∫₀¹ √(1 + (dy/dx)²) dx。
计算: x = 1 时方括号内为 (1/2)√5 + (1/4)ln(2 + √5) ≈ 1.1180 + 0.3609 = 1.4789;x = 0 时为 0。
答案: L ≈ 1.4789。
已知: x = 3cos t,y = 3sin t,t 从 0 到 π/2。
公式: L = ∫ √((dx/dt)² + (dy/dt)²) dt。
答案: L = 3π/2 ≈ 4.7124,与半径为 3 的圆的四分之一周长的已知值一致。
度把一整圈分成 360 等份;弧度用单位圆上的弧长来度量角度,一整圈等于 2π 弧度(约 6.2832)。两种单位描述的是同一个角度:180° = π 弧度,90° = π/2 弧度,1 弧度约等于 57.2958°。
单位之所以重要,是因为圆的公式 L = rθ 只有在 θ 为弧度时才成立。把 90 度当成 90 弧度输入,弧长会偏大约 57.3 倍。计算器的 DEG/RAD 开关会自动换算,但在相信输出结果之前,务必确认题目使用的是哪种单位。
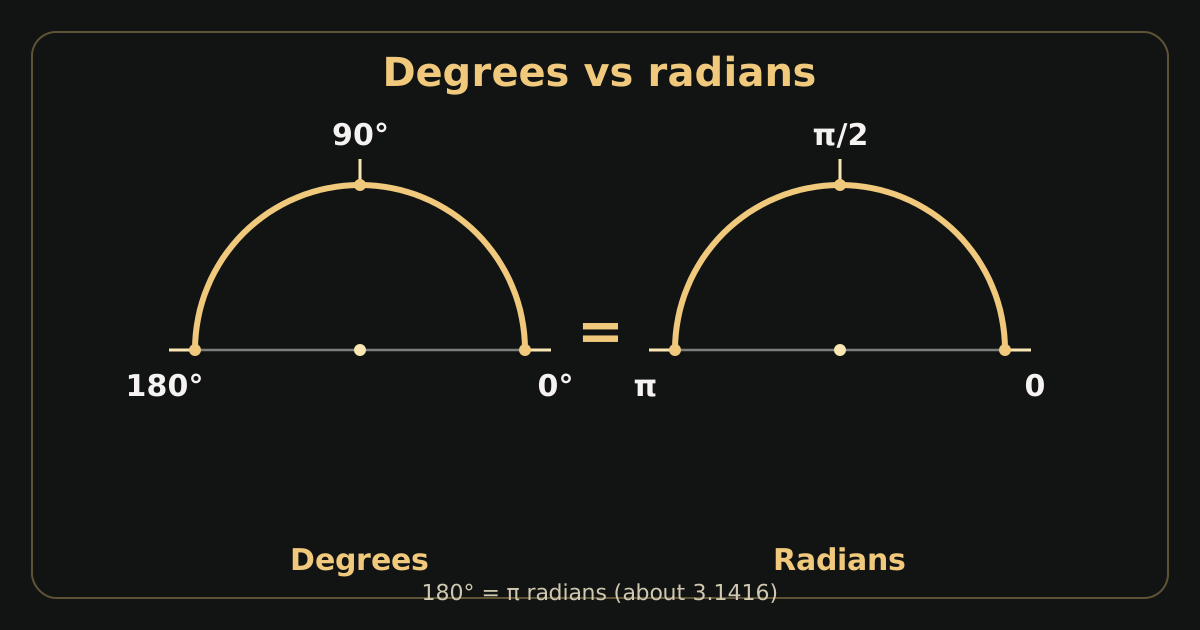
大多数错误答案来自设置错误,而不是公式本身。在相信结果之前请检查这个清单。
圆的公式需要弧度。用 90 代替 π/2 会使答案偏大约 57 倍。请使用 DEG/RAD 开关或先换算。
L = rθ 用的是半径。如果题目给的是直径,先除以 2,否则答案会正好是正确值的两倍。
y = f(x) 的积分限是 x 值;参数模式是 t 值;极坐标是角度。混淆它们会测到错误的弧段。
极坐标曲线需要带 r² 项的极坐标公式,参数曲线需要两个导数。选择与曲线书写形式相匹配的模式。
辛普森法则和梯形法则随 n 增大而更精确。如果不同 n 的两次计算结果差异明显,就增大 n 直到结果稳定。
数值积分和逐点求和都是近似。它们收敛于真实长度,但不是像圆的 L = rθ 那样的精确恒等式。
求扇形的周长、曲线边界的长度,以及施工布局中沿弧线的距离。
估算滑轮周围线缆和皮带的长度、管道弯头余量,以及曲面零件所需的材料。
计算沿曲线轨迹的运动距离,并将弧线位置与角运动联系起来。
从平面图纸测量曲面立面、拱形开口和蜿蜒步道的距离。
计算机器人手臂末端沿编程曲线路径的行程,以规划时间和能耗。
练习建立和计算弧长积分,这是积分在几何学中的经典应用。
用弧长对曲线参数化,实现匀速动画和沿路径的等距采样。
弧长计算器测量两点之间沿曲线的距离。您输入曲线的定义(例如半径和角度,或带区间端点的函数),它就会返回长度,通常还附带逐步计算过程。
对于圆,把半径乘以弧度制的圆心角(L = rθ)。其他曲线使用相应的积分公式,或把函数输入上方计算器并选择正确的模式。
圆的公式是 L = rθ。直角坐标曲线用 L = ∫√(1 + (dy/dx)²) dx,参数曲线用 L = ∫√((dx/dt)² + (dy/dt)²) dt,极坐标曲线用 L = ∫√(r² + (dr/dθ)²) dθ,3D 曲线在根号下再加 z 项。
圆需要半径(或直径,即半径的两倍)。一般曲线完全不需要半径:直角坐标、参数、极坐标和点模式都根据函数或坐标计算。
在公式 L = rθ 中使用弧度。如果角度是度数,先换算(弧度 = 度数 × π/180),或使用计算器的 DEG/RAD 开关自动换算。
弧长沿着曲线;弦长是弧两端点之间的直线。弦总是更短(圆中 c = 2r·sin(θ/2))。请看上面公式部分的对比图。
把 x(t) 和 y(t) 连同参数区间输入参数模式。计算器会在您的区间上计算 ∫√((dx/dt)² + (dy/dt)²) dt,并展示步骤。
可以。在 3D 模式中输入 x(t)、y(t) 和 z(t)。公式是加上 z 导数的参数版本扩展:L = ∫√((dx/dt)² + (dy/dt)² + (dz/dt)²) dt。
结果使用与输入相同的长度单位。半径是厘米,弧长就是厘米。换算成弧度后,角度本身是无量纲的。
数值方法(辛普森法则、梯形法则)是对积分的近似。增加分割数 n 可得到更接近的结果,并用已知情形对照确认您的设置。