3D 弧长计算器
测量在三维空间中蜿蜒的任何曲线的精确长度。
原始曲线与选定弧段
金色圆点标出每个子区间的中点。
被积函数 g(x) 与中点矩形
将鼠标悬停在矩形上,可查看其子区间、中点、被积函数值和贡献。
详细中点计算表
收敛性比较
相邻两次细化之间的差值是实用的误差指示,不是保证的误差界。
计算错误
什么是三维弧长计算器?
三维空间曲线是指一个点同时穿过 x、y、z 坐标时所描绘的路径。与画在纸上的平面曲线不同,空间曲线可以在任何方向上升、下降、扭转和环绕。过山车轨道、一缕 DNA 以及无人机的飞行轨迹都是空间曲线。
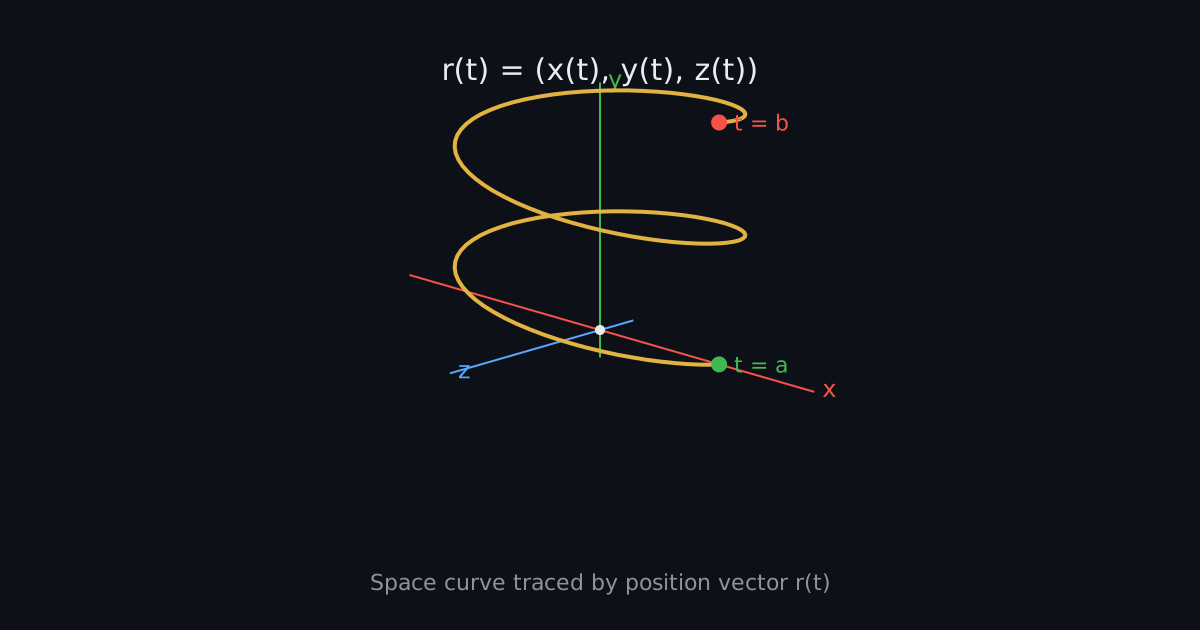
参数方程通过将每个坐标表示为单个参数(通常称为 t)的函数来描述这样的曲线。三个函数 x(t)、y(t) 和 z(t) 共同定义了一个位置向量 r(t) = (x(t), y(t), z(t))。当 t 在区间 [a, b] 上变化时,该向量的端点在空间中扫出曲线。参数 t 通常表示时间,但也可以是任何沿路径排列点的量。
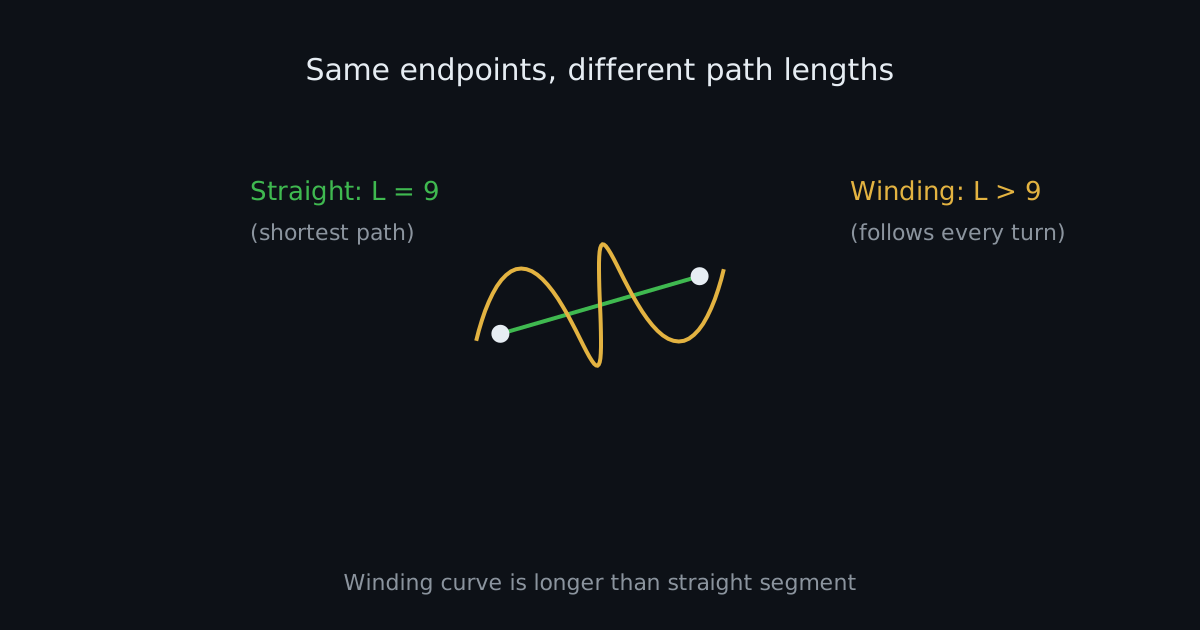
三维中的弧长是指沿曲线从起点到终点的总行进距离,像卷尺贴着路径测量那样。它不是端点之间的直线距离。螺旋楼梯和直梯可能连接相同的两层楼,但楼梯因为所有的盘绕而长得多。
三维弧长计算器通过求解定义该长度的积分,让你免去艰难的符号积分。你输入三个坐标函数和参数区间,工具就会以高精度数值计算出结果。检查刀具路径的工程师、核对作业的学生以及测量轨迹的研究人员,都能从几秒钟内可靠完成计算中受益。
考虑一个简单易懂的例子。想象一只蚂蚁沿着一条花园水管爬行,水管在院子里弯曲,还越过一块岩石隆起。蚂蚁的路径同时在三个方向上都有长度。如果你只测量水管在地面上的影子,就会低估蚂蚁爬了多远。三维弧长捕捉了完整旅程,包括每一次起伏。
如何使用三维弧长计算器
使用计算器很简单。该工具需要五个信息:三个坐标函数和两个参数边界。按照下面的步骤,结合例题,你就能准确了解它的工作原理。
第 1 步:输入 x(t) 函数。输入 x 坐标关于 t 的表达式。在我们的例子中,输入 cos(t)。计算器接受标准数学记号,包括三角函数、指数函数和幂函数。
第 2 步:输入 y(t) 函数。输入 y 坐标的表达式。在我们的例子中,输入 sin(t)。
第 3 步:输入 z(t) 函数。输入 z 坐标的表达式。在我们的例子中,输入 t。这三个函数共同描述了一条在盘旋时稳步上升的螺旋线。
第 4 步:指定起始参数。在"从"字段中输入区间的下限。在我们的例子中,输入 0。
第 5 步:指定结束参数。在"到"字段中输入上限。在我们的例子中,输入 2*pi。计算器将 pi 理解为常数 π,因此你可以直接输入 2*pi 或 pi/2 这样的表达式。
第 6 步:计算弧长。按下计算按钮。工具对每个函数求导,构造速率被积函数,并数值求解积分。
第 7 步:理解结果。计算器会显示弧长以及中间步骤:三个导数、简化后的速率函数和积分的建立。对于我们的螺旋线例子,结果是 2π√5,约等于 14.050 个单位。单位与你的坐标函数所使用的单位一致。
常见的输入错误很容易避免。确保三个函数都使用相同的参数变量 t。检查下限小于上限。在 sin(2*t) 这样的表达式中要谨慎使用括号。如果某个函数是常数,比如 z(t) = 5,直接输入 5 即可。计算器会将其视为导数为零的有效函数。
理解三维弧长公式
空间曲线弧长的标准公式是:
L = ∫ab √((dx/dt)2 + (dy/dt)2 + (dz/dt)2) dt
每个符号都有明确的含义。L 是你要找的弧长。带上下限 a 和 b 的积分符号 ∫ 表示当参数 t 从 a 变到 b 时累积微小的贡献。表达式 dx/dt、dy/dt 和 dz/dt 是坐标函数关于 t 的导数。每个导数衡量该坐标在给定时刻的变化快慢。
该公式还有一个紧凑的向量形式:
L = ∫ab ||r′(t)|| dt
其中 r(t) = (x(t), y(t), z(t)) 是位置向量,r′(t) = (dx/dt, dy/dt, dz/dt) 是速度向量,双竖线 ||·|| 表示该向量的模(长度)。模的计算与第一个公式中的平方根完全相同:各分量平方和的平方根。
这个公式为什么成立?想象把曲线分成许多微小线段。在一个很短的参数步长 dt 内,每个坐标的变化量约等于其导数乘以 dt。微小线段几乎是直的,因此其长度遵循三维勾股定理:√((dx)2 + (dy)2 + (dz)2)。提取 dt 得到 √((dx/dt)2 + (dy/dt)2 + (dz/dt)2) dt。当 dt 趋于零时,把所有这些无穷小长度加起来就得到了积分。
平方根内的量有时被称为速率,因为如果 t 表示时间,它就是点在空间中移动的实际快慢。对速率关于时间积分得到总行进距离,这与日常直觉完全吻合。
如何逐步计算三维弧长
手工计算三维弧长遵循固定的七步流程。走一遍之后,模式就会变得熟悉。
第 1 步:确定参数方程。写下 x(t)、y(t)、z(t) 和区间 [a, b]。确认三个函数都使用相同的参数。
第 2 步:对每个坐标函数求导。用标准求导法则计算 dx/dt、dy/dt 和 dz/dt。仔细复核每个导数,因为这里的错误会传播到之后的所有步骤。
第 3 步:对导数平方。构造 (dx/dt)2、(dy/dt)2 和 (dz/dt)2。平方去掉了符号信息,这是正确的,因为长度始终为正,与运动方向无关。
第 4 步:把平方值相加。计算总和 S(t) = (dx/dt)2 + (dy/dt)2 + (dz/dt)2。尽可能简化表达式。三角恒等式常常能把总和大幅化简,你将在下面的螺旋线例子中看到。
第 5 步:求平方根。取 √(S(t))。这就是速率函数,即被积函数。在幸运的情况下,它会简化为常数,使积分变得平凡。
第 6 步:在参数区间上积分。求 ∫ab √(S(t)) dt 的值。如果存在用初等函数表示的原函数,就用微积分基本定理。否则需要数值积分。
第 7 步:简化并解释结果。在可能的情况下给出精确形式,并附上小数近似。注明单位。合理性检查:弧长必须为正,且至少不小于端点之间的直线距离。
当速率能够漂亮地简化时,可以进行精确积分,这种情况出现在直线、圆和等螺距螺旋线中。对于大多数其他曲线,如多项式或混合超越参数化,不存在初等原函数。在这些情况下,辛普森法则或自适应求积等数值方法能给出准确的近似,而这正是本页计算器在幕后所做的。
三维弧长的例题详解
四个例题展示了从平凡的等速率情形到需要数值积分的情形的完整难度范围。
例 1:三维空间中的直线
已知在区间 [0, 3] 上 x(t) = t、y(t) = 2t、z(t) = 2t,求弧长。
对每个坐标求导:dx/dt = 1,dy/dt = 2,dz/dt = 2。平方后相加:12 + 22 + 22 = 1 + 4 + 4 = 9。取平方根:√9 = 3。速率为常数,所以积分很简单:L = ∫03 3 dt = 3(3 − 0) = 9。
弧长为 9 个单位。这很合理:以恒定速率参数化的直线,其长度等于速率乘以经过的参数。用 (0, 0, 0) 与 (3, 6, 6) 之间的三维距离公式可以验证:√(9 + 36 + 36) = √81 = 9。对于直线段,两种方法必然一致,确实一致。
例 2:圆螺旋线
已知在 [0, π] 上 x(t) = 3cos(t)、y(t) = 3sin(t)、z(t) = 2t,求弧长。
求导:dx/dt = −3sin(t),dy/dt = 3cos(t),dz/dt = 2。分别平方:9sin2(t)、9cos2(t)、4。相加:9sin2(t) + 9cos2(t) + 4 = 9(sin2(t) + cos2(t)) + 4 = 9 + 4 = 13。速率是常数 √13。
积分:L = ∫0π √13 dt = π√13 ≈ 11.327。弧长为 π√13 ≈ 11.327 个单位。注意勾股恒等式 sin2 + cos2 = 1 是如何把整个被积函数化简为常数的。这是螺旋线问题的标志性手法。
例 3:多项式参数曲线
已知在 [0, 1] 上 x(t) = t、y(t) = t2、z(t) = 0,求弧长。
求导:dx/dt = 1,dy/dt = 2t,dz/dt = 0。速率为 √(1 + 4t2)。积分 L = ∫01 √(1 + 4t2) dt 有初等原函数:(t/2)√(1 + 4t2) + (1/4)sinh−1(2t)。
从 0 到 1 求值:在 t = 1 处得到 (1/2)√5 + (1/4)sinh−1(2) ≈ 1.11803 + 0.36091 = 1.47894;在 t = 0 处表达式为 0。弧长为 ≈ 1.47894 个单位。注意 z(t) = 0 使它实际上成为一个二维问题,这是一个很好的相容性检验:当一个坐标为常数时,三维公式退化为熟悉的平面曲线公式。
例 4:上升螺旋线
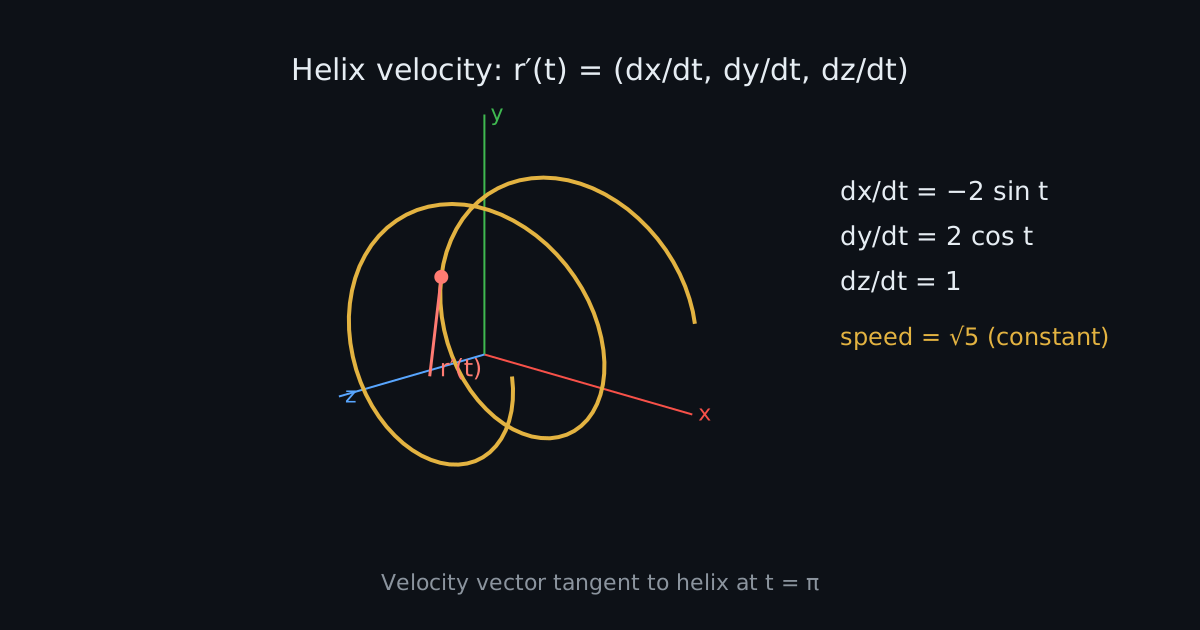
已知在 [0, 2π] 上 x(t) = 2cos(t)、y(t) = 2sin(t)、z(t) = t,求弧长。
求导:dx/dt = −2sin(t),dy/dt = 2cos(t),dz/dt = 1。平方后相加:4sin2(t) + 4cos2(t) + 1 = 5。速率是常数 √5。
在一整圈上积分:L = ∫02π √5 dt = 2π√5 ≈ 14.050。弧长为 2π√5 ≈ 14.050 个单位。这条螺旋线在上升 2π 个单位的同时恰好转了一圈。结果代表了绕成这一圈线圈所需的真实导线长度,这一计算在弹簧制造和线圈设计中非常重要。
三维弧长与直线距离
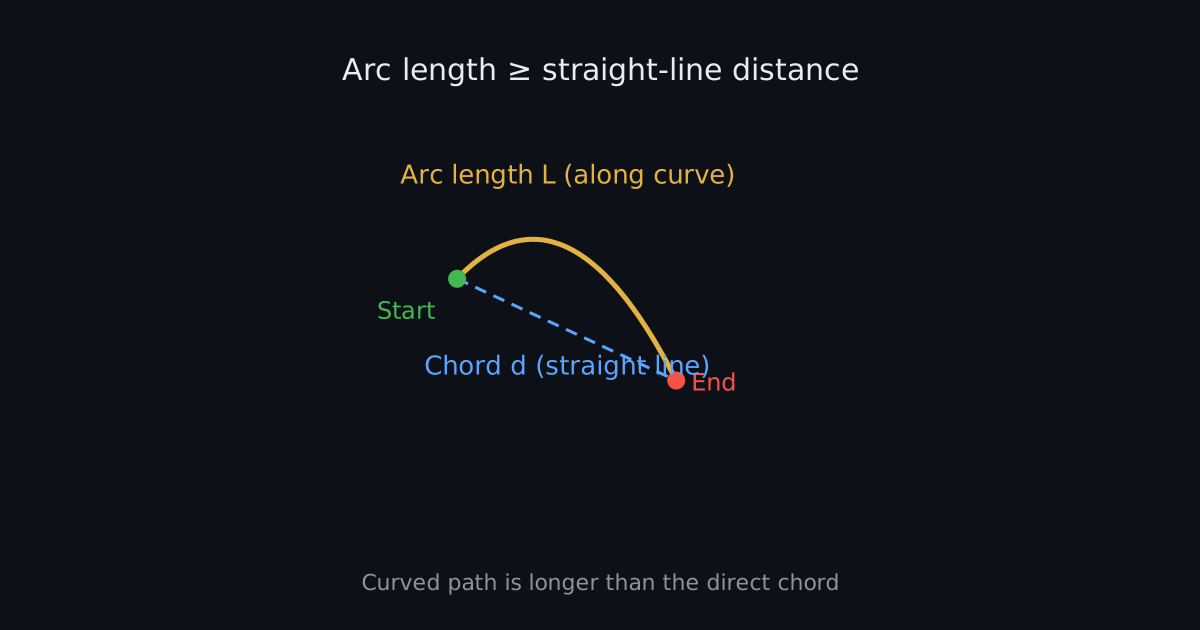
弧长和直线距离回答的是不同的问题。弧长沿曲线本身测量行进距离,跟随每一个扭转。直线距离,即欧几里得距离,测量端点之间的最短路径,完全忽略曲线。
点 P1 = (x1, y1, z1) 与 P2 = (x2, y2, z2) 之间的欧几里得距离为 d = √((x2−x1)2 + (y2−y1)2 + (z2−z1)2)。这是曲线被拉直成直线段时会有的长度。
弯曲路径的长度始终至少等于其端点之间的直线距离;除非曲线本身就是直线段,否则严格更长。回到例 2 的螺旋线:它的端点是 (3, 0, 0) 和 (−3, 0, 2π)。直线距离为 √(36 + 0 + 4π2) ≈ √(36 + 39.48) ≈ 8.688,明显小于弧长 11.327。多出的 2.639 个单位是绕行而不是抄近路的代价。
这种区别在实际中很重要。沿弯曲巡检路线飞行的无人机,其电池消耗与弧长成正比,而不是与起点和终点之间的直线距离成正比。混淆两者会低估飞行时间和能量需求。
三维弧长的实际应用
只要真实物体在真实空间中运动,就会出现三维弧长。
机器人与运动规划。将夹爪从一个位置移动到另一个位置的机械臂,会在关节空间中遵循一条弯曲的轨迹。该轨迹的弧长决定了周期时间和能耗。规划器在遵守障碍物约束的同时优化路径,以缩短弧长。
无人机导航。配送和巡检无人机沿平滑的三维路径飞行,而不是直线。任务软件对规划轨迹积分以估计飞行距离,再把距离换算成电池预算。低估的弧长意味着无人机在任务中途耗尽电量。
CNC 加工。铣床的刀具沿编程好的三维刀具路径运动。总路径长度结合进给速度,决定了加工时间。工厂根据这些计算来报价,因此准确性直接影响定价。
3D 打印。3D 打印机中的挤出机在三维空间中描绘每一层的轮廓。切片软件计算总挤出路径长度,以估计打印时间和耗材用量。路径越长,打印时间越久,材料消耗越多。
机械工程。弹簧、线圈和缠绕电缆都是螺旋线,其材料长度直接来自弧长公式。为给定半径、螺距和圈数的线圈指定导线长度的弹簧设计师,做的正是例 4 中的计算。
物理与粒子轨迹。在磁场中作螺旋运动的带电粒子沿螺旋路径运动。路径长度结合粒子速度,给出了穿过磁场区域的飞行时间,这是质谱分析和加速器设计中需要的量。
计算机图形与动画。三维场景中的相机和角色沿样条曲线运动。动画师用弧长按距离而不是按时间来参数化运动,使运动看起来均匀,而不是在急弯处忽快忽慢。
计算三维弧长时的常见错误
三维弧长问题中有几个错误反复出现。提前了解它们能节省数小时的调试时间。
忘记 z 坐标的导数。最常见的错误是把问题当作二维问题处理,漏掉了 (dz/dt)2。每个坐标都有贡献。即使 z(t) 看起来很简单,它的导数也属于平方根之内。
使用了错误的参数区间。上下限 a 和 b 必须与题意精确匹配。当题目要求 0 到 2π 时,若把螺旋线从 0 积分到 π,会得到正确答案的一半。积分前务必确认区间。
把弧长与欧几里得距离混淆。如上所示,对于任何非直线曲线,两者都不同。如果题目问的是沿路径的距离,要用积分,而不是距离公式。
求导错误。对 sin(2t) 或 et2 这样的复合函数,链式法则的失误很常见。仔细求导,平方前验证每个导数。
忘记对导数平方。公式要求根号内是平方后的导数。用未平方的和会得到一个单位错误的无意义量。
混用度量单位。如果 x 用米而 z 用厘米,结果就是胡扯。计算前把所有坐标换算成统一单位。
误读数值近似。数值积分返回的是近似值,不是精确值。对工程应用来说这没问题,但不要把十位小数都当作有意义来报告。
忽略重复走过。如果参数化把同一段走了两遍,积分会把它算两遍。此时几何曲线的弧长与参数化路径的长度就不同了。检查题目要的是曲线的长度还是路径的行进距离。
准确计算三维弧长的技巧
几个习惯能让三维弧长计算更可靠。
先检查参数方程。确认 x(t)、y(t) 和 z(t) 都使用相同的参数,并且区间 [a, b] 恰好一次描出曲线的目标部分。快速画个图,哪怕是粗略的草图,也能抓住大多数设置错误。
积分前先简化速率表达式。寻找三角恒等式和完全平方。令人惊讶的是,大量教科书习题都会化简为恒定速率,把吓人的积分变成简单的乘法。
三个坐标的单位保持一致,并把单位带到答案中。如果不知道是毫米还是公里,14.05 的弧长就毫无意义。
在关键时刻独立验证结果。与本页计算器的数值积分对照,检查特殊情况(直线参数化是否还原为距离公式?),确认结果大于端点距离。
理解数值积分的局限。很长的区间、剧烈振荡的函数或接近奇异的导数,可能需要更细的划分或更换参数化。拿不准时,就加密再比较。
结论
三维弧长公式把"沿蜿蜒路径的距离"这一几何思想变成了精确计算:对每个坐标求导,把导数组合成速率,再在参数区间上积分。四个例题表明,该方法处理直线、螺旋线、多项式曲线和上升螺旋线同样得心应手。
理解这个公式在工程、物理、机器人和计算机图形学中都有回报,只要真实运动发生在三维空间。本页顶部的计算器省去了繁琐的积分,让你专注于正确建立问题和解释答案。输入你的参数方程,检查步骤,自信地使用结果吧。
常见问题解答
三维弧长的公式是什么? +
公式为 L = ∫<sub>a</sub><sup>b</sup> √((dx/dt)<sup>2</sup> + (dy/dt)<sup>2</sup> + (dz/dt)<sup>2</sup>) dt,其中 x(t)、y(t)、z(t) 是参数方程,[a, b] 是参数区间。向量形式为 L = ∫<sub>a</sub><sup>b</sup> ||<strong>r</strong>′(t)|| dt,即速度向量模的积分。
如何计算三维参数曲线的长度? +
对每个坐标函数求导,得到 dx/dt、dy/dt、dz/dt。平方后相加,再取平方根,得到速率函数。然后把速率从起始参数 a 积分到结束参数 b。本页的计算器会自动完成所有这些步骤。
能计算螺旋线的弧长吗? +
能。对于 [0, T] 上的螺旋线 x(t) = r·cos(t)、y(t) = r·sin(t)、z(t) = c·t,导数为 −r·sin(t)、r·cos(t)、c。速率简化为常数 √(r<sup>2</sup> + c<sup>2</sup>),因此弧长为 T·√(r<sup>2</sup> + c<sup>2</sup>)。例如 r = 3、c = 2、T = π 时得到 π√13 ≈ 11.327。
如果 z(t) 是常数会怎样? +
如果 z(t) 是常数,它的导数为零,公式退化为熟悉的二维弧长公式 L = ∫<sub>a</sub><sup>b</sup> √((dx/dt)<sup>2</sup> + (dy/dt)<sup>2</sup>) dt。曲线完全位于水平面内,因此第三个维度对长度没有贡献。
三维弧长和欧几里得距离一样吗? +
不一样。欧几里得距离是端点之间的直线距离,而弧长沿曲线的实际路径。只有直线段时两者相等;弧长始终大于或等于欧几里得距离。在例 2 的螺旋线中,弧长为 11.327,但端点距离只有约 8.688。
不用微积分能计算三维弧长吗? +
只能在特殊情况下。直线用距离公式,等螺距螺旋线化简为乘法,但这些仍然是微积分推导的推论。对于一般曲线,绕不开求导和积分,不过计算器会替你完成这两步。
三维弧长用什么单位? +
弧长使用与坐标函数相同的单位。如果 x(t)、y(t)、z(t) 以米为单位,弧长也以米为单位。计算前三个坐标必须使用一致的单位。
为什么有些三维弧长计算需要数值积分? +
许多速率函数,如 √(1 + 4t<sup>2</sup>),其原函数涉及特殊函数,有的甚至根本没有初等原函数。当符号积分失败或不切实际时,辛普森法则等数值方法能以高精度求解定积分。本页的计算器在需要时会自动使用数值积分。