3डी आर्क लंबाई कैलकुलेटर
त्रिविमीय अंतरिक्ष में घूमने वाले किसी भी वक्र की सटीक लंबाई मापें।
मूल वक्र और चयनित चाप
सुनहरे बिंदु प्रत्येक उपखंड के मध्यबिंदु को दर्शाते हैं।
समाकल्य g(x) और मध्यबिंदु आयत
किसी आयत पर माउस ले जाएँ और उसका उपखंड, मध्यबिंदु, समाकल्य मान व योगदान देखें।
विस्तृत मध्यबिंदु गणना तालिका
अभिसरण तुलना
लगातार परिष्करणों के बीच का अंतर त्रुटि का व्यावहारिक संकेत है, कोई गारंटीकृत त्रुटि सीमा नहीं।
गणना त्रुटि
अनुभाग नेविगेशन
3D चाप लंबाई कैलकुलेटर क्या है?
त्रिविमीय अंतरिक्ष वक्र वह पथ है जो x, y और z निर्देशांकों में एक साथ गति करते बिंदु द्वारा बनता है। कागज पर बनी समतल वक्र के विपरीत, अंतरिक्ष वक्र किसी भी दिशा में ऊपर, नीचे, मुड़ और लूप बना सकता है। रोलर कोस्टर ट्रैक, DNA का एक रेशा और ड्रोन का उड़ान पथ, सभी अंतरिक्ष वक्र हैं।
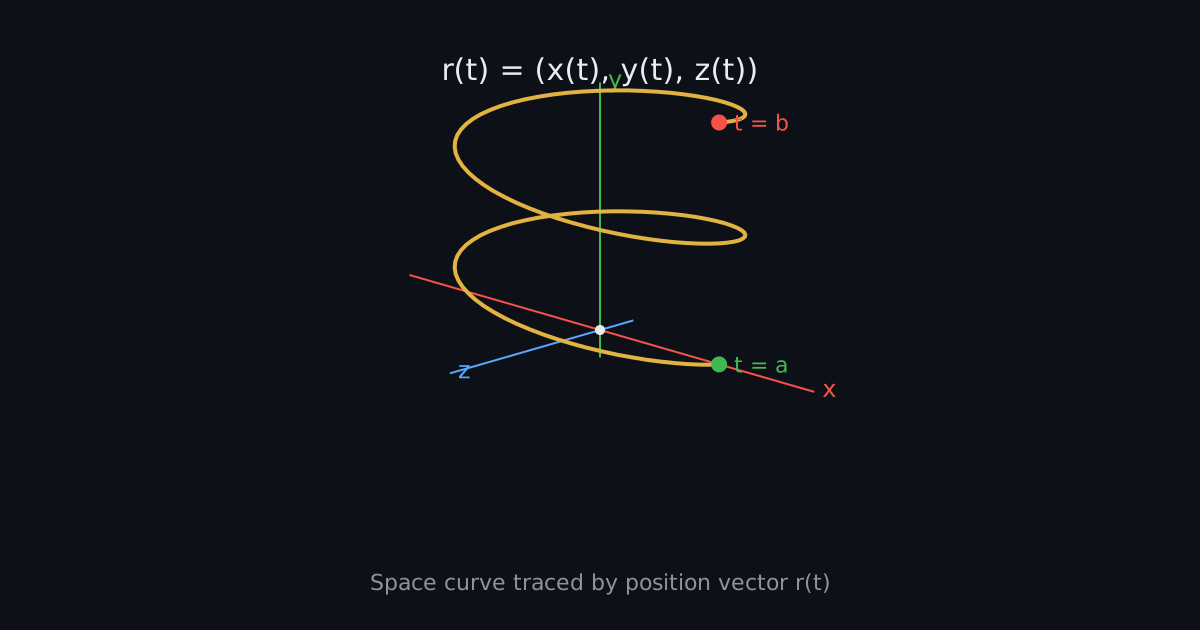
पैरामीट्रिक समीकरण ऐसे वक्र का वर्णन प्रत्येक निर्देशांक को एक ही पैरामीटर, आमतौर पर t, के फलन के रूप में व्यक्त करके करते हैं। तीनों फलन x(t), y(t) और z(t) मिलकर स्थिति सदिश r(t) = (x(t), y(t), z(t)) को परिभाषित करते हैं। जब t अंतराल [a, b] पर बदलता है, तो इस सदिश का सिरा अंतरिक्ष में वक्र खींचता है। पैरामीटर t अक्सर समय दर्शाता है, लेकिन यह कोई भी मात्रा हो सकती है जो पथ के बिंदुओं को क्रम देती है।
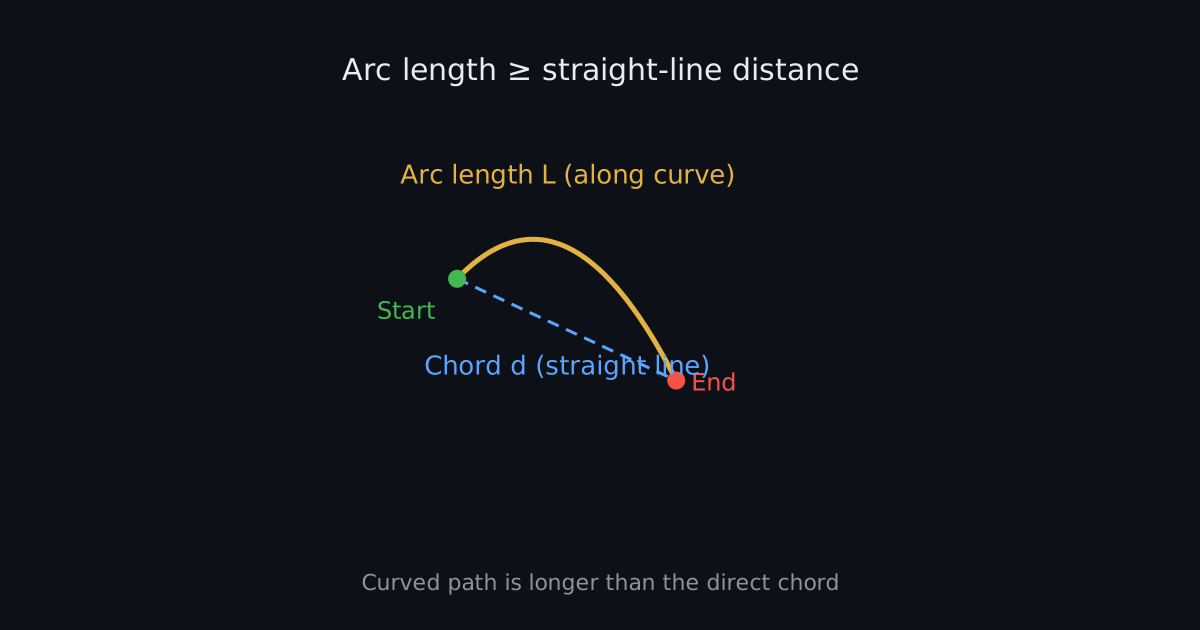
तीन आयामों में चाप लंबाई का अर्थ है वक्र के साथ शुरुआत से अंत तक तय की गई कुल दूरी, वैसे ही मापी गई जैसे नापने का फीता पथ का अनुसरण करेगा। यह अंतिम बिंदुओं के बीच सीधी रेखा की दूरी नहीं है। एक सर्पिल सीढ़ी और एक सीधी सीढ़ी एक ही दो मंजिलों को जोड़ सकती हैं, लेकिन अपनी सारी घुमावदारी के कारण सर्पिल सीढ़ी कहीं लंबी होती है।
3D चाप लंबाई कैलकुलेटर उस समाकलन का मूल्यांकन करता है जो इस लंबाई को परिभाषित करता है, जिससे आपको कठिन प्रतीकात्मक समाकलन से छुटकारा मिलता है। आप तीनों निर्देशांक फलन और पैरामीटर अंतराल दर्ज करते हैं, और उपकरण परिणाम की संख्यात्मक गणना उच्च सटीकता के साथ करता है। टूलपाथ जांचने वाले इंजीनियर, होमवर्क सत्यापित करने वाले छात्र और प्रक्षेपवक्र मापने वाले शोधकर्ता, सभी को सेकंडों में विश्वसनीय गणना से लाभ मिलता है।
एक सरल उदाहरण लें। कल्पना करें कि एक चींटी बगीचे की नली के साथ चल रही है जो आंगन में घूमती है और एक चट्टान पर भी चढ़ती है। चींटी के पथ की लंबाई एक साथ तीनों दिशाओं में है। यदि आप केवल जमीन पर नली की छाया मापें, तो चींटी कितनी दूर चली, इसका कम अनुमान लगाएंगे। 3D चाप लंबाई पूरी यात्रा को पकड़ती है, जिसमें हर चढ़ाई और उतार शामिल है।
3D चाप लंबाई कैलकुलेटर का उपयोग कैसे करें
कैलकुलेटर का उपयोग आसान है। उपकरण पांच जानकारियां मांगता है: तीनों निर्देशांक फलन और पैरामीटर की दो सीमाएं। नीचे दिए चरणों का कार्यशील उदाहरण के साथ पालन करें ताकि यह बिल्कुल समझ आए कि यह कैसे काम करता है।
चरण 1: x(t) फलन दर्ज करें। t के पदों में x-निर्देशांक का व्यंजक टाइप करें। हमारे उदाहरण के लिए cos(t) दर्ज करें। कैलकुलेटर त्रिकोणमितीय, घातांकीय और घात फलनों सहित मानक गणितीय संकेतन स्वीकार करता है।
चरण 2: y(t) फलन दर्ज करें। y-निर्देशांक का व्यंजक टाइप करें। हमारे उदाहरण के लिए sin(t) दर्ज करें।
चरण 3: z(t) फलन दर्ज करें। z-निर्देशांक का व्यंजक टाइप करें। हमारे उदाहरण के लिए t दर्ज करें। ये तीनों फलन मिलकर एक हेलिक्स का वर्णन करते हैं जो घूमते हुए स्थिर गति से ऊपर उठता है।
चरण 4: प्रारंभिक पैरामीटर निर्दिष्ट करें। "from" फ़ील्ड में अंतराल की निचली सीमा दर्ज करें। हमारे उदाहरण के लिए 0 दर्ज करें।
चरण 5: अंतिम पैरामीटर निर्दिष्ट करें। "to" फ़ील्ड में ऊपरी सीमा दर्ज करें। हमारे उदाहरण के लिए 2*pi दर्ज करें। कैलकुलेटर pi को स्थिरांक π समझता है, इसलिए आप 2*pi या pi/2 जैसे व्यंजक सीधे टाइप कर सकते हैं।
चरण 6: चाप लंबाई की गणना करें। गणना बटन दबाएं। उपकरण प्रत्येक फलन का अवकलन करता है, गति समाकल्य बनाता है और समाकलन का संख्यात्मक मूल्यांकन करता है।
चरण 7: परिणाम समझें। कैलकुलेटर मध्यवर्ती चरणों के साथ चाप लंबाई दिखाता है: तीनों अवकलज, सरलीकृत गति फलन और समाकलन की व्यवस्था। हमारे हेलिक्स उदाहरण के लिए परिणाम 2π√5 है, लगभग 14.050 इकाइयां। इकाइयां आपके निर्देशांक फलनों की इकाइयों से मेल खाती हैं।
सामान्य इनपुट गलतियों से बचना आसान है। सुनिश्चित करें कि तीनों फलन एक ही पैरामीटर चर t का उपयोग करते हैं। जांचें कि निचली सीमा ऊपरी सीमा से छोटी है। sin(2*t) जैसे व्यंजकों में कोष्ठकों का सावधानी से उपयोग करें। यदि कोई फलन स्थिर है, जैसे z(t) = 5, तो बस 5 टाइप करें। कैलकुलेटर इसे शून्य अवकलज वाला वैध फलन मानता है।
3D चाप लंबाई सूत्र को समझना
अंतरिक्ष वक्र की चाप लंबाई का मानक सूत्र है:
L = ∫ab √((dx/dt)2 + (dy/dt)2 + (dz/dt)2) dt
हर प्रतीक का स्पष्ट अर्थ है। L वह चाप लंबाई है जिसे आप निकालना चाहते हैं। सीमा a और b वाला समाकलन चिह्न ∫ का अर्थ है कि आप छोटे-छोटे योगदानों को जमा करते हैं जब पैरामीटर t, a से b तक चलता है। व्यंजक dx/dt, dy/dt और dz/dt, t के सापेक्ष निर्देशांक फलनों के अवकलज हैं। प्रत्येक अवकलज मापता है कि किसी क्षण वह निर्देशांक कितनी तेजी से बदल रहा है।
सूत्र का एक संक्षिप्त सदिश रूप भी है:
L = ∫ab ||r′(t)|| dt
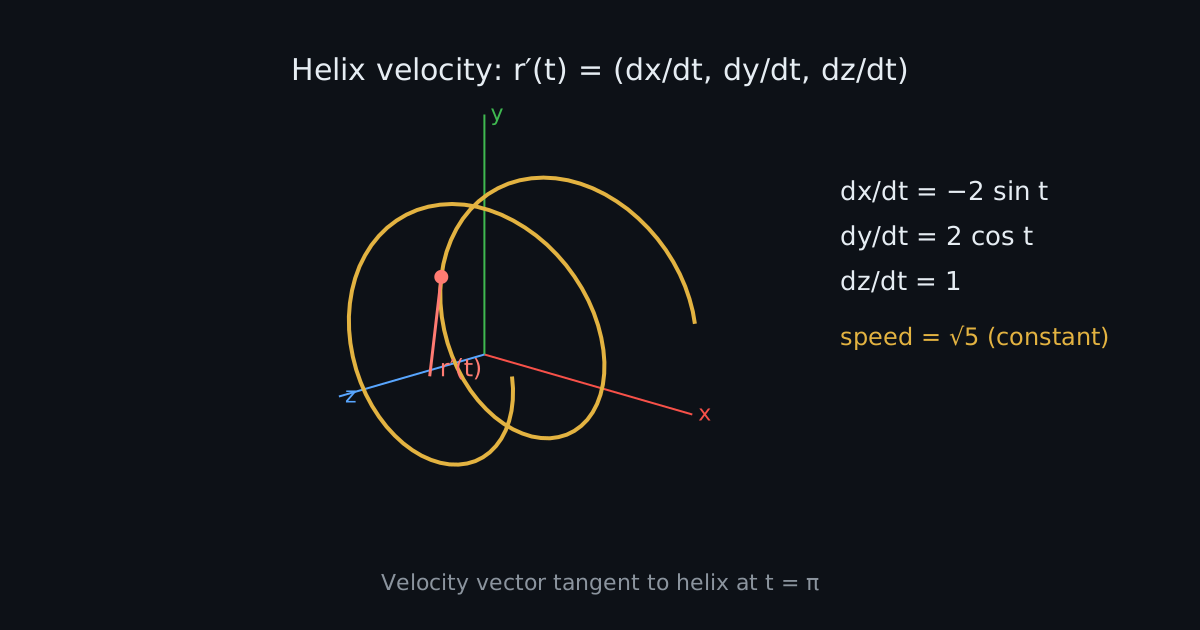
यहाँ r(t) = (x(t), y(t), z(t)) स्थिति सदिश है, r′(t) = (dx/dt, dy/dt, dz/dt) वेग सदिश है, और दोहरी रेखाएं ||·|| उस सदिश के परिमाण (लंबाई) को दर्शाती हैं। परिमाण की गणना बिल्कुल पहले सूत्र के वर्गमूल जैसी होती है: वर्ग किए गए घटकों के योग का वर्गमूल।
यह सूत्र काम क्यों करता है? वक्र को कई छोटे खंडों में बंटा हुआ कल्पना करें। बहुत छोटे पैरामीटर चरण dt पर, प्रत्येक निर्देशांक लगभग अपने अवकलज गुणा dt जितना बदलता है। छोटा खंड लगभग सीधा होता है, इसलिए इसकी लंबाई त्रिविमीय पाइथागोरस प्रमेय का अनुसरण करती है: √((dx)2 + (dy)2 + (dz)2)। dt को गुणनखंडित करने पर √((dx/dt)2 + (dy/dt)2 + (dz/dt)2) dt मिलता है। जब dt शून्य की ओर जाता है, तो इन सभी अति-सूक्ष्म लंबाइयों को जोड़ने से समाकलन बनता है।
वर्गमूल के अंदर की मात्रा को कभी-कभी गति कहा जाता है, क्योंकि यदि t समय दर्शाता है, तो यह शाब्दिक रूप से बिंदु की अंतरिक्ष में गति है। समय पर गति का समाकलन करने से तय की गई कुल दूरी मिलती है, जो रोजमर्रा की समझ से पूरी तरह मेल खाती है।
चरण दर चरण 3D चाप लंबाई कैसे निकालें
हाथ से 3D चाप लंबाई निकालना एक निश्चित सात-चरणीय प्रक्रिया का पालन करता है। इसे एक बार करें और पैटर्न परिचित हो जाएगा।
चरण 1: पैरामीट्रिक समीकरण पहचानें। x(t), y(t), z(t) और अंतराल [a, b] लिखें। पुष्टि करें कि तीनों फलन एक ही पैरामीटर का उपयोग करते हैं।
चरण 2: प्रत्येक निर्देशांक फलन का अवकलन करें। मानक अवकलन नियमों से dx/dt, dy/dt और dz/dt निकालें। प्रत्येक अवकलज दोबारा जांचें, क्योंकि यहाँ की त्रुटि आगे सब कुछ प्रभावित करती है।
चरण 3: अवकलजों का वर्ग करें। (dx/dt)2, (dy/dt)2 और (dz/dt)2 बनाएं। वर्ग करने से चिह्न की जानकारी हट जाती है, जो सही है क्योंकि गति की दिशा चाहे जो हो, लंबाई हमेशा धनात्मक होती है।
चरण 4: वर्ग मानों को जोड़ें। योग S(t) = (dx/dt)2 + (dy/dt)2 + (dz/dt)2 निकालें। व्यंजक को यथासंभव सरल करें। त्रिकोणमितीय सर्वसमिकाएं अक्सर योग को नाटकीय रूप से घटा देती हैं, जैसा कि नीचे हेलिक्स उदाहरणों में देखेंगे।
चरण 5: वर्गमूल निकालें। √(S(t)) लें। यह गति फलन है, समाकल्य। सौभाग्यशाली मामलों में यह स्थिरांक में सिमट जाता है, जिससे समाकलन तुच्छ हो जाता है।
चरण 6: पैरामीटर अंतराल पर समाकलन करें। ∫ab √(S(t)) dt का मूल्यांकन करें। यदि प्रारंभिक पदों में प्रतिअवकलज मौजूद है, तो कलन के मूलभूत प्रमेय का उपयोग करें। अन्यथा संख्यात्मक समाकलन आवश्यक है।
चरण 7: परिणाम को सरल करें और व्याख्या करें। उपलब्ध होने पर सटीक रूप प्रस्तुत करें, साथ में दशमलव सन्निकटन। इकाइयां बताएं। तर्कसंगत जांच: चाप लंबाई धनात्मक होनी चाहिए और अंतिम बिंदुओं के बीच सीधी रेखा की दूरी से कम से कम बड़ी होनी चाहिए।
सटीक समाकलन तब संभव है जब गति अच्छी तरह सिमट जाए, जो रेखाओं, वृत्तों और स्थिर पिच वाले हेलिक्स के लिए होता है। अधिकांश अन्य वक्रों के लिए, जैसे बहुपद या मिश्रित अबीजीय पैरामीट्रिकरण, कोई प्रारंभिक प्रतिअवकलज मौजूद नहीं होता। इन मामलों में सिम्पसन नियम या अनुकूली चतुर्भुज जैसी संख्यात्मक विधियां सटीक सन्निकटन देती हैं, और यही इस पेज का कैलकुलेटर पर्दे के पीछे करता है।
3D चाप लंबाई के हल किए गए उदाहरण
चार हल किए गए उदाहरण कठिनाई की पूरी श्रृंखला दिखाते हैं, तुच्छ स्थिर-गति मामले से लेकर संख्यात्मक समाकलन वाले मामले तक।
उदाहरण 1: 3D में सीधी रेखा
अंतराल [0, 3] पर x(t) = t, y(t) = 2t, z(t) = 2t दिया है। चाप लंबाई निकालें।
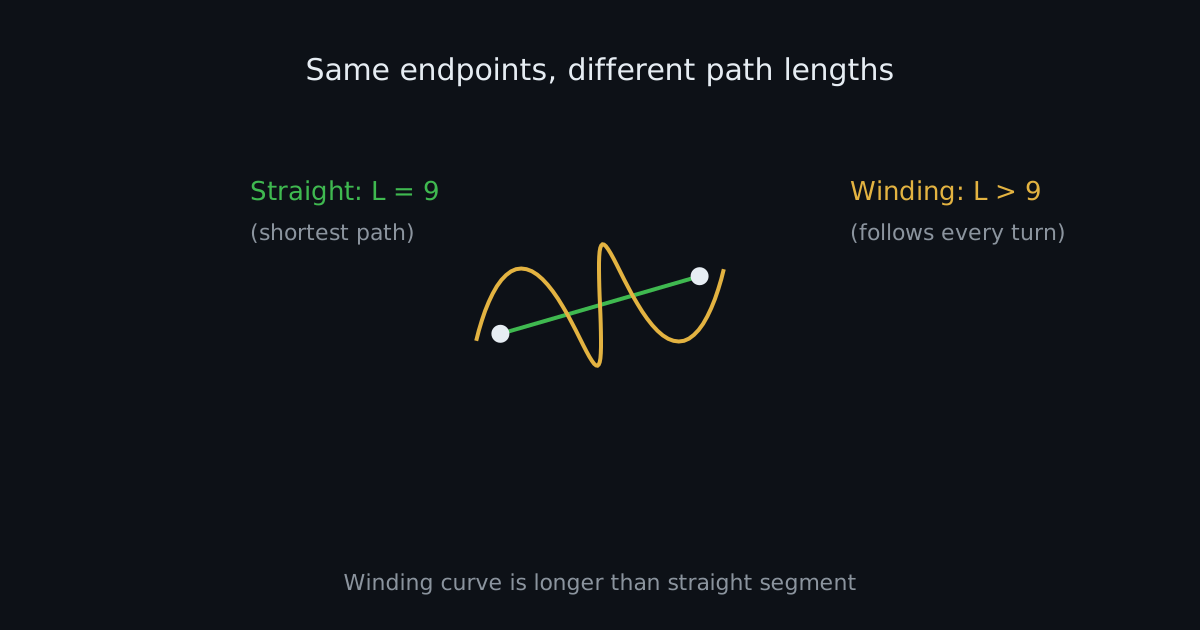
प्रत्येक निर्देशांक का अवकलन करें: dx/dt = 1, dy/dt = 2, dz/dt = 2। वर्ग करके जोड़ें: 12 + 22 + 22 = 1 + 4 + 4 = 9। वर्गमूल लें: √9 = 3। गति स्थिर है, इसलिए समाकलन सरल है: L = ∫03 3 dt = 3(3 − 0) = 9।
चाप लंबाई 9 इकाइयां है। यह तर्कसंगत है: स्थिर गति से पैरामीट्रिकृत सीधी रेखा की लंबाई गति गुणा बीते पैरामीटर समय के बराबर होती है। (0, 0, 0) और (3, 6, 6) के बीच 3D दूरी सूत्र से सत्यापित कर सकते हैं: √(9 + 36 + 36) = √81 = 9। दोनों विधियां सहमत हैं, जैसा कि सीधे खंड के लिए होना चाहिए।
उदाहरण 2: वृत्तीय हेलिक्स
[0, π] पर x(t) = 3cos(t), y(t) = 3sin(t), z(t) = 2t दिया है। चाप लंबाई निकालें।
अवकलन करें: dx/dt = −3sin(t), dy/dt = 3cos(t), dz/dt = 2। प्रत्येक का वर्ग करें: 9sin2(t), 9cos2(t), 4। जोड़ें: 9sin2(t) + 9cos2(t) + 4 = 9(sin2(t) + cos2(t)) + 4 = 9 + 4 = 13। गति स्थिर √13 है।
समाकलन करें: L = ∫0π √13 dt = π√13 ≈ 11.327। चाप लंबाई π√13 ≈ 11.327 इकाइयां है। ध्यान दें कि पाइथागोरस सर्वसमिका sin2 + cos2 = 1 ने पूरे समाकल्य को स्थिरांक में कैसे घटा दिया। हेलिक्स प्रश्नों में यही प्रमुख चाल है।
उदाहरण 3: बहुपद पैरामीट्रिक वक्र
[0, 1] पर x(t) = t, y(t) = t2, z(t) = 0 दिया है। चाप लंबाई निकालें।
अवकलन करें: dx/dt = 1, dy/dt = 2t, dz/dt = 0। गति √(1 + 4t2) है। समाकलन L = ∫01 √(1 + 4t2) dt का प्रारंभिक प्रतिअवकलज है: (t/2)√(1 + 4t2) + (1/4)sinh−1(2t)।
0 से 1 तक मूल्यांकन: t = 1 पर हमें (1/2)√5 + (1/4)sinh−1(2) ≈ 1.11803 + 0.36091 = 1.47894 मिलता है; t = 0 पर व्यंजक 0 है। चाप लंबाई ≈ 1.47894 इकाइयां है। ध्यान दें कि z(t) = 0 इसे प्रभावी रूप से 2D प्रश्न बनाता है, जो अच्छी संगति जांच है: जब एक निर्देशांक स्थिर हो तो 3D सूत्र परिचित समतल-वक्र सूत्र में बदल जाता है।
उदाहरण 4: ऊपर उठता सर्पिल
[0, 2π] पर x(t) = 2cos(t), y(t) = 2sin(t), z(t) = t दिया है। चाप लंबाई निकालें।
अवकलन करें: dx/dt = −2sin(t), dy/dt = 2cos(t), dz/dt = 1। वर्ग करके जोड़ें: 4sin2(t) + 4cos2(t) + 1 = 5। गति स्थिर √5 है।
एक पूर्ण चक्कर पर समाकलन करें: L = ∫02π √5 dt = 2π√5 ≈ 14.050। चाप लंबाई 2π√5 ≈ 14.050 इकाइयां है। यह सर्पिल 2π इकाइयां ऊपर उठते हुए ठीक एक चक्कर लगाता है। परिणाम इस कुंडली का एक चक्कर बनाने के लिए आवश्यक तार की वास्तविक लंबाई दर्शाता है, एक गणना जो स्प्रिंग निर्माण और कुंडली डिजाइन में महत्वपूर्ण है।
3D चाप लंबाई बनाम सीधी रेखा की दूरी
चाप लंबाई और सीधी रेखा की दूरी अलग-अलग प्रश्नों के उत्तर देती हैं। चाप लंबाई वक्र के साथ तय की गई दूरी मापती है, हर मोड़ और घुमाव का अनुसरण करते हुए। सीधी रेखा की दूरी, यूक्लिडियन दूरी, अंतिम बिंदुओं के बीच सबसे छोटा पथ मापती है, वक्र को पूरी तरह अनदेखा करते हुए।
बिंदुओं P1 = (x1, y1, z1) और P2 = (x2, y2, z2) के बीच यूक्लिडियन दूरी d = √((x2−x1)2 + (y2−y1)2 + (z2−z1)2) है। यदि वक्र को खींचकर सीधा खंड बना दिया जाए तो यही उसकी लंबाई होगी।
वक्र पथ हमेशा अपने अंतिम बिंदुओं के बीच सीधी रेखा की दूरी से कम से कम लंबा होता है, और सख्ती से लंबा होता है जब तक कि वक्र स्वयं सीधा खंड न हो। उदाहरण 2 के हेलिक्स पर लौटें: इसके अंतिम बिंदु (3, 0, 0) और (−3, 0, 2π) हैं। सीधी रेखा की दूरी √(36 + 0 + 4π2) ≈ √(36 + 39.48) ≈ 8.688 है, जो चाप लंबाई 11.327 से स्पष्ट रूप से कम है। अतिरिक्त 2.639 इकाइयां घूमने की कीमत हैं, सीधे कटने के बजाय।
यह अंतर व्यवहार में महत्वपूर्ण है। वक्र निरीक्षण मार्ग पर उड़ने वाला ड्रोन बैटरी चाप लंबाई के अनुपात में खर्च करता है, न कि शुरुआत और अंत के बीच सीधी रेखा की दूरी के अनुपात में। दोनों को भ्रमित करने से उड़ान समय और ऊर्जा आवश्यकताओं का कम अनुमान लगता है।
3D चाप लंबाई के वास्तविक अनुप्रयोग
त्रिविमीय चाप लंबाई हर जगह दिखती है जहाँ वास्तविक वस्तुएं वास्तविक अंतरिक्ष में गति करती हैं।
रोबोटिक्स और गति नियोजन। अपनी पकड़ को एक स्थिति से दूसरी स्थिति ले जाने वाला रोबोट बांह जोड़ अंतरिक्ष में वक्र प्रक्षेपवक्र का अनुसरण करता है। उस प्रक्षेपवक्र की चाप लंबाई चक्र समय और ऊर्जा खपत निर्धारित करती है। नियोजक बाधा प्रतिबंधों का सम्मान करते हुए चाप लंबाई घटाने के लिए पथ अनुकूलित करते हैं।
ड्रोन नेविगेशन। डिलीवरी और निरीक्षण ड्रोन सीधी रेखाओं के बजाय चिकने 3D पथों पर उड़ते हैं। मिशन सॉफ्टवेयर नियोजित प्रक्षेपवक्र का समाकलन करके उड़ान दूरी का अनुमान लगाता है, फिर दूरी को बैटरी बजट में बदलता है। कम आंकी गई चाप लंबाई का अर्थ है मिशन के बीच में बैटरी खत्म होने वाला ड्रोन।
CNC मशीनिंग। मिलिंग मशीन का काटने वाला उपकरण प्रोग्राम किए गए 3D टूलपाथ का अनुसरण करता है। कुल पथ लंबाई, फीड दर के साथ मिलकर, मशीनिंग समय निर्धारित करती है। दुकानें इन गणनाओं के आधार पर काम का मूल्य बताती हैं, इसलिए सटीकता सीधे मूल्य निर्धारण को प्रभावित करती है।
3D प्रिंटिंग। 3D प्रिंटर का एक्सट्रूडर हर परत की रूपरेखा तीन आयामों में खींचता है। स्लाइसिंग सॉफ्टवेयर प्रिंट समय और फिलामेंट उपयोग का अनुमान लगाने के लिए कुल एक्सट्रूज़न पथ लंबाई की गणना करता है। लंबे पथ का अर्थ लंबे प्रिंट और अधिक सामग्री है।
यांत्रिक इंजीनियरिंग। स्प्रिंग, कुंडलियां और लपेटे गए केबल हेलिक्स हैं जिनकी सामग्री लंबाई सीधे चाप लंबाई सूत्र से आती है। दिए गए त्रिज्या, पिच और चक्कर संख्या वाली कुंडली के लिए तार की लंबाई निर्दिष्ट करने वाला स्प्रिंग डिजाइनर बिल्कुल उदाहरण 4 की गणना कर रहा है।
भौतिकी और कण प्रक्षेपवक्र। चुंबकीय क्षेत्रों में सर्पिल करते आवेशित कण हेलिकल पथ बनाते हैं। कण गति के साथ पथ लंबाई, क्षेत्र क्षेत्र से गुजरने का उड़ान समय देती है, जो द्रव्यमान स्पेक्ट्रोमेट्री और त्वरक डिजाइन में आवश्यक मात्रा है।
कंप्यूटर ग्राफिक्स और एनिमेशन। 3D दृश्यों में कैमरे और पात्र स्प्लाइन वक्रों के साथ गति करते हैं। एनिमेटर समय के बजाय दूरी से गति को पैरामीट्रिकृत करने के लिए चाप लंबाई का उपयोग करते हैं, ताकि गति तंग मोड़ों में तेज या धीमी होने के बजाय एक समान दिखे।
3D चाप लंबाई निकालते समय सामान्य गलतियां
3D चाप लंबाई प्रश्नों में कई त्रुटियां बार-बार होती हैं। इन्हें पहले से जानने से घंटों की डिबगिंग बचती है।
z-निर्देशांक का अवकलज भूलना। सबसे आम गलती प्रश्न को 2D मानना और (dz/dt)2 छोड़ देना है। हर निर्देशांक योगदान देता है। भले ही z(t) सरल दिखे, इसका अवकलज वर्गमूल के अंदर आता है।
गलत पैरामीटर अंतराल का उपयोग। सीमाएं a और b प्रश्न कथन से बिल्कुल मेल खानी चाहिए। जब प्रश्न 0 से 2π मांगता है तो हेलिक्स का 0 से π तक समाकलन करने से सही उत्तर का आधा मिलता है। समाकलन से पहले हमेशा अंतराल की पुष्टि करें।
चाप लंबाई को यूक्लिडियन दूरी समझना। जैसा ऊपर दिखाया गया, ये किसी भी गैर-सीधे वक्र के लिए भिन्न हैं। यदि प्रश्न पथ के साथ दूरी मांगता है, तो दूरी सूत्र के बजाय समाकलन लें।
गलत अवकलन। sin(2t) या et2 जैसे संयुक्त फलनों में शृंखला नियम की चूकें आम हैं। सावधानी से अवकलन करें और वर्ग करने से पहले प्रत्येक अवकलज सत्यापित करें।
अवकलजों का वर्ग करना भूलना। सूत्र को मूल के अंदर वर्ग किए गए अवकलज चाहिए। अवर्गीकृत योग का उपयोग करने से गलत इकाइयों वाली निरर्थक मात्रा मिलती है।
माप इकाइयों को मिलाना। यदि x मीटर में है और z सेंटीमीटर में, तो परिणाम बकवास है। गणना से पहले सभी निर्देशांकों को एक समान इकाई में बदलें।
संख्यात्मक सन्निकटनों की गलत व्याख्या। संख्यात्मक समाकलन सन्निकटन देता है, सटीक मान नहीं। इंजीनियरिंग कार्य के लिए यह ठीक है, लेकिन दस दशमलव स्थानों को ऐसे न बताएं जैसे वे सभी अर्थपूर्ण हों।
दोहराए गए पारगमन की अनदेखी। यदि पैरामीट्रिकरण एक ही खंड को दो बार खींचता है, तो समाकलन इसे दो बार गिनता है। तब ज्यामितीय वक्र की चाप लंबाई और पैरामीट्रिकृत पथ की लंबाई भिन्न होती है। जांचें कि प्रश्न वक्र की लंबाई चाहता है या पथ की तय की गई दूरी।
सटीक 3D चाप लंबाई गणना के सुझाव
कुछ आदतें 3D चाप लंबाई गणनाओं को विश्वसनीय बनाती हैं।
पहले पैरामीट्रिक समीकरण जांचें। पुष्टि करें कि x(t), y(t) और z(t) सभी एक ही पैरामीटर का उपयोग करते हैं और अंतराल [a, b] वक्र के इच्छित भाग को ठीक एक बार खींचता है। एक त्वरित आरेख, यहाँ तक कि मोटा रेखाचित्र भी, अधिकांश व्यवस्था त्रुटियां पकड़ लेता है।
समाकलन से पहले गति व्यंजक को सरल करें। त्रिकोणमितीय सर्वसमिकाएं और पूर्ण वर्ग देखें। आश्चर्यजनक संख्या में पाठ्यपुस्तक प्रश्न स्थिर गति में सिमट जाते हैं, जिससे डरावना समाकलन सरल गुणन में बदल जाता है।
तीनों निर्देशांकों में इकाइयां एक जैसी रखें, और उन्हें उत्तर तक ले जाएं। 14.05 की चाप लंबाई का कोई अर्थ नहीं जब तक यह न पता हो कि यह मिलीमीटर है या किलोमीटर।
जब दांव ऊंचे हों तो परिणाम स्वतंत्र रूप से सत्यापित करें। इस पेज के कैलकुलेटर से संख्यात्मक समाकलन से तुलना करें, विशेष मामलों की जांच करें (क्या सीधी रेखा पैरामीट्रिकरण दूरी सूत्र को दोहराता है?), और पुष्टि करें कि परिणाम अंतिम बिंदु दूरी से अधिक है।
संख्यात्मक समाकलन की सीमाएं समझें। बहुत लंबे अंतराल, अत्यधिक दोलनशील फलन या लगभग-विलक्षण अवकलजों के लिए बारीक उपविभाजन या पैरामीट्रिकरण में बदलाव की आवश्यकता हो सकती है। संदेह होने पर परिष्कृत करें और तुलना करें।
निष्कर्ष
3D चाप लंबाई सूत्र "घुमावदार पथ के साथ दूरी" के ज्यामितीय विचार को सटीक गणना में बदलता है: प्रत्येक निर्देशांक का अवकलन करें, अवकलजों को गति में मिलाएं, और पैरामीटर अंतराल पर समाकलन करें। चार हल किए गए उदाहरण दिखाते हैं कि विधि सीधी रेखाओं, हेलिक्स, बहुपद वक्रों और सर्पिलों को समान आसानी से संभालती है।
इस सूत्र को समझना इंजीनियरिंग, भौतिकी, रोबोटिक्स और कंप्यूटर ग्राफिक्स में लाभ देता है, हर जगह जहाँ वास्तविक गति तीन आयामों में होती है। इस पेज के शीर्ष पर कैलकुलेटर उबाऊ समाकलन हटा देता है, जिससे आप प्रश्न की सही व्यवस्था और उत्तर की व्याख्या पर ध्यान दे सकते हैं। अपने पैरामीट्रिक समीकरण दर्ज करें, चरण जांचें, और परिणाम का आत्मविश्वास से उपयोग करें।
पूछे जाने वाले प्रश्न
3D में चाप लंबाई का सूत्र क्या है? +
सूत्र है L = ∫<sub>a</sub><sup>b</sup> √((dx/dt)<sup>2</sup> + (dy/dt)<sup>2</sup> + (dz/dt)<sup>2</sup>) dt, जहाँ x(t), y(t), z(t) पैरामीट्रिक समीकरण हैं और [a, b] पैरामीटर अंतराल है। सदिश रूप में यह L = ∫<sub>a</sub><sup>b</sup> ||<strong>r</strong>′(t)|| dt है, यानी वेग सदिश के परिमाण का समाकलन।
3D पैरामीट्रिक वक्र की लंबाई कैसे निकालें? +
प्रत्येक निर्देशांक फलन का अवकलन करके dx/dt, dy/dt, dz/dt प्राप्त करें। इन्हें वर्ग करके जोड़ें और वर्गमूल लेकर गति फलन बनाएं। फिर गति का प्रारंभिक पैरामीटर a से अंतिम पैरामीटर b तक समाकलन करें। इस पेज का कैलकुलेटर ये सभी चरण अपने आप करता है।
क्या हेलिक्स की चाप लंबाई निकाली जा सकती है? +
हाँ। हेलिक्स x(t) = r·cos(t), y(t) = r·sin(t), z(t) = c·t पर [0, T] के लिए अवकलज −r·sin(t), r·cos(t), c हैं। गति स्थिर √(r<sup>2</sup> + c<sup>2</sup>) में सिमट जाती है, इसलिए चाप लंबाई T·√(r<sup>2</sup> + c<sup>2</sup>) है। उदाहरण के लिए, r = 3, c = 2, T = π से π√13 ≈ 11.327 मिलता है।
यदि z(t) स्थिर हो तो क्या होता है? +
यदि z(t) स्थिर है, तो इसका अवकलज शून्य होता है और सूत्र परिचित 2D चाप लंबाई सूत्र L = ∫<sub>a</sub><sup>b</sup> √((dx/dt)<sup>2</sup> + (dy/dt)<sup>2</sup>) dt में बदल जाता है। वक्र पूरी तरह क्षैतिज तल में स्थित होता है, इसलिए तीसरा आयाम लंबाई में कुछ नहीं जोड़ता।
क्या 3D चाप लंबाई यूक्लिडियन दूरी के समान है? +
नहीं। यूक्लिडियन दूरी अंतिम बिंदुओं के बीच सीधी रेखा की दूरी है, जबकि चाप लंबाई वक्र के वास्तविक पथ का अनुसरण करती है। चाप लंबाई हमेशा यूक्लिडियन दूरी से बड़ी या बराबर होती है, और बराबर केवल सीधे खंडों के लिए होती है। उदाहरण 2 के हेलिक्स में चाप लंबाई 11.327 है लेकिन अंतिम बिंदुओं की दूरी केवल लगभग 8.688 है।
क्या बिना कलन के 3D चाप लंबाई निकाली जा सकती है? +
केवल विशेष मामलों में। सीधी रेखाएं दूरी सूत्र का उपयोग करती हैं, और स्थिर पिच वाले हेलिक्स गुणन में बदल जाते हैं, लेकिन ये भी कलन की व्युत्पत्ति के ही परिणाम हैं। सामान्य वक्रों के लिए अवकलन और समाकलन से बचने का कोई तरीका नहीं है, हालाँकि कैलकुलेटर दोनों चरण आपके लिए संभालता है।
3D चाप लंबाई के लिए कौन सी इकाइयां उपयोग होती हैं? +
चाप लंबाई निर्देशांक फलनों की ही इकाइयों का उपयोग करती है। यदि x(t), y(t), z(t) मीटर में हैं, तो चाप लंबाई मीटर में होगी। गणना से पहले तीनों निर्देशांकों की इकाइयां एक जैसी होनी चाहिए।
कुछ 3D चाप लंबाई गणनाओं में संख्यात्मक समाकलन क्यों आवश्यक होता है? +
√(1 + 4t<sup>2</sup>) जैसी कई गति फलनों के प्रतिअवकलज में विशेष फलन आते हैं, और कुछ का कोई प्रारंभिक प्रतिअवकलज होता ही नहीं। जब प्रतीकात्मक समाकलन विफल हो या अव्यावहारिक हो, तो सिम्पसन नियम जैसी संख्यात्मक विधियां निश्चित समाकलन का उच्च सटीकता से मूल्यांकन करती हैं। इस पेज का कैलकुलेटर आवश्यकता होने पर संख्यात्मक समाकलन अपने आप उपयोग करता है।