3D-båglängdskalkylator
Mät den exakta längden på varje kurva som slingrar sig genom det tredimensionella rummet.
Ursprunglig kurva och vald båge
Guldpunkter markerar mittpunkten i varje delintervall.
Integrand g(x) och mittpunktsrektanglar
Hovra över en rektangel för att se dess delintervall, mittpunkt, integrandvärde och bidrag.
Detaljerad beräkningstabell för mittpunktsregeln
Konvergensjämförelse
Skillnader mellan på varandra följande förfiningar är en praktisk felindikator, inte en garanterad felgräns.
Beräkningsfel
Sektionsnavigering
Vad är en 3D-båglängdsräknare?
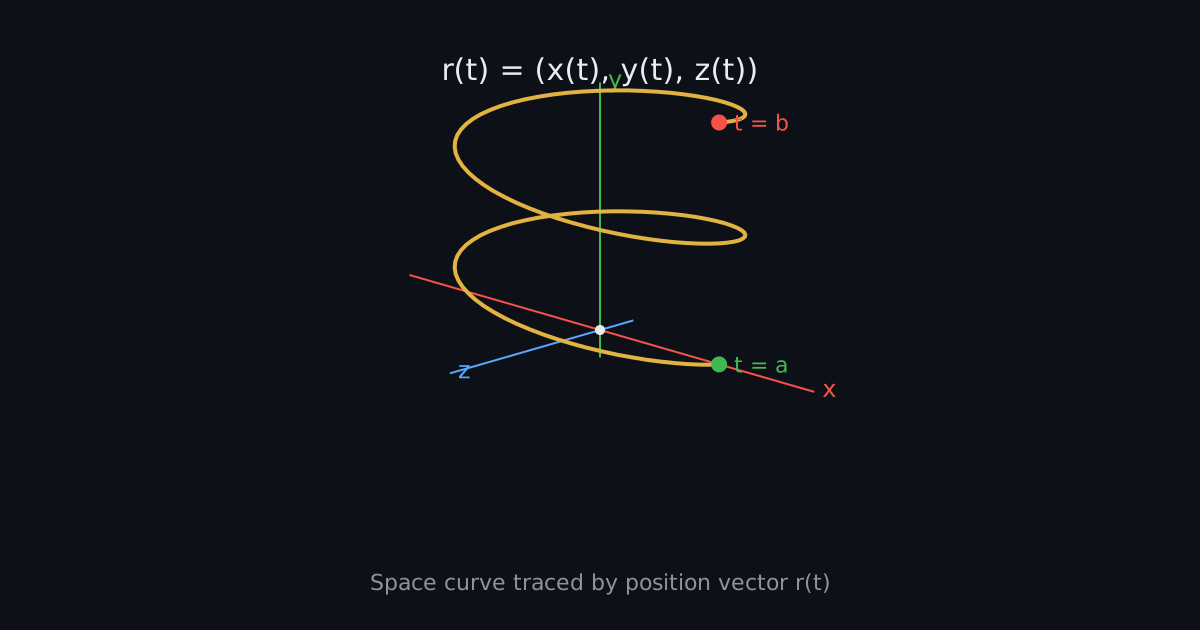
En tredimensionell rymdkurva är en bana som spåras av en punkt som rör sig genom x-, y- och z-koordinater samtidigt. Till skillnad från en platt kurva ritad på papper kan en rymdkurva stiga, falla, vrida sig och slingra sig i alla riktningar. En berg-och-dalbana, en DNA-sträng och en drönares flygbana är alla rymdkurvor.
Parametriska ekvationer beskriver en sådan kurva genom att uttrycka varje koordinat som en funktion av en enda parameter, vanligtvis kallad t. De tre funktionerna x(t), y(t) och z(t) definierar tillsammans en positionsvektor r(t) = (x(t), y(t), z(t)). När t varierar över ett intervall [a, b] sveper spetsen av denna vektor ut kurvan i rummet. Parametern t representerar ofta tid, men den kan vara vilken storhet som helst som ordnar punkterna längs banan.
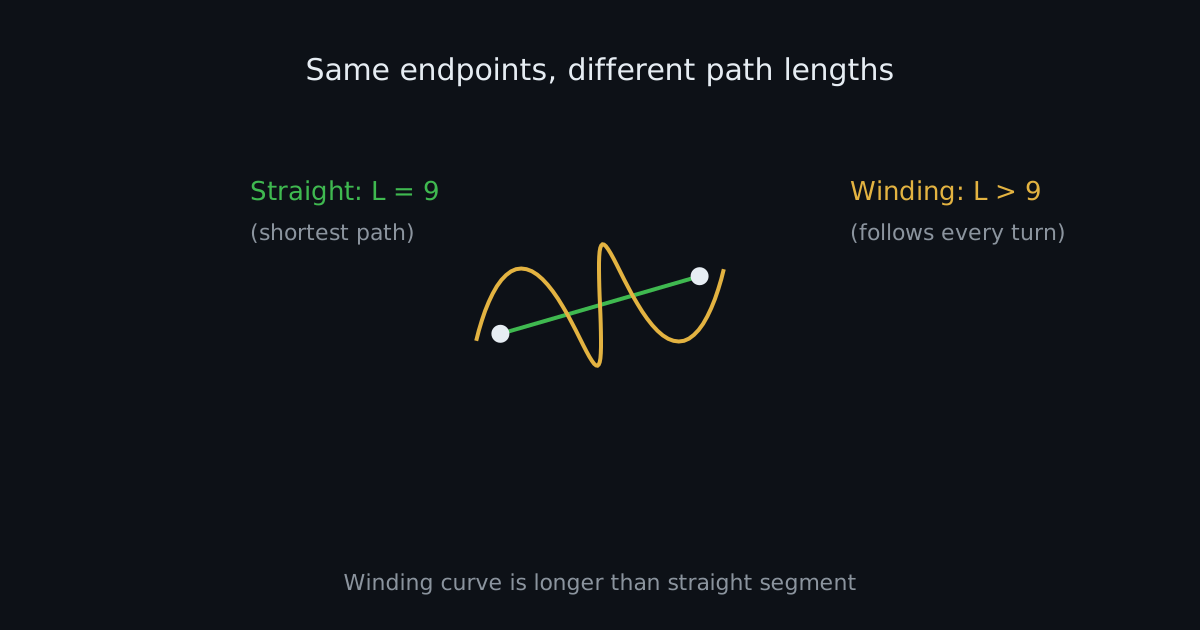
Båglängd i tre dimensioner betyder den totala sträckan som tillryggaläggs längs kurvan från start till mål, mätt på det sätt ett måttband skulle följa banan. Det är inte det raka avståndet mellan ändpunkterna. En korkskruvstrappa och en rak stege kan förbinda samma två våningar, men trappan är betydligt längre på grund av alla sina vindlingar.
En 3D-båglängdsräknare utvärderar integralen som definierar denna längd och besparar dig svår symbolisk integration. Du anger de tre koordinatfunktionerna och parameterintervallet, och verktyget beräknar resultatet numeriskt med hög precision. Ingenjörer som kontrollerar en verktygsbana, studenter som verifierar läxor och forskare som mäter banor har alla nytta av att få beräkningen gjord pålitligt på några sekunder.
Betrakta ett enkelt relaterbart exempel. Föreställ dig en myra som går längs en trädgårdsslang som böjer sig över gräsmattan och också reser sig över en sten. Myrans väg har längd i alla tre riktningar samtidigt. Om du bara mätte slangens skugga på marken skulle du underskatta hur långt myran gick. Den tredimensionella båglängden fångar hela resan, inklusive varje höjning och sänkning.
Hur du använder 3D-båglängdsräknaren
Att använda räknaren är enkelt. Verktyget ber om fem uppgifter: de tre koordinatfunktionerna och de två parametergränserna. Följ stegen nedan med det genomarbetade exemplet för att se exakt hur det fungerar.
Steg 1: Ange x(t)-funktionen. Skriv uttrycket för x-koordinaten i termer av t. För vårt exempel, ange cos(t). Räknaren accepterar standardnotation för matematik inklusive trigonometriska, exponentiella och potensfunktioner.
Steg 2: Ange y(t)-funktionen. Skriv uttrycket för y-koordinaten. För vårt exempel, ange sin(t).
Steg 3: Ange z(t)-funktionen. Skriv uttrycket för z-koordinaten. För vårt exempel, ange t. Tillsammans beskriver dessa tre funktioner en helix som stiger stadigt medan den cirklar.
Steg 4: Ange startparametern. Ange intervallens undre gräns i fältet "från". För vårt exempel, ange 0.
Steg 5: Ange slutparametern. Ange den övre gränsen i fältet "till". För vårt exempel, ange 2*pi. Räknaren förstår pi som konstanten π, så du kan skriva uttryck som 2*pi eller pi/2 direkt.
Steg 6: Beräkna båglängden. Tryck på beräkningsknappen. Verktyget deriverar varje funktion, bildar hastighetsintegranden och utvärderar integralen numeriskt.
Steg 7: Förstå resultatet. Räknaren visar båglängden tillsammans med mellanstegen: de tre derivatorna, den förenklade hastighetsfunktionen och integraluppställningen. För vårt helixexempel är resultatet 2π√5, cirka 14.050 enheter. Enheterna matchar vilka enheter dina koordinatfunktioner använder.
Vanliga inmatningsmisstag är lätta att undvika. Se till att alla tre funktioner använder samma parametervariabel t. Kontrollera att den undre gränsen är mindre än den övre gränsen. Använd parenteser noggrant i uttryck som sin(2*t). Om en funktion är konstant, till exempel z(t) = 5, skriv bara 5. Räknaren behandlar den som en giltig funktion med derivatan noll.
Förstå formeln för 3D-båglängd
Standardformeln för båglängden av en rymdkurva är:
L = ∫ab √((dx/dt)2 + (dy/dt)2 + (dz/dt)2) dt
Varje symbol har en tydlig betydelse. L är båglängden du vill hitta. Integraltecknet ∫ med gränserna a och b betyder att du ackumulerar små bidrag medan parametern t går från a till b. Uttrycken dx/dt, dy/dt och dz/dt är derivatorna av koordinatfunktionerna med avseende på t. Varje derivata mäter hur snabbt den koordinaten ändras vid ett givet ögonblick.
Formeln har också en kompakt vektorform:
L = ∫ab ||r′(t)|| dt
Här är r(t) = (x(t), y(t), z(t)) positionsvektorn, r′(t) = (dx/dt, dy/dt, dz/dt) är hastighetsvektorn, och dubbelstrecken ||·|| betecknar vektorns magnitud (längd). Magnituden beräknas exakt som kvadratroten i den första formeln: kvadratroten av summan av de kvadrerade komponenterna.
Varför fungerar denna formel? Föreställ dig kurvan uppdelad i många små segment. Över ett mycket kort parametersteg dt ändras varje koordinat med ungefär sin derivata gånger dt. Det lilla segmentet är nästan rakt, så dess längd följer den tredimensionella Pythagoras sats: √((dx)2 + (dy)2 + (dz)2). Att bryta ut dt ger √((dx/dt)2 + (dy/dt)2 + (dz/dt)2) dt. Att summera alla dessa infinitesimala längder medan dt krymper mot noll ger integralen.
Storheten innanför kvadratroten kallas ibland hastigheten, eftersom den om t representerar tid bokstavligen är hur snabbt punkten rör sig genom rummet. Att integrera hastighet över tid ger den totala tillryggalagda sträckan, vilket stämmer perfekt med vardaglig intuition.
Hur du beräknar 3D-båglängd steg för steg
Att beräkna 3D-båglängd för hand följer en fast procedur i sju steg. Gå igenom den en gång så blir mönstret bekant.
Steg 1: Identifiera de parametriska ekvationerna. Skriv ner x(t), y(t), z(t) och intervallet [a, b]. Bekräfta att alla tre funktioner använder samma parameter.
Steg 2: Derivera varje koordinatfunktion. Beräkna dx/dt, dy/dt och dz/dt med standard deriveringsregler. Dubbelkolla varje derivata, eftersom ett fel här fortplantar sig genom allt som följer.
Steg 3: Kvadrera derivatorna. Bilda (dx/dt)2, (dy/dt)2 och (dz/dt)2. Kvadrering tar bort teckeninformation, vilket är korrekt eftersom längd alltid är positiv oavsett rörelseriktning.
Steg 4: Addera de kvadrerade värdena. Beräkna summan S(t) = (dx/dt)2 + (dy/dt)2 + (dz/dt)2. Förenkla uttrycket så mycket som möjligt. Trigonometriska identiteter kollapsar ofta summan dramatiskt, som du kommer att se i helixexemplen nedan.
Steg 5: Beräkna kvadratroten. Ta √(S(t)). Detta är hastighetsfunktionen, integranden. I lyckliga fall förenklas den till en konstant, vilket gör integralen trivial.
Steg 6: Integrera över parameterintervallet. Utvärdera ∫ab √(S(t)) dt. Om en primitiv funktion finns i elementära termer, använd analysens fundamentalsats. Annars krävs numerisk integration.
Steg 7: Förenkla och tolka resultatet. Presentera den exakta formen när den finns tillgänglig, plus en decimalapproximation. Ange enheterna. Rimlighetskontroll: båglängden måste vara positiv och minst lika stor som det raka avståndet mellan ändpunkterna.
Exakt integration är möjlig när hastigheten förenklas snyggt, vilket händer för linjer, cirklar och helixar med konstant stigning. För de flesta andra kurvor, såsom polynom- eller blandade transcendenta parametriseringar, finns ingen elementär primitiv funktion. I dessa fall ger numeriska metoder som Simpsons regel eller adaptiv kvadratur noggranna approximationer, och det är exakt vad räknaren på denna sida gör bakom kulisserna.
Lösta exempel på 3D-båglängd
Fyra genomarbetade exempel illustrerar hela svårighetsintervallet, från ett trivialt fall med konstant hastighet till ett som kräver numerisk integration.
Exempel 1: Rät linje i 3D
Givet x(t) = t, y(t) = 2t, z(t) = 2t på intervallet [0, 3], finn båglängden.
Derivera varje koordinat: dx/dt = 1, dy/dt = 2, dz/dt = 2. Kvadrera och addera: 12 + 22 + 22 = 1 + 4 + 4 = 9. Ta kvadratroten: √9 = 3. Hastigheten är konstant, så integralen är enkel: L = ∫03 3 dt = 3(3 − 0) = 9.
Båglängden är 9 enheter. Detta är rimligt: en rät linje parametriserad med konstant hastighet har längden lika med hastighet gånger förfluten parameter. Du kan verifiera med 3D-avståndsformeln mellan (0, 0, 0) och (3, 6, 6): √(9 + 36 + 36) = √81 = 9. De två metoderna stämmer överens, som de måste för ett rakt segment.
Exempel 2: Cirkulär helix
Givet x(t) = 3cos(t), y(t) = 3sin(t), z(t) = 2t på [0, π], finn båglängden.
Derivera: dx/dt = −3sin(t), dy/dt = 3cos(t), dz/dt = 2. Kvadrera vardera: 9sin2(t), 9cos2(t), 4. Addera dem: 9sin2(t) + 9cos2(t) + 4 = 9(sin2(t) + cos2(t)) + 4 = 9 + 4 = 13. Hastigheten är konstanten √13.
Integrera: L = ∫0π √13 dt = π√13 ≈ 11.327. Båglängden är π√13 ≈ 11.327 enheter. Lägg märke till hur Pythagorasidentiteten sin2 + cos2 = 1 kollapsade hela integranden till en konstant. Detta är signaturtricket i helixproblem.
Exempel 3: Polynomisk parametrisk kurva
Givet x(t) = t, y(t) = t2, z(t) = 0 på [0, 1], finn båglängden.
Derivera: dx/dt = 1, dy/dt = 2t, dz/dt = 0. Hastigheten är √(1 + 4t2). Integralen L = ∫01 √(1 + 4t2) dt har en elementär primitiv funktion: (t/2)√(1 + 4t2) + (1/4)sinh−1(2t).
Utvärderat från 0 till 1: vid t = 1 får vi (1/2)√5 + (1/4)sinh−1(2) ≈ 1.11803 + 0.36091 = 1.47894; vid t = 0 är uttrycket 0. Båglängden är ≈ 1.47894 enheter. Notera att z(t) = 0 gör detta i praktiken till ett 2D-problem, vilket är en bra konsistenskontroll: 3D-formeln reduceras till den bekanta plankurveformeln när en koordinat är konstant.
Exempel 4: Stigande spiral
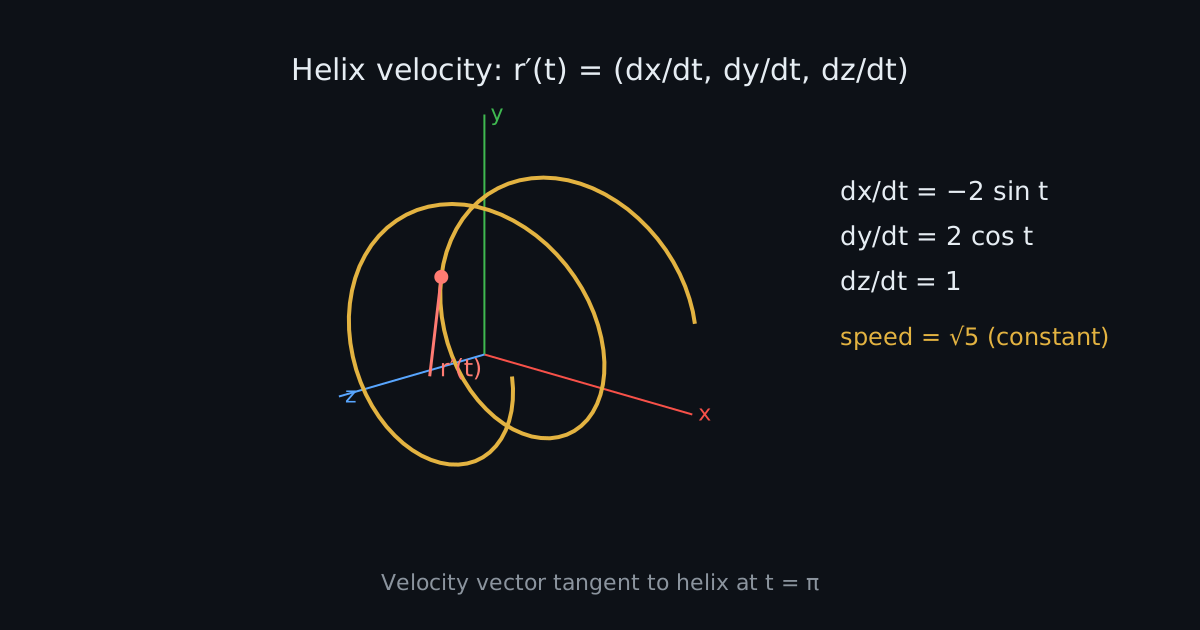
Givet x(t) = 2cos(t), y(t) = 2sin(t), z(t) = t på [0, 2π], finn båglängden.
Derivera: dx/dt = −2sin(t), dy/dt = 2cos(t), dz/dt = 1. Kvadrera och addera: 4sin2(t) + 4cos2(t) + 1 = 5. Hastigheten är konstanten √5.
Integrera över ett helt varv: L = ∫02π √5 dt = 2π√5 ≈ 14.050. Båglängden är 2π√5 ≈ 14.050 enheter. Denna spiral gör exakt ett varv medan den stiger 2π enheter. Resultatet representerar den sanna trådlängden som behövs för att forma ett varv av denna spole, en beräkning som spelar roll vid fjädertillverkning och spoledesign.
3D-båglängd kontra rakt avstånd
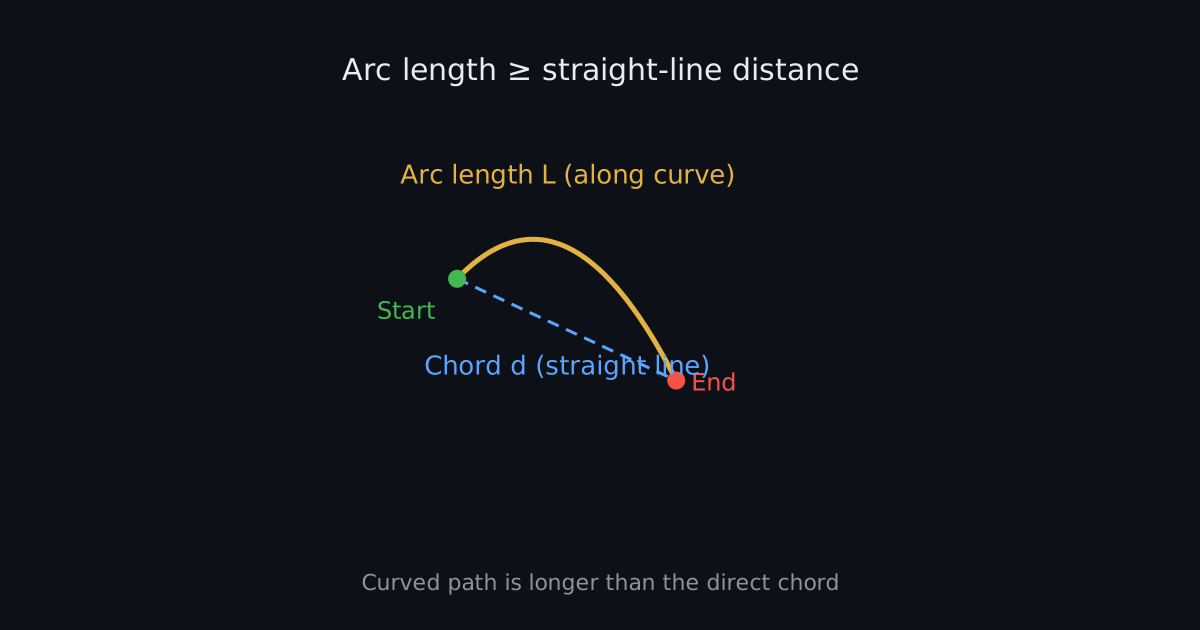
Båglängd och rakt avstånd svarar på olika frågor. Båglängd mäter sträckan tillryggalagd längs själva kurvan, genom varje vindling. Rakt avstånd, det euklidiska avståndet, mäter den kortaste vägen mellan ändpunkterna och ignorerar kurvan helt.
Det euklidiska avståndet mellan punkterna P1 = (x1, y1, z1) och P2 = (x2, y2, z2) är d = √((x2−x1)2 + (y2−y1)2 + (z2−z1)2). Detta är den längd kurvan skulle ha om den drogs ut till ett rakt segment.
En krökt bana är alltid minst lika lång som det raka avståndet mellan dess ändpunkter, och strikt längre om inte kurvan själv är ett rakt segment. Återgå till helixen i exempel 2: dess ändpunkter är (3, 0, 0) och (−3, 0, 2π). Det raka avståndet är √(36 + 0 + 4π2) ≈ √(36 + 39.48) ≈ 8.688, märkbart mindre än båglängden 11.327. De extra 2.639 enheterna är kostnaden för att slingra sig runt istället för att skära tvärs över.
Denna skillnad spelar roll i praktiken. En drönare som flyger en krökt inspektionsrutt förbrukar batteri proportionellt mot båglängden, inte mot det raka avståndet mellan start och mål. Att förväxla de två underskattar flygtid och energibehov.
Verkliga tillämpningar av 3D-båglängd
Tredimensionell båglängd dyker upp överallt där verkliga objekt rör sig genom verkligt rum.
Robotik och rörelseplanering. En robotarm som flyttar sin gripare från en position till en annan följer en krökt bana genom ledrummet. Båglängden av den banan bestämmer cykeltid och energiförbrukning. Planerare optimerar banor för att förkorta båglängden samtidigt som hinderbegränsningar respekteras.
Drönarnavigering. Leverans- och inspektionsdrönare flyger mjuka 3D-banor, inte raka linjer. Uppdragsprogramvara integrerar den planerade banan för att uppskatta flygsträckan och omvandlar sedan sträckan till batteribudget. En underskattad båglängd betyder en drönare som får slut på ström mitt i uppdraget.
CNC-bearbetning. En fräsmaskins skärverktyg följer en programmerad 3D-verktygsbana. Den totala banlängden, kombinerad med matningshastigheten, bestämmer bearbetningstiden. Verkstäder offererar jobb baserat på dessa beräkningar, så noggrannhet påverkar prissättningen direkt.
3D-utskrift. Extrudern i en 3D-skrivare följer varje lagers kontur i tre dimensioner. Slicermjukvara beräknar den totala extruderingsbanlängden för att uppskatta utskriftstid och filamentförbrukning. Längre banor betyder längre utskrifter och mer material.
Maskinteknik. Fjädrar, spolar och lindade kablar är helixar vars materiallängd kommer direkt från båglängdsformeln. En fjäderdesigner som specificerar trådlängd för en spole med given radie, stigning och varvantal gör exakt beräkningen i exempel 4.
Fysik och partikelbanor. Laddade partiklar som spiralar i magnetfält följer helixbanor. Banlängden, kombinerad med partikelhastigheten, ger flygtiden genom fältregionen, en storhet som behövs i masspektrometri och acceleratordesign.
Datorgrafik och animation. Kameror och karaktärer i 3D-scener rör sig längs splinekurvor. Animatörer använder båglängd för att parametrisera rörelse efter sträcka snarare än efter tid, så att rörelsen ser jämn ut istället för att snabba upp och sakta ner i snäva kurvor.
Vanliga misstag vid beräkning av 3D-båglängd
Flera fel återkommer i 3D-båglängdsproblem. Att känna till dem i förväg sparar timmar av felsökning.
Att glömma z-koordinatens derivata. Det vanligaste misstaget är att behandla problemet som 2D och utelämna (dz/dt)2. Varje koordinat bidrar. Även om z(t) ser enkel ut hör dess derivata hemma innanför kvadratroten.
Att använda fel parameterintervall. Gränserna a och b måste matcha problemformuleringen exakt. Att integrera en helix från 0 till π när problemet ber om 0 till 2π ger hälften av det korrekta svaret. Bekräfta alltid intervallet innan du integrerar.
Att förväxla båglängd med euklidiskt avstånd. Som visats ovan skiljer sig dessa för varje icke-rak kurva. Om ett problem ber om sträckan längs en bana, sträck dig efter integralen, inte avståndsformeln.
Felaktig derivering. Kedjeregelsmissar är vanliga med sammansatta funktioner som sin(2t) eller et2. Derivera noggrant och verifiera varje derivata innan du kvadrerar.
Att glömma att kvadrera derivatorna. Formeln behöver kvadrerade derivator innanför roten. Att använda den okvadrerade summan ger en meningslös storhet med fel enheter.
Att blanda måttenheter. Om x är i meter och z är i centimeter blir resultatet nonsens. Konvertera alla koordinater till en gemensam enhet innan du beräknar.
Att misstolka numeriska approximationer. Numerisk integration ger en approximation, inte ett exakt värde. För ingenjörsarbete är detta bra, men rapportera inte tio decimaler som om de alla vore meningsfulla.
Att ignorera upprepad genomvandring. Om parametriseringen spårar samma segment två gånger räknar integralen det två gånger. Båglängden av den geometriska kurvan och längden av den parametriserade banan skiljer sig då. Kontrollera om problemet vill ha kurvans längd eller banans tillryggalagda sträcka.
Tips för noggranna 3D-båglängdsberäkningar
Några vanor gör 3D-båglängdsberäkningar pålitliga.
Kontrollera först de parametriska ekvationerna. Bekräfta att x(t), y(t) och z(t) alla använder samma parameter och att intervallet [a, b] spårar den avsedda delen av kurvan exakt en gång. En snabb plottning, till och med en grov skiss, fångar de flesta uppställningsfel.
Förenkla hastighetsuttrycket innan du integrerar. Leta efter trigonometriska identiteter och perfekta kvadrater. Ett förvånansvärt antal läroboksproblem kollapsar till en konstant hastighet, vilket förvandlar en skrämmande integral till enkel multiplikation.
Håll enheterna konsekventa över alla tre koordinater och bär dem med till svaret. En båglängd på 14.05 betyder ingenting utan att veta om det är millimeter eller kilometer.
Verifiera resultaten oberoende när insatserna är höga. Jämför mot en numerisk integration från räknaren på denna sida, kontrollera specialfall (reproducerar en rätlinjeparametrisering avståndsformeln?) och bekräfta att resultatet överstiger ändpunktsavståndet.
Förstå gränserna för numerisk integration. Mycket långa intervall, kraftigt oscillerande funktioner eller nästan singulära derivator kan behöva finare uppdelningar eller ett byte av parametrisering. Vid tveksamhet, förfina och jämför.
Slutsats
3D-båglängdsformeln förvandlar den geometriska idén om "sträcka längs en slingrande bana" till en precis beräkning: derivera varje koordinat, kombinera derivatorna till en hastighet och integrera över parameterintervallet. De fyra genomarbetade exemplen visar metoden hantera raka linjer, helixar, polynomkurvor och spiraler med samma lätthet.
Att förstå denna formel lönar sig inom teknik, fysik, robotik och datorgrafik, överallt där verklig rörelse sker i tre dimensioner. Räknaren överst på denna sida tar bort den tråkiga integrationen och låter dig fokusera på att ställa upp problemet korrekt och tolka svaret. Ange dina parametriska ekvationer, kontrollera stegen och använd resultatet med tillförsikt.
Vanliga frågor
Vad är formeln för båglängd i 3D? +
Formeln är L = ∫<sub>a</sub><sup>b</sup> √((dx/dt)<sup>2</sup> + (dy/dt)<sup>2</sup> + (dz/dt)<sup>2</sup>) dt, där x(t), y(t), z(t) är de parametriska ekvationerna och [a, b] är parameterintervallet. I vektorform är den L = ∫<sub>a</sub><sup>b</sup> ||<strong>r</strong>′(t)|| dt, integralen av hastighetsvektorns magnitud.
Hur beräknar man längden av en 3D-parametrisk kurva? +
Derivera varje koordinatfunktion för att få dx/dt, dy/dt, dz/dt. Kvadrera dem, addera kvadraterna och ta kvadratroten för att bilda hastighetsfunktionen. Integrera sedan hastigheten från startparametern a till slutparametern b. Räknaren på denna sida utför alla dessa steg automatiskt.
Kan man beräkna båglängden av en helix? +
Ja. För en helix x(t) = r·cos(t), y(t) = r·sin(t), z(t) = c·t på [0, T] är derivatorna −r·sin(t), r·cos(t), c. Hastigheten förenklas till konstanten √(r<sup>2</sup> + c<sup>2</sup>), så båglängden är T·√(r<sup>2</sup> + c<sup>2</sup>). Till exempel ger r = 3, c = 2, T = π π√13 ≈ 11.327.
Vad händer om z(t) är konstant? +
Om z(t) är konstant är dess derivata noll och formeln reduceras till den bekanta 2D-båglängdsformeln L = ∫<sub>a</sub><sup>b</sup> √((dx/dt)<sup>2</sup> + (dy/dt)<sup>2</sup>) dt. Kurvan ligger helt i ett horisontellt plan, så den tredje dimensionen bidrar inget till längden.
Är 3D-båglängd samma sak som euklidiskt avstånd? +
Nej. Euklidiskt avstånd är det raka avståndet mellan ändpunkterna, medan båglängd följer kurvans faktiska bana. Båglängd är alltid större än eller lika med det euklidiska avståndet, med likhet endast för raka segment. För helixen i exempel 2 är båglängden 11.327 men ändpunktsavståndet endast cirka 8.688.
Kan 3D-båglängd beräknas utan analys? +
Endast i specialfall. Raka linjer använder avståndsformeln, och helixar med konstant stigning reduceras till multiplikation, men dessa är fortfarande konsekvenser av analysderivationen. För allmänna kurvor finns ingen väg runt derivering och integration, även om räknaren hanterar båda stegen åt dig.
Vilka enheter används för 3D-båglängd? +
Båglängden använder samma enheter som koordinatfunktionerna. Om x(t), y(t), z(t) är i meter är båglängden i meter. Alla tre koordinater måste använda konsekventa enheter innan beräkning.
Varför kräver vissa 3D-båglängdsberäkningar numerisk integration? +
Många hastighetsfunktioner, såsom √(1 + 4t<sup>2</sup>), har primitiva funktioner som involverar specialfunktioner, och vissa har ingen elementär primitiv funktion alls. När symbolisk integration misslyckas eller blir opraktisk utvärderar numeriska metoder som Simpsons regel den bestämda integralen med hög noggrannhet. Räknaren på denna sida använder numerisk integration automatiskt när det behövs.