पैरामीट्रिक आर्क लंबाई कैलकुलेटर
एक पैरामीट्रिक चाप लंबाई कैलकुलेटर t = a से t = b तक के पैरामीटर अंतराल पर x(t) और y(t) द्वारा परिभाषित वक्र के साथ
मूल वक्र और चयनित चाप
सुनहरे बिंदु प्रत्येक उपखंड के मध्यबिंदु को दर्शाते हैं।
समाकल्य g(x) और मध्यबिंदु आयत
किसी आयत पर माउस ले जाएँ और उसका उपखंड, मध्यबिंदु, समाकल्य मान व योगदान देखें।
विस्तृत मध्यबिंदु गणना तालिका
अभिसरण तुलना
लगातार परिष्करणों के बीच का अंतर त्रुटि का व्यावहारिक संकेत है, कोई गारंटीकृत त्रुटि सीमा नहीं।
गणना त्रुटि
अनुभाग नेविगेशन
पैरामीट्रिक चाप लंबाई कैलकुलेटर का उपयोग कैसे करें
प्रत्येक फ़ील्ड में क्या अपेक्षित है, यह जानने के बाद कैलकुलेटर का उपयोग करने में एक मिनट से भी कम समय लगता है। इन चरणों का क्रम से पालन करें।
- x(t) समीकरण दर्ज करें। क्षैतिज घटक को t के फलन के रूप में टाइप करें, उदाहरण के लिए
5*cos(t)। गुणा के लिए*, घातों के लिए^और व्यंजकों को समूहित करने के लिए कोष्ठक का उपयोग करें। - y(t) समीकरण दर्ज करें। ऊर्ध्वाधर घटक को उसी तरह टाइप करें, उदाहरण के लिए
5*sin(t)। - प्रारंभिक पैरामीटर मान सेट करें। यह निम्न सीमा a है, वह t-मान जहां माप शुरू होता है। यह
0जैसी संख्या याπ/2जैसा व्यंजक हो सकता है। - अंतिम पैरामीटर मान सेट करें। यह ऊपरी सीमा b है, जहां माप रुकता है। कैलकुलेटर मानता है कि आगे की गति के लिए b, a से बड़ा है।
- अपना सिंटैक्स जांचें। π के लिए
πलिखें, मानक फलनों के लिएsin(t),cos(t),tan(t),√(t)औरexp(t)का उपयोग करें।5tजैसे अंतर्निहित गुणा से बचें; इसके बजाय5*tलिखें। - गणना करें। गणना बटन दबाएं। टूल दोनों घटकों का अवकलन करता है, गति व्यंजक बनाता है और निश्चित समाकल का मूल्यांकन करता है।
- परिणाम की व्याख्या करें। आउटपुट वक्र के साथ कुल दूरी है, जो आपके x और y मानों की इकाइयों में होती है। यदि उपलब्ध हो, तो अवकलन, समाकल्य और समाकलन चरणों को देखने के लिए चरण-दर-चरण विवरण की समीक्षा करें।
आज़माने के लिए त्वरित उदाहरण: x(t) = 5*cos(t), y(t) = 5*sin(t) दर्ज करें, प्रारंभ t = 0, अंत t = π/2। कैलकुलेटर लगभग 7.854 देता है, जो त्रिज्या 5 वाले वृत्त का एक चौथाई है।
पैरामीट्रिक वक्र की चाप लंबाई क्या है?
पैरामीट्रिक समीकरण एक तीसरे चर का उपयोग करके वक्र का वर्णन करते हैं, जिसे आमतौर पर पैरामीटर t कहा जाता है। y को सीधे x के फलन के रूप में लिखने के बजाय, आप दोनों निर्देशांकों को t के फलन के रूप में लिखते हैं: x(t) क्षैतिज स्थिति देता है और y(t) प्रत्येक पैरामीटर मान पर ऊर्ध्वाधर स्थिति देता है। जैसे-जैसे t, a से b तक बढ़ता है, बिंदु (x(t), y(t)) वक्र के साथ चलता है, और उसका आकार बनाता है।
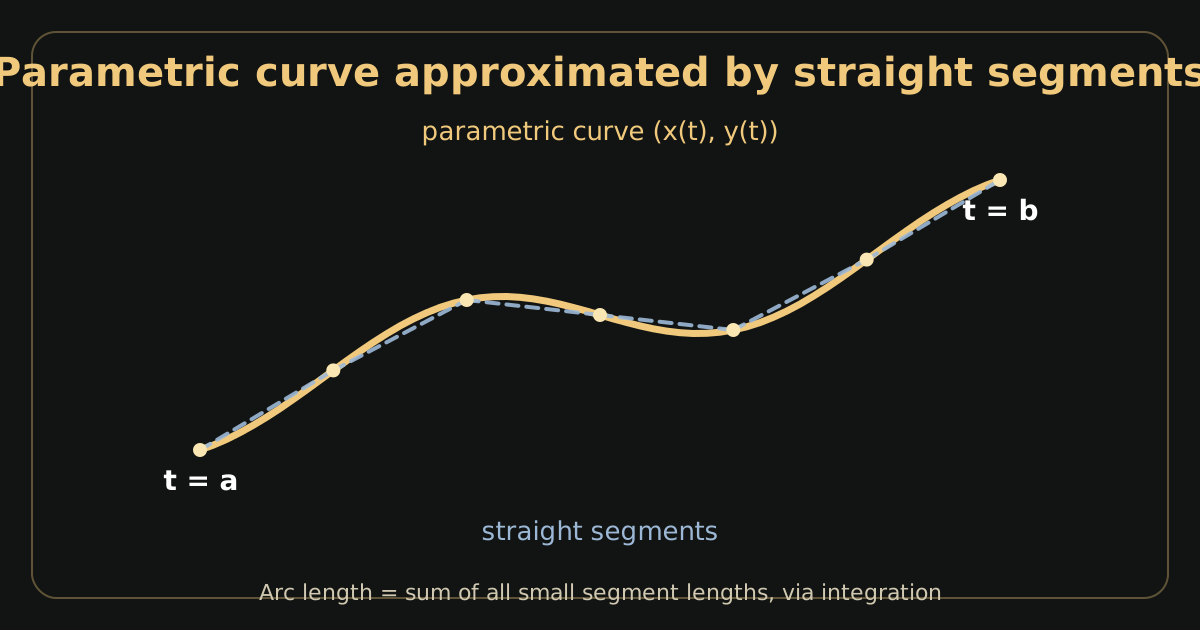
पैरामीटर हमेशा भौतिक समय को नहीं दर्शाता। यह केवल एक सूचकांक है जो वक्र के साथ बिंदुओं को क्रमबद्ध करता है। x(t) = r·cos(t) और y(t) = r·sin(t) द्वारा पैरामीट्रिक वृत्त में, पैरामीटर t संयोग से कोण के बराबर होता है, लेकिन सामान्यतः t कोई भी सुविधाजनक चर हो सकता है।
अब विस्थापन और पथ लंबाई के बीच अंतर पर विचार करें। विस्थापन प्रारंभिक बिंदु और अंतिम बिंदु के बीच की सीधी रेखा की दूरी है। पथ लंबाई, या चाप लंबाई, वक्र के साथ वास्तव में तय की गई कुल दूरी है। एक डिलीवरी रोबोट की कल्पना करें जो घुमावदार सड़क पर गोदाम से घर तक जाता है। मानचित्र पर सीधी रेखा की दूरी 2 किलोमीटर हो सकती है, लेकिन रोबोट का ओडोमीटर 3.5 किलोमीटर दिखाता है क्योंकि सड़क मुड़ती है। चाप लंबाई ओडोमीटर की रीडिंग है।
साधारण दूरी सूत्र केवल सीधे खंडों को संभालता है, इसलिए यह घुमावदार पथ को सीधे नहीं माप सकता। कैलकुलस वक्र को छोटे टुकड़ों में तोड़कर, प्रत्येक टुकड़े को लगभग सीधा मानकर, और समाकलन के माध्यम से सभी छोटी लंबाइयों को जोड़कर इसे हल करता है।
पैरामीट्रिक चाप लंबाई सूत्र की व्याख्या
अंतराल [a, b] पर x(t) और y(t) द्वारा परिभाषित चिकने पैरामीट्रिक वक्र के लिए, चाप लंबाई है:
प्रत्येक प्रतीक का एक विशिष्ट अर्थ है:
- L: कुल चाप लंबाई, हमेशा एक ऋणेतर संख्या।
- x(t): पैरामीटर के फलन के रूप में क्षैतिज स्थिति।
- y(t): पैरामीटर के फलन के रूप में ऊर्ध्वाधर स्थिति।
- t: पैरामीटर, स्वतंत्र चर जो वक्र को बनाता है।
- a और b: प्रारंभिक और अंतिम पैरामीटर मान, आगे की गति के लिए a < b।
- डीएक्स/डीटी: t के बदलने पर x-निर्देशांक कितनी तेजी से बदलता है।
- डाई/डीटी: t के बदलने पर y-निर्देशांक कितनी तेजी से बदलता है।
- वर्गमूल व्यंजक: अवकलज सदिश (dx/dt, dy/dt) का परिमाण, जो गतिमान बिंदु की तात्क्षणिक गति है।
दोनों अवकलजों का वर्ग करके जोड़ा जाता है क्योंकि यह पाइथागोरस प्रमेय है। किसी भी क्षण, बिंदु क्षैतिज रूप से थोड़ा और ऊर्ध्वाधर रूप से थोड़ा चलता है; उस क्षण में वह वास्तविक दूरी उन दो छोटे विस्थापनों का कर्ण है। वर्ग करने से चिह्न की जानकारी हट जाती है (बाईं ओर चलना दाईं ओर चलने के समान गिना जाता है), और वर्गमूल योग को वापस लंबाई में बदल देता है।
पैरामीट्रिक चाप लंबाई सूत्र कैसे व्युत्पन्न किया जाता है?
यह सूत्र बहुत छोटे पैमाने पर लागू एक सरल ज्यामितीय विचार से आता है। यहां तर्क चरण दर चरण दिया गया है।
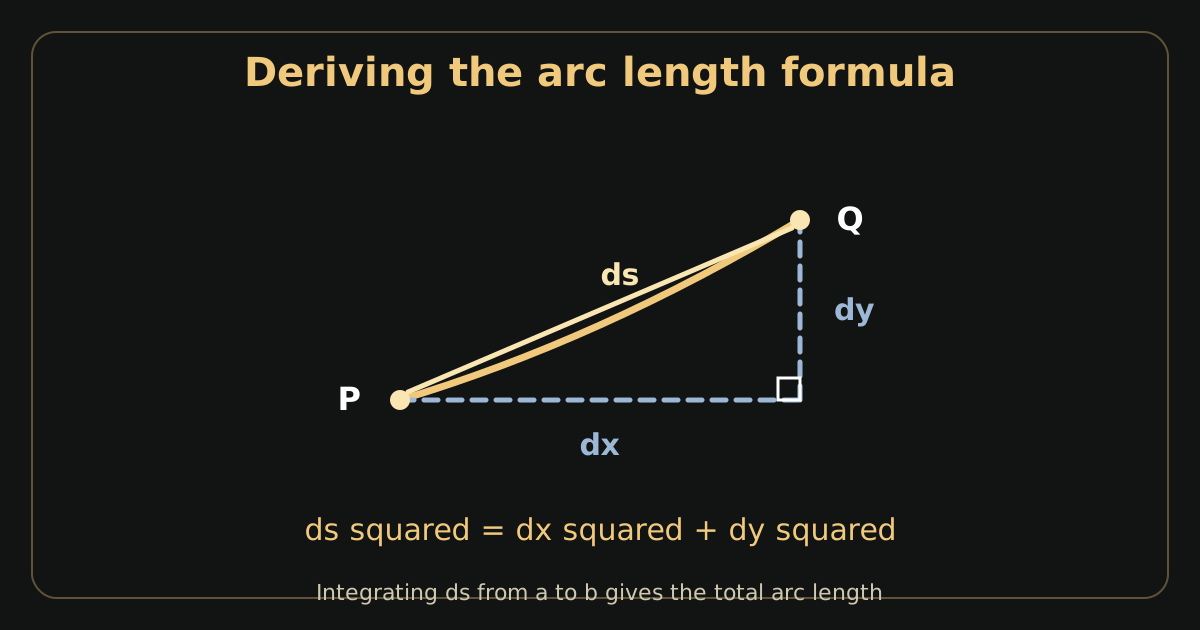
चरण 1: दो निकटवर्ती बिंदु चुनें। पैरामीटर मान t और t + Δt चुनें जो बहुत करीब हैं। संगत वक्र बिंदु P = (x(t), y(t)) और Q = (x(t + Δt), y(t + Δt)) हैं।
चरण 2: सीधे खंड से सन्निकटन करें। जब Δt छोटा होता है, तो P और Q के बीच का वक्र लगभग सीधा होता है, इसलिए खंड PQ वहां की वास्तविक वक्र लंबाई का अच्छा सन्निकटन है।
चरण 3: पाइथागोरस प्रमेय लागू करें। क्षैतिज अंतर Δx = x(t + Δt) − x(t) है और ऊर्ध्वाधर अंतर Δy = y(t + Δt) − y(t) है। खंड की लंबाई लगभग √(Δx² + Δy²) है।
चरण 4: अंतरालों को अवकलजों से व्यक्त करें। छोटे Δt के लिए, अवकलज की परिभाषा से Δx ≈ (dx/dt)·Δt और Δy ≈ (dy/dt)·Δt मिलता है। प्रतिस्थापित करने पर: खंड लंबाई ≈ √(((dx/dt)·Δt)² + ((dy/dt)·Δt)²) = √((dx/dt)² + (dy/dt)²)·Δt।
चरण 5: अतिसूक्ष्म लंबाई बनाएं। सीमा में जब Δt शून्य की ओर जाता है, तो यह चाप लंबाई का अवकल बन जाता है: \( ds = \sqrt{\left(\frac{dx}{dt}\right)^{2} + \left(\frac{dy}{dt}\right)^{2}}\,dt \)।
चरण 6: समाकलन करें। t = a से t = b तक सभी अतिसूक्ष्म टुकड़ों को जोड़ने से कुल लंबाई मिलती है: \( L = \int_{a}^{b} ds \), जो बिल्कुल पैरामीट्रिक चाप लंबाई सूत्र है।
यह व्युत्पत्ति दिखाती है कि सूत्र क्यों काम करता है: यह पाइथागोरस प्रमेय है, जिसे अतिसूक्ष्म आकार में घटाया गया है और समाकलन द्वारा जोड़ा गया है।
पैरामीट्रिक चाप लंबाई के हल किए गए उदाहरण
उदाहरण 1: चौथाई वृत्त
दिया गया: x(t) = 5cos(t), y(t) = 5sin(t), 0 ≤ t ≤ π/2।
अवकलन करें: dx/dt = −5sin(t), dy/dt = 5cos(t)।
गति बनाएं: √((−5sin t)² + (5cos t)²) = √(25sin²t + 25cos²t) = √(25(sin²t + cos²t)) = √25 = 5।
समाकलन करें: L = ∫₀π/2 5 dt = 5·(π/2) = 5π/2 ≈ 7.854।
व्याख्या: त्रिज्या 5 वाले पूर्ण वृत्त की परिधि 2π·5 = 10π है। इसका एक चौथाई 10π/4 = 5π/2 है, जो हमारे परिणाम से बिल्कुल मेल खाता है। पैरामीटर अंतराल [0, π/2] वृत्त का ठीक एक चौथाई तय करता है।
उदाहरण 2: सीधी रेखा पैरामीट्रिक पथ
दिया गया: x(t) = 3t, y(t) = 4t, 0 ≤ t ≤ 2।
अवकलन करें: dx/dt = 3, dy/dt = 4।
गति बनाएं: √(3² + 4²) = √(9 + 16) = √25 = 5। गति स्थिर है क्योंकि गति सीधी रेखा पर एकसमान है।
समाकलन करें: L = ∫₀² 5 dt = 5·2 = 10।
सत्यापन: वक्र (0, 0) से (6, 8) तक चलता है। दूरी सूत्र से √((6−0)² + (8−0)²) = √(36 + 64) = √100 = 10 मिलता है। चाप लंबाई सूत्र सहमत है, जैसा कि सीधे पथ के लिए होना चाहिए।
उदाहरण 3: चक्रज वक्र
दिया गया: x(t) = r(t − sin t), y(t) = r(1 − cos t), 0 ≤ t ≤ 2π, जहां r > 0। चक्रज त्रिज्या r वाले लुढ़कते पहिए के किनारे पर एक बिंदु द्वारा बनाया गया पथ है; एक चाप एक पूर्ण चक्कर के संगत है।
अवकलन करें: dx/dt = r(1 − cos t), dy/dt = r·sin t।
गति बनाएं: (dx/dt)² + (dy/dt)² = r²(1 − cos t)² + r²sin²t = r²(1 − 2cos t + cos²t + sin²t) = r²(2 − 2cos t) = 2r²(1 − cos t)।
सर्वसमिका 1 − cos t = 2sin²(t/2) का उपयोग करने पर: गति² = 4r²sin²(t/2), इसलिए [0, 2π] पर गति = 2r·|sin(t/2)| = 2r·sin(t/2)।
समाकलन करें: L = ∫₀2π 2r·sin(t/2) dt। u = t/2 प्रतिस्थापित करें: L = 4r·∫₀^π sin u du = 4r·[−cos u]₀^π = 4r·(1 + 1) = 8r।
व्याख्या: एक पूर्ण चक्रज चाप की लंबाई बिल्कुल 8r है, पहिए की त्रिज्या का आठ गुना। उल्लेखनीय है कि इसमें π बिल्कुल शामिल नहीं है।
तुलना तालिका
| वक्र | पैरामीटर अंतराल | चाप लंबाई |
|---|---|---|
| चौथाई वृत्त, त्रिज्या 5 | 0 ≤ t ≤ π/2 | 5π/2 ≈ 7.854 |
| सीधी रेखा (3t, 4t) | 0 ≤ t ≤ 2 | 10 |
| चक्रज चाप, त्रिज्या r | 0 ≤ t ≤ 2π | 8r |
पैरामीट्रिक चाप लंबाई की मैन्युअल गणना कैसे करें
किसी भी पैरामीट्रिक चाप लंबाई समस्या के लिए इस पुन: प्रयोज्य प्रक्रिया का पालन करें।
- घटक फलनों की पहचान करें। x(t) और y(t) को स्पष्ट रूप से लिखें, और अंतराल [a, b] नोट करें।
- प्रत्येक घटक का अवकलन करें। मानक अवकलन नियमों का उपयोग करके dx/dt और dy/dt की गणना करें। त्रिकोणमितीय अवकलजों की दोबारा जांच करें: sin(t) का अवकलज cos(t) है, और cos(t) का अवकलज −sin(t) है।
- वर्ग करें और जोड़ें। (dx/dt)² + (dy/dt)² की गणना करें। सर्वसमिकाओं का उपयोग करके सरल बनाने के अवसर देखें, विशेष रूप से sin²t + cos²t = 1।
- वर्गमूल को सरल बनाएं। मूल के नीचे के व्यंजक को पूर्ण वर्ग के रूप में लिखने का प्रयास करें। यदि यह स्थिरांक या सरल फलन में सरल हो जाता है, तो समाकल आसान हो जाता है।
- निश्चित समाकल सेट करें। सही सीमाओं के साथ L = ∫ₐᵇ √(…) dt लिखें।
- मूल्यांकन करें। यदि प्रारंभिक रूप में प्रतिअवकलज मौजूद है तो उसे खोजें, फिर कैलकुलस के मूलभूत प्रमेय को लागू करें। यदि कोई प्रारंभिक प्रतिअवकलज मौजूद नहीं है, तो संख्यात्मक विधि का उपयोग करें।
- उत्तर जांचें। पूछें कि क्या संख्या उचित है। ज्ञात मामलों से तुलना करें: एक सीधा खंड दूरी सूत्र से मेल खाना चाहिए, और एक वृत्ताकार चाप परिधि के अंश से मेल खाना चाहिए।
सबसे आम सरलीकरण सर्वसमिकाएं sin²t + cos²t = 1, 1 − cos(2t) = 2sin²t, और 1 + cos(2t) = 2cos²t हैं। वर्गमूल के नीचे इन्हें पहचानना अक्सर वह महत्वपूर्ण चरण होता है जो समाकल को साध्य बनाता है।
सटीक चाप लंबाई बनाम संख्यात्मक सन्निकटन
कुछ चाप लंबाई समाकलों के स्वच्छ प्रतिअवकलज होते हैं, जबकि अन्य के नहीं होते। कैलकुलस में दोनों स्थितियां सामान्य हैं।
सटीक हल तब प्रकट होते हैं जब वर्गमूल के नीचे का व्यंजक अच्छी तरह सरल हो जाता है। वृत्त, रेखाएं और चक्रज क्लासिक मामले हैं जहां बीजगणित ढह जाता है और समाकल एक सरल बंद रूप में मूल्यांकित होता है। जब ऐसा होता है, तो आपको 5π/2 या 8r जैसा सटीक उत्तर मिलता है।
संख्यात्मक सन्निकटन की आवश्यकता तब होती है जब समाकल्य का कोई प्रारंभिक प्रतिअवकलज नहीं होता। यह आम है: दो बिंदुओं के बीच y = x³ जैसे सरल दिखने वाले वक्र, या (a·cos t, b·sin t) द्वारा पैरामीट्रिक दीर्घवृत्त भी ऐसे समाकलों की ओर ले जाते हैं जिन्हें बुनियादी फलनों के साथ व्यक्त नहीं किया जा सकता। समाकल अभी भी एक संख्या के रूप में मौजूद है; इसे केवल बंद रूप में नहीं लिखा जा सकता।
संख्यात्मक समाकलन कई बिंदुओं पर फलन का नमूना लेकर और उन नमूनों को भारों के साथ जोड़कर निश्चित समाकल का अनुमान लगाता है। सिम्पसन का नियम एक लोकप्रिय विधि है: यह उपअंतरालों के जोड़ों पर समाकल्य के वक्र को परवलयों से सन्निकट करता है, जो चिकने फलनों के लिए उल्लेखनीय रूप से सटीक है। उपअंतरालों की संख्या दोगुनी करने से आमतौर पर त्रुटि नाटकीय रूप से कम हो जाती है।
सन्निकटन सटीकता इस पर निर्भर करती है कि समाकल्य कितना लहरदार है और कितने नमूना बिंदु उपयोग किए जाते हैं। चिकने, सौम्य समाकल्य जल्दी अभिसरित होते हैं; तीखे कोनों या तेज दोलन वाले समाकल्यों को अधिक उपविभाजन की आवश्यकता होती है। यदि गणना को परिष्कृत करने पर आपका परिणाम केवल दूर के दशमलव स्थानों में बदलता है, तो आप उस पर भरोसा कर सकते हैं।
इस पृष्ठ का कैलकुलेटर दोनों मामलों को संभालता है: जब समाकल साफ-सुथरा हल होता है तो यह सटीक प्रतीकात्मक परिणाम प्रस्तुत करता है और अन्यथा संख्यात्मक मूल्यांकन पर वापस जाता है।
पैरामीट्रिक चाप लंबाई की गणना में आम गलतियां
- गलत पैरामीटर अंतराल का उपयोग। सीमाएं a और b, t-मान हैं, x-निर्देशांक नहीं। x(t) = 5cos(t) के लिए, अंतराल [0, π/2] एक कोण सीमा है, क्षैतिज सीमा नहीं। इन्हें मिलाने से वक्र का गलत भाग मापा जाता है।
- अवकलजों का वर्ग करना भूलना। सूत्र को मूल के नीचे (dx/dt)² + (dy/dt)² चाहिए। अवर्गीकृत अवकलजों को जोड़ने से एक निरर्थक मात्रा मिलती है जो ऋणात्मक भी हो सकती है।
- त्रिकोणमितीय फलनों का गलत अवकलन। cos(t) का अवकलज −sin(t) है, ऋणात्मक चिह्न के साथ। इसे छोड़ने से गति गणना बदल जाती है (हालांकि बाद में वर्ग करने से चिह्न छिप जाता है, यह मध्यवर्ती चरणों में मायने रखता है)।
- यह मानना कि विस्थापन पथ लंबाई के बराबर है। बाहर जाकर वापस आने वाले वक्र की चाप लंबाई धनात्मक होती है लेकिन शुद्ध विस्थापन संभवतः शून्य होता है। हमेशा गति का समाकलन करें, कभी भी चिह्नित वेग घटकों का नहीं।
- अनजाने में कई चक्कर मापना। वृत्त जैसे आवधिक वक्र पर, अंतराल [0, 4π] वृत्त को दो बार तय करता है और लंबाई को दोगुना कर देता है। अंतराल को ठीक उस भाग तक सीमित करें जो आप चाहते हैं।
- ऐसे व्यंजक दर्ज करना जिन्हें कैलकुलेटर पार्स नहीं कर सकता।
5tजैसा अंतर्निहित गुणा या नंगाπवर्ण विफल हो सकता है।5*tऔरπलिखें। - गैर-चिकने बिंदुओं की अनदेखी। नोक या कोने पर, अवकलज अपरिभाषित या शून्य हो सकता है जिससे सूत्र टूट जाता है। ऐसे बिंदुओं पर अंतराल को विभाजित करें और प्रत्येक चिकने टुकड़े की अलग गणना करें।
- अभिविन्यास को लंबाई से भ्रमित करना। वक्र को पीछे की ओर (b से a तक) तय करने से वही ज्यामितीय लंबाई मिलती है जो आगे तय करने से मिलती है, क्योंकि गति में वर्गीकृत अवकलज शामिल हैं। दिशा दूरी नहीं बदलती।
पैरामीट्रिक चाप लंबाई के वास्तविक अनुप्रयोग
इंजीनियरिंग और विनिर्माण। एक CNC मिलिंग मशीन पैरामीट्रिक समीकरणों द्वारा वर्णित प्रोग्राम किए गए टूल पथ का अनुसरण करती है। कुल पथ लंबाई जानने से मशीनिंग समय और सामग्री घिसाव का अनुमान लगाने में मदद मिलती है। इसी तरह, निर्मित भाग के घुमावदार किनारे को उसी गणित का उपयोग करके उसके CAD मॉडल से मापा जा सकता है।
रोबोटिक्स। जब रोबोट भुजा अपने अंतिम प्रभावक को नियोजित प्रक्षेपवक्र के साथ चलाती है, तो इंजीनियर पथ को पैरामीट्रिक करते हैं और यात्रा समय और ऊर्जा उपयोग की भविष्यवाणी करने के लिए उसकी लंबाई की गणना करते हैं। घुमावदार सीम को ट्रेस करने वाले वेल्डिंग रोबोट को सही वेल्डिंग गति सेट करने के लिए सीम की सटीक लंबाई चाहिए।
कंप्यूटर ग्राफिक्स और एनीमेशन। एनिमेटेड फिल्मों में पात्र और कैमरे पैरामीट्रिक स्पलाइन वक्रों के साथ चलते हैं। एनिमेटर गति को नियंत्रित करने के लिए चाप लंबाई का उपयोग करते हैं: इसके बिना, पैरामीट्रिकरण के खिंचने और सिकुड़ने पर वस्तु अप्राकृतिक रूप से तेज और धीमी हो जाती। चाप-लंबाई पैरामीट्रिकरण में बदलने से एकसमान गति मिलती है।
भौतिकी। वायु प्रतिरोध वाला प्रक्षेप्य, दीर्घवृत्ताकार कक्षा में ग्रह, या चुंबकीय क्षेत्र में आवेशित कण सभी स्वाभाविक रूप से पैरामीट्रिक समीकरणों द्वारा वर्णित पथों का अनुसरण करते हैं। ऐसे पथ के साथ तय की गई दूरी एक चाप लंबाई समस्या है।
कंप्यूटर-सहायता प्राप्त डिज़ाइन। आर्किटेक्ट और उत्पाद डिज़ाइनर लगातार बेज़ियर और स्पलाइन वक्रों के साथ काम करते हैं। सामग्री मात्रा के लिए वक्र लंबाई का अनुमान मायने रखता है: घुमावदार हैंडरेल, सजावटी ट्रिम या मुड़े पाइप की लंबाई सभी पैरामीट्रिक चाप लंबाई गणनाओं से आती है।
पैरामीट्रिक बनाम कार्तीय बनाम ध्रुवीय चाप लंबाई
वक्रों को कई निर्देशांक प्रणालियों में वर्णित किया जा सकता है, और प्रत्येक का अपना चाप लंबाई सूत्र है। वह चुनें जो आपके वक्र के दिए जाने के तरीके से मेल खाता है।
| प्रतिनिधित्व | आवश्यक इनपुट | सूत्र | सर्वोत्तम उपयोग |
|---|---|---|---|
| पैरामीट्रिक: (x(t), y(t)) | दो फलन, पैरामीटर सीमाएं a, b | ∫ₐᵇ √((dx/dt)² + (dy/dt)²) dt | गति पथ, लूप, वक्र जो ऊर्ध्वाधर-रेखा परीक्षण में विफल होते हैं |
| कार्तीय: y = f(x) | एक फलन, x-सीमाएं | ∫ₐᵇ √(1 + (dy/dx)²) dx | सरल ग्राफ जहां y, x पर निर्भर करता है |
| ध्रुवीय: r = r(θ) | एक फलन, कोण सीमाएं α, β | ∫ᵅᵝ √(r² + (dr/dθ)²) dθ | मूल बिंदु पर केंद्रित सर्पिल, कार्डियोइड, गुलाब वक्र |
जब आपका वक्र r(θ) के रूप में दिया गया हो तो ध्रुवीय चाप लंबाई कैलकुलेटर का उपयोग करें, और कार्तीय फलनों के लिए मुख्य चाप लंबाई कैलकुलेटर का उपयोग करें। यदि आपके वक्र में z-घटक है, तो पैरामीट्रिक सूत्र स्वाभाविक रूप से तीन आयामों तक विस्तृत होता है: वर्गमूल के नीचे (dz/dt)² जोड़ें। अंतरिक्ष वक्रों के लिए 3D चाप लंबाई कैलकुलेटर देखें।
विश्वसनीय चाप लंबाई परिणाम पाने के सुझाव
- वह खंड अलग करें जो आप चाहते हैं। आवधिक वक्रों पर, ऐसी सीमाएं चुनें जो वांछित भाग का ठीक एक बार चक्कर कवर करें। संदेह हो तो पहले वक्र का रेखाचित्र बनाएं।
- पैरामीटर डोमेन जांचें। सुनिश्चित करें कि पूरे अंतराल पर x(t) और y(t) दोनों परिभाषित और चिकने हैं। शून्य से भाग, ऋणात्मक संख्याओं के वर्गमूल और गैर-धनात्मक मानों के लघुगणक पर ध्यान दें।
- सरल मामलों को हाथ से सत्यापित करें। जटिल परिणाम पर भरोसा करने से पहले, कैलकुलेटर का ऐसे मामले पर परीक्षण करें जिसे आप जांच सकते हैं: एक रेखा खंड (दूरी सूत्र) या एक वृत्ताकार चाप (परिधि का अंश)।
- इकाइयां सुसंगत रखें। आउटपुट आपके निर्देशांकों की इकाइयों को अपनाता है। यदि x और y मीटर में हैं, तो चाप लंबाई मीटर में है।
- दोहराए गए चक्कर पर ध्यान दें। यदि गणना की गई लंबाई बहुत बड़ी लगती है, तो पैरामीट्रिकरण वक्र के भाग को दोबारा तय कर रहा हो सकता है। अंतराल छोटा करें या पुनः पैरामीट्रिक करें।
- ज्ञात सूत्रों से तुलना करें। पूर्ण वृत्त का परिणाम 2πr के करीब होना चाहिए; सीधे विकर्ण को दूरी सूत्र से मेल खाना चाहिए। बड़े असहमति इनपुट त्रुटि का संकेत देते हैं।
- संख्यात्मक सीमाओं का सम्मान करें। बहुत लंबे अंतराल, अत्यधिक दोलनशील फलन या लगभग-विचित्र समाकल्य संख्यात्मक सटीकता को खराब कर सकते हैं। जब संभव हो तो कठिन अंतरालों को छोटे टुकड़ों में विभाजित करें।
पूछे जाने वाले प्रश्न
पैरामीट्रिक समीकरणों की चाप लंबाई कैसे ज्ञात करें? +
x(t) और y(t) का t के सापेक्ष अवकलन करें, दोनों अवकलजों का वर्ग करें, उन्हें जोड़ें, गति पाने के लिए वर्गमूल लें, फिर प्रारंभिक पैरामीटर a से अंतिम पैरामीटर b तक समाकलन करें। सूत्र है L = ∫ₐᵇ √((dx/dt)² + (dy/dt)²) dt।
क्या पैरामीट्रिक चाप लंबाई को कार्तीय रूप में बदले बिना परिकलित किया जा सकता है? +
हां, और आपको बदलना नहीं चाहिए। पैरामीट्रिक सूत्र सीधे x(t) और y(t) पर काम करता है। कार्तीय रूप y = f(x) में बदलना अक्सर असंभव होता है (लूप या स्व-प्रतिच्छेदी वक्रों के लिए) और चाप लंबाई के लिए कभी आवश्यक नहीं होता।
सही पैरामीटर अंतराल कैसे चुनें? +
अंतराल [a, b] को वक्र के ठीक उस भाग को कवर करना चाहिए जिसे आप मापना चाहते हैं, न अधिक न कम। कोण द्वारा पैरामीट्रिक पूर्ण वृत्त के लिए [0, 2π] का उपयोग करें। दो बार तय किए गए वक्र के लिए, उसे एक बार मापने के लिए अंतराल को आधा करें। वक्र का रेखाचित्र बनाने से सीमाओं की पुष्टि में मदद मिलती है।
कुछ पैरामीट्रिक चाप लंबाई समाकलों के लिए संख्यात्मक विधियों की आवश्यकता क्यों होती है? +
कई गति व्यंजकों का कोई प्रारंभिक प्रतिअवकलज नहीं होता, इसलिए निश्चित समाकल को बुनियादी फलनों के साथ बंद रूप में नहीं लिखा जा सकता। समाकल का अभी भी एक निश्चित संख्यात्मक मान होता है, जिसे सिम्पसन के नियम जैसी विधियां उच्च सटीकता से सन्निकट करती हैं।
क्या पैरामीट्रिक वक्र की दिशा बदलने से उसकी लंबाई बदलती है? +
नहीं। दिशा उलटने से t घटते पैरामीटर से बदल जाता है, लेकिन गति √((dx/dt)² + (dy/dt)²) अपरिवर्तित रहती है क्योंकि दोनों अवकलज वर्गीकृत होते हैं। ज्यामितीय लंबाई पथ पर निर्भर करती है, यात्रा की दिशा पर नहीं।
चाप लंबाई सूत्र में वेग और गति में क्या अंतर है? +
वेग सदिश (dx/dt, dy/dt) है, जिसकी दिशा होती है। गति इसका परिमाण √((dx/dt)² + (dy/dt)²) है, एक ऋणेतर अदिश। चाप लंबाई गति का समाकलन करती है क्योंकि दिशा की परवाह किए बिना दूरी जमा होती है; वेग घटकों का समाकलन करने से निरसन हो सकता है।
चाप लंबाई कैलकुलेटर के परिणाम को कैसे सत्यापित करें? +
ज्ञात उत्तरों वाले मामलों पर इसका परीक्षण करें: एक सीधा खंड दूरी सूत्र से मेल खाना चाहिए, और एक वृत्ताकार चाप 2πr के संगत अंश के बराबर होना चाहिए। यह भी जांचें कि परिणाम धनात्मक है, उचित परिमाण का है, और गणना को परिष्कृत करने पर मुश्किल से बदलता है।