Parametrischer Bogenlängenrechner
Ein parametrischer Bogenlängenrechner misst die zurückgelegte Strecke entlang einer Kurve, die durch x(t) und y(t) über einem Parameterintervall von t = a bis t = b definiert ist.
Ursprüngliche Kurve und ausgewählter Bogen
Goldene Punkte markieren den Mittelpunkt jedes Teilintervalls.
Integrand g(x) und Mittelpunktrechtecke
Fahren Sie über ein Rechteck, um sein Teilintervall, seinen Mittelpunkt, seinen Integrandenwert und seinen Beitrag zu sehen.
Ausführliche Tabelle zur Mittelpunktberechnung
Konvergenzvergleich
Differenzen zwischen aufeinanderfolgenden Verfeinerungen sind ein praktischer Fehlerindikator, keine garantierte Fehlerschranke.
Berechnungsfehler
Abschnittsnavigation
So verwenden Sie den parametrischen Bogenlängenrechner
Die Verwendung des Rechners dauert weniger als eine Minute, sobald Sie wissen, was jedes Feld erwartet. Folgen Sie diesen Schritten der Reihe nach.
- Geben Sie die x(t)-Gleichung ein. Tippen Sie die horizontale Komponente als Funktion von t ein, zum Beispiel
5*cos(t). Verwenden Sie*für die Multiplikation,^für Potenzen und Klammern, um Ausdrücke zu gruppieren. - Geben Sie die y(t)-Gleichung ein. Tippen Sie die vertikale Komponente auf dieselbe Weise ein, zum Beispiel
5*sin(t). - Legen Sie den Startwert des Parameters fest. Dies ist die untere Grenze a, der t-Wert, an dem die Messung beginnt. Es kann eine Zahl wie
0oder ein Ausdruck wieπ/2sein. - Legen Sie den Endwert des Parameters fest. Dies ist die obere Grenze b, an der die Messung endet. Der Rechner geht für eine Vorwärtsbewegung von b größer als a aus.
- Prüfen Sie Ihre Syntax. Schreiben Sie
πfür π, verwenden Siesin(t),cos(t),tan(t),√(t)undexp(t)für Standardfunktionen. Vermeiden Sie implizite Multiplikation wie5t; schreiben Sie stattdessen5*t. - Berechnen. Drücken Sie die Berechnungstaste. Das Tool differenziert beide Komponenten, bildet den Geschwindigkeitsausdruck und wertet das bestimmte ∫ aus.
- Interpretieren Sie das Ergebnis. Die Ausgabe ist die Gesamtstrecke entlang der Kurve in denselben Koordinateneinheiten wie Ihre x- und y-Werte. Prüfen Sie, falls verfügbar, die schrittweise Aufschlüsselung, um die Ableitungs-, Integranden- und Integrationsstufen zu sehen.
Beispiel zum Ausprobieren: Geben Sie x(t) = 5*cos(t), y(t) = 5*sin(t), Start t = 0, Ende t = π/2 ein. Der Rechner liefert ungefähr 7.854, also ein Viertel eines Kreises mit Radius 5.
Was ist die Bogenlänge einer parametrischen Kurve?
Parametrische Gleichungen beschreiben eine Kurve mit einer dritten Variable, die üblicherweise Parameter t genannt wird. Anstatt y direkt als Funktion von x zu schreiben, schreiben Sie beide Koordinaten als Funktionen von t: x(t) gibt die horizontale Position und y(t) die vertikale Position für jeden Parameterwert an. Wenn t von a bis b zunimmt, bewegt sich der Punkt (x(t), y(t)) entlang der Kurve und zeichnet ihre Form nach.
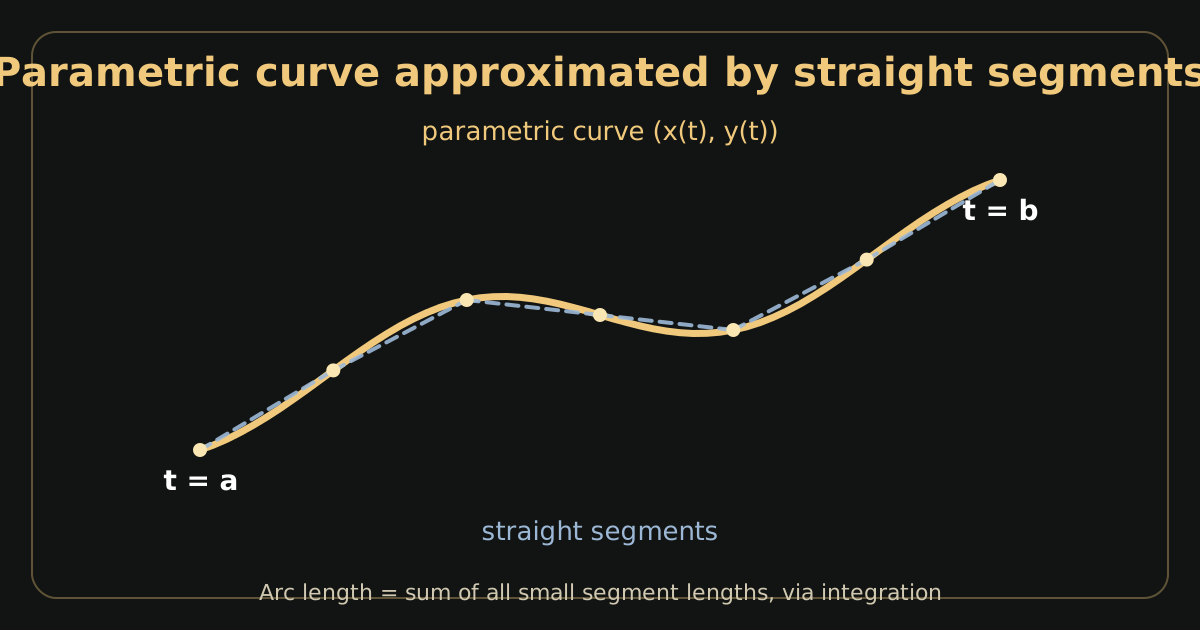
Der Parameter steht nicht immer für physikalische Zeit. Er ist einfach ein Index, der die Punkte entlang der Kurve ordnet. Bei einem Kreis, parametrisiert durch x(t) = r·cos(t) und y(t) = r·sin(t), entspricht der Parameter t zufällig dem Winkel, aber im Allgemeinen kann t jede bequeme Variable sein.
Betrachten Sie nun den Unterschied zwischen Verschiebung und Weglänge. Die Verschiebung ist die geradlinige Entfernung zwischen Start- und Endpunkt. Die Weglänge oder Bogenlänge ist die tatsächlich entlang der Kurve zurückgelegte Gesamtstrecke. Stellen Sie sich einen Lieferroboter vor, der von einem Lager zu einem Haus entlang einer kurvigen Straße fährt. Die Luftliniendistanz auf einer Karte beträgt vielleicht 2 Kilometer, aber der Kilometerzähler des Roboters zeigt 3,5 Kilometer, weil die Straße kurvig ist. Die Bogenlänge ist der Kilometerzählerstand.
Die gewöhnliche Abstandsformel verarbeitet nur gerade Segmente und kann daher einen gekrümmten Weg nicht direkt messen. Die Analysis löst dies, indem sie die Kurve in winzige Stücke zerlegt, jedes Stück als nahezu gerade behandelt und alle kleinen Längen durch Integration aufsummiert.
Die Formel für die parametrische Bogenlänge erklärt
Für eine glatte parametrische Kurve, die durch x(t) und y(t) auf dem Intervall [a, b] definiert ist, lautet die Bogenlänge:
Jedes Symbol hat eine bestimmte Bedeutung:
- L: die gesamte Bogenlänge, immer eine nichtnegative Zahl.
- x(t): die horizontale Position als Funktion des Parameters.
- y(t): die vertikale Position als Funktion des Parameters.
- t: der Parameter, die unabhängige Variable, die die Kurve durchläuft.
- a und b: die Start- und Endwerte des Parameters, mit a < b für Vorwärtsbewegung.
- dx/dt: wie schnell sich die x-Koordinate ändert, wenn sich t ändert.
- dy/dt: wie schnell sich die y-Koordinate ändert, wenn sich t ändert.
- Der Wurzelausdruck: der Betrag des Ableitungsvektors (dx/dt, dy/dt), also das momentane Tempo des sich bewegenden Punkts.
Beide Ableitungen werden quadriert und addiert, wegen des Satzes des Pythagoras. In jedem Moment bewegt sich der Punkt ein kleines Stück horizontal und ein kleines Stück vertikal; die tatsächliche Strecke, die er in diesem Moment zurücklegt, ist die Hypotenuse dieser beiden kleinen Verschiebungen. Das Quadrieren entfernt die Vorzeicheninformation (nach links bewegen zählt wie nach rechts bewegen), und die Quadratwurzel wandelt die Summe zurück in eine Länge um.
Wie wird die Formel für die parametrische Bogenlänge hergeleitet?
Die Formel entspringt einer einfachen geometrischen Idee, angewendet in sehr kleinem Maßstab. Hier ist die Argumentation Schritt für Schritt.
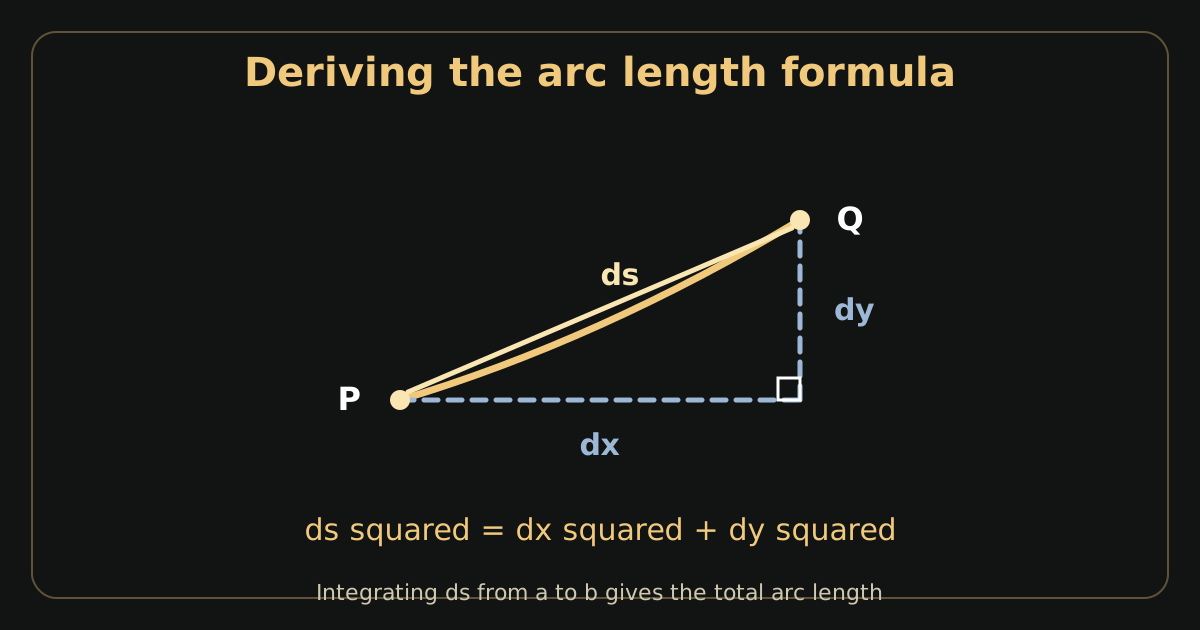
Schritt 1: Wählen Sie zwei nahe beieinander liegende Punkte. Wählen Sie Parameterwerte t und t + Δt, die sehr dicht beieinander liegen. Die zugehörigen Kurvenpunkte sind P = (x(t), y(t)) und Q = (x(t + Δt), y(t + Δt)).
Schritt 2: Nähern Sie durch ein gerades Segment an. Wenn Δt winzig ist, ist die Kurve zwischen P und Q nahezu gerade, sodass das Segment PQ eine gute Näherung der wahren Kurvenlänge dort ist.
Schritt 3: Wenden Sie den Satz des Pythagoras an. Der horizontale Abstand ist Δx = x(t + Δt) − x(t) und der vertikale Abstand ist Δy = y(t + Δt) − y(t). Die Segmentlänge beträgt ungefähr √(Δx² + Δy²).
Schritt 4: Drücken Sie die Abstände durch Ableitungen aus. Für kleines Δt liefert die Definition der Ableitung Δx ≈ (dx/dt)·Δt und Δy ≈ (dy/dt)·Δt. Einsetzen ergibt: Segmentlänge ≈ √(((dx/dt)·Δt)² + ((dy/dt)·Δt)²) = √((dx/dt)² + (dy/dt)²)·Δt.
Schritt 5: Bilden Sie die infinitesimale Länge. Im Grenzfall, wenn Δt gegen null geht, wird daraus das Differential der Bogenlänge: \( ds = \sqrt{\left(\frac{dx}{dt}\right)^{2} + \left(\frac{dy}{dt}\right)^{2}}\,dt \).
Schritt 6: Integrieren Sie. Das Aufsummieren aller infinitesimalen Stücke von t = a bis t = b ergibt die Gesamtlänge: \( L = \int_{a}^{b} ds \), also genau die Formel für die parametrische Bogenlänge.
Diese Herleitung zeigt, warum die Formel funktioniert: Sie ist der Satz des Pythagoras, auf infinitesimale Größe geschrumpft und durch Integration aufsummiert.
Durchgerechnete Beispiele zur parametrischen Bogenlänge
Beispiel 1: Viertelkreis
Gegeben: x(t) = 5cos(t), y(t) = 5sin(t), 0 ≤ t ≤ π/2.
Differenzieren: dx/dt = −5sin(t), dy/dt = 5cos(t).
Tempo bilden: √((−5sin t)² + (5cos t)²) = √(25sin²t + 25cos²t) = √(25(sin²t + cos²t)) = √25 = 5.
Integrieren: L = ∫₀π/2 5 dt = 5·(π/2) = 5π/2 ≈ 7.854.
Deutung: Ein voller Kreis mit Radius 5 hat den Umfang 2π·5 = 10π. Ein Viertel davon ist 10π/4 = 5π/2, was genau mit unserem Ergebnis übereinstimmt. Das Parameterintervall [0, π/2] durchläuft genau ein Viertel des Kreises.
Beispiel 2: Gerade parametrische Bahn
Gegeben: x(t) = 3t, y(t) = 4t, 0 ≤ t ≤ 2.
Differenzieren: dx/dt = 3, dy/dt = 4.
Tempo bilden: √(3² + 4²) = √(9 + 16) = √25 = 5. Das Tempo ist konstant, weil die Bewegung entlang einer geraden Linie gleichförmig ist.
Integrieren: L = ∫₀² 5 dt = 5·2 = 10.
Überprüfung: Die Kurve verläuft von (0, 0) nach (6, 8). Die Abstandsformel liefert √((6−0)² + (8−0)²) = √(36 + 64) = √100 = 10. Die Bogenlängenformel stimmt überein, wie es für eine gerade Bahn sein muss.
Beispiel 3: Zykloide
Gegeben: x(t) = r(t − sin t), y(t) = r(1 − cos t), 0 ≤ t ≤ 2π, mit r > 0. Eine Zykloide ist die Bahn, die ein Punkt auf dem Rand eines rollenden Rades mit Radius r beschreibt; ein Bogen entspricht einer vollen Umdrehung.
Differenzieren: dx/dt = r(1 − cos t), dy/dt = r·sin t.
Tempo bilden: (dx/dt)² + (dy/dt)² = r²(1 − cos t)² + r²sin²t = r²(1 − 2cos t + cos²t + sin²t) = r²(2 − 2cos t) = 2r²(1 − cos t).
Mit der Identität 1 − cos t = 2sin²(t/2): Tempo² = 4r²sin²(t/2), also Tempo = 2r·|sin(t/2)| = 2r·sin(t/2) auf [0, 2π].
Integrieren: L = ∫₀2π 2r·sin(t/2) dt. Substitution u = t/2: L = 4r·∫₀^π sin u du = 4r·[−cos u]₀^π = 4r·(1 + 1) = 8r.
Deutung: Ein vollständiger Zykloidenbogen hat die Länge genau 8r, also das Achtfache des Radradius. Bemerkenswerterweise kommt darin überhaupt kein π vor.
Vergleichstabelle
| Kurve | Parameterintervall | Bogenlänge |
|---|---|---|
| Viertelkreis, Radius 5 | 0 ≤ t ≤ π/2 | 5π/2 ≈ 7.854 |
| Gerade Linie (3t, 4t) | 0 ≤ t ≤ 2 | 10 |
| Zykloidenbogen, Radius r | 0 ≤ t ≤ 2π | 8r |
Parametrische Bogenlänge manuell berechnen
Befolgen Sie diese wiederverwendbare Vorgehensweise für jede Aufgabe zur parametrischen Bogenlänge.
- Bestimmen Sie die Komponentenfunktionen. Schreiben Sie x(t) und y(t) klar auf und notieren Sie das Intervall [a, b].
- Differenzieren Sie jede Komponente. Berechnen Sie dx/dt und dy/dt mit den Standardregeln der Differentiation. Prüfen Sie trigonometrische Ableitungen doppelt: Die Ableitung von sin(t) ist cos(t), und die Ableitung von cos(t) ist −sin(t).
- Quadrieren und addieren. Berechnen Sie (dx/dt)² + (dy/dt)². Achten Sie auf Möglichkeiten zur Vereinfachung mit Identitäten, insbesondere sin²t + cos²t = 1.
- Vereinfachen Sie die Wurzel. Versuchen Sie, den Ausdruck unter der Wurzel als perfektes Quadrat zu schreiben. Wenn er sich zu einer Konstanten oder einer einfachen Funktion vereinfacht, wird das ∫ leicht.
- Stellen Sie das bestimmte ∫ auf. Schreiben Sie L = ∫ₐᵇ √(…) dt mit den korrekten Grenzen.
- Werten Sie aus. Finden Sie eine Stammfunktion, falls es eine in elementarer Form gibt, und wenden Sie dann den Hauptsatz der Differential- und Integralrechnung an. Existiert keine elementare Stammfunktion, verwenden Sie eine numerische Methode.
- Prüfen Sie die Antwort. Fragen Sie sich, ob die Zahl vernünftig ist. Vergleichen Sie mit bekannten Fällen: Ein gerades Segment sollte mit der Abstandsformel übereinstimmen, und ein Kreisbogen sollte dem Anteil am Umfang entsprechen.
Die häufigsten Vereinfachungsidentitäten sind sin²t + cos²t = 1, 1 − cos(2t) = 2sin²t und 1 + cos(2t) = 2cos²t. Diese unter der Quadratwurzel zu erkennen, ist oft der entscheidende Schritt, der ein ∫ lösbar macht.
Exakte Bogenlänge vs. numerische Näherung
Manche Bogenlängenintegrale haben saubere Stammfunktionen, andere nicht. Beides ist in der Analysis normal.
Exakte Lösungen treten auf, wenn sich der Ausdruck unter der Quadratwurzel schön vereinfacht. Kreise, Geraden und Zykloiden sind klassische Fälle, in denen die Algebra zusammenfällt und das ∫ eine einfache geschlossene Form ergibt. Dann erhalten Sie eine exakte Antwort wie 5π/2 oder 8r.
Numerische Näherung ist nötig, wenn der Integrand keine elementare Stammfunktion hat. Das ist häufig: Selbst einfach aussehende Kurven wie y = x³ zwischen zwei Punkten oder eine Ellipse, parametrisiert durch (a·cos t, b·sin t), führen zu Integralen, die sich nicht mit Grundfunktionen ausdrücken lassen. Das ∫ existiert trotzdem als Zahl; es lässt sich nur nicht in geschlossener Form schreiben.
Die numerische Integration schätzt das bestimmte ∫, indem sie die Funktion an vielen Stellen abtastet und diese Abtastwerte mit Gewichten kombiniert. Die Simpson-Regel ist eine beliebte Methode: Sie nähert die Kurve des Integranden über Paare von Teilintervallen durch Parabeln an, was für glatte Funktionen bemerkenswert genau ist. Die Verdopplung der Zahl der Teilintervalle reduziert den Fehler typischerweise dramatisch.
Die Genauigkeit der Näherung hängt davon ab, wie wellig der Integrand ist und wie viele Abtastpunkte verwendet werden. Glatte, sanfte Integranden konvergieren schnell; Integranden mit scharfen Ecken oder schneller Oszillation brauchen mehr Unterteilungen. Wenn sich Ihr Ergebnis bei Verfeinerung der Rechnung nur in den hinteren Dezimalstellen ändert, können Sie ihm vertrauen.
Der Rechner auf dieser Seite beherrscht beide Fälle: Er zeigt exakte symbolische Ergebnisse, wenn sich das ∫ sauber auflöst, und weicht andernfalls auf numerische Auswertung aus.
Häufige Fehler bei der Berechnung der parametrischen Bogenlänge
- Falsches Parameterintervall verwenden. Die Grenzen a und b sind t-Werte, keine x-Koordinaten. Für x(t) = 5cos(t) ist das Intervall [0, π/2] ein Winkelbereich, kein horizontaler Bereich. Werden sie verwechselt, wird der falsche Teil der Kurve gemessen.
- Vergessen, die Ableitungen zu quadrieren. Die Formel braucht (dx/dt)² + (dy/dt)² unter der Wurzel. Unquadrierte Ableitungen zu addieren ergibt eine bedeutungslose Größe, die sogar negativ sein kann.
- Trigonometrische Funktionen falsch differenzieren. Die Ableitung von cos(t) ist −sin(t), mit dem negativen Vorzeichen. Lässt man es weg, ändert sich die Geschwindigkeitsberechnung (obwohl das spätere Quadrieren das Vorzeichen verbirgt, ist es in Zwischenschritten wichtig).
- Annehmen, dass Verschiebung gleich Weglänge ist. Eine Kurve, die hinaus- und zurückläuft, hat positive Bogenlänge, aber möglicherweise keine Nettoverschiebung. Integrieren Sie immer das Tempo, niemals die vorzeichenbehafteten Geschwindigkeitskomponenten.
- Unbeabsichtigt mehrere Umläufe messen. Auf einer periodischen Kurve wie einem Kreis durchläuft das Intervall [0, 4π] den Kreis zweimal und verdoppelt die Länge. Beschränken Sie das Intervall auf genau den gewünschten Teil.
- Ausdrücke eingeben, die der Rechner nicht parsen kann. Implizite Multiplikation wie
5toder ein bloßesπ-Zeichen kann fehlschlagen. Schreiben Sie5*tundπ. - Nicht-glatte Punkte ignorieren. An einer Spitze oder Ecke kann die Ableitung undefiniert oder auf eine Weise null sein, die die Formel ungültig macht. Teilen Sie das Intervall an solchen Punkten und berechnen Sie jedes glatte Stück einzeln.
- Orientierung mit Länge verwechseln. Eine Kurve rückwärts (von b nach a) zu durchlaufen ergibt dieselbe geometrische Länge wie vorwärts, weil das Tempo quadrierte Ableitungen enthält. Die Richtung ändert die Distanz nicht.
Anwendungen der parametrischen Bogenlänge in der Praxis
Technik und Fertigung. Eine CNC-Fräsmaschine folgt einem programmierten Werkzeugweg, der durch parametrische Gleichungen beschrieben wird. Die Kenntnis der Gesamtweglänge hilft, Bearbeitungszeit und Materialverschleiß zu schätzen. Ebenso lässt sich die gekrümmte Kante eines gefertigten Teils aus seinem CAD-Modell mit derselben Mathematik messen.
Robotik. Wenn ein Roboterarm seinen Endeffektor entlang einer geplanten Trajektorie bewegt, parametrisieren Ingenieure den Weg und berechnen seine Länge, um Fahrzeit und Energieverbrauch vorherzusagen. Ein Schweißroboter, der eine gekrümmte Naht nachzieht, braucht die exakte Nahtlänge, um die richtige Schweißgeschwindigkeit einzustellen.
Computergrafik und Animation. Figuren und Kameras in Animationsfilmen bewegen sich entlang parametrischer Spline-Kurven. Animatoren nutzen die Bogenlänge zur Geschwindigkeitssteuerung: Ohne sie würde ein Objekt unnatürlich schneller und langsamer werden, wenn sich die Parametrisierung dehnt und staucht. Die Umrechnung auf Bogenlängenparametrisierung ergibt gleichförmige Bewegung.
Physik. Ein Projektil mit Luftwiderstand, ein Planet auf elliptischer Umlaufbahn oder ein geladenes Teilchen in einem Magnetfeld folgen alle Bahnen, die sich natürlicherweise durch parametrische Gleichungen beschreiben lassen. Die zurückgelegte Strecke entlang einer solchen Bahn ist ein Bogenlängenproblem.
Rechnergestütztes Konstruieren (CAD). Architekten und Produktdesigner arbeiten ständig mit Bézier- und Spline-Kurven. Die Schätzung von Kurvenlängen ist für Materialmengen wichtig: Die Länge eines gekrümmten Handlaufs, einer dekorativen Leiste oder eines gebogenen Rohrs stammt aus Berechnungen der parametrischen Bogenlänge.
Parametrische vs. kartesische vs. polare Bogenlänge
Kurven lassen sich in mehreren Koordinatensystemen beschreiben, und jedes hat seine eigene Bogenlängenformel. Wählen Sie diejenige, die zu Ihrer Kurvendarstellung passt.
| Darstellung | Erforderliche Eingaben | Formel | Bester Anwendungsfall |
|---|---|---|---|
| Parametrisch: (x(t), y(t)) | Zwei Funktionen, Parametergrenzen a, b | ∫ₐᵇ √((dx/dt)² + (dy/dt)²) dt | Bewegungsbahnen, Schleifen, Kurven, die den Vertikallinientest nicht bestehen |
| Kartesisch: y = f(x) | Eine Funktion, x-Grenzen | ∫ₐᵇ √(1 + (dy/dx)²) dx | Einfache Graphen, bei denen y von x abhängt |
| Polar: r = r(θ) | Eine Funktion, Winkelgrenzen α, β | ∫ᵅᵝ √(r² + (dr/dθ)²) dθ | Spiralen, Kardioiden, Rosettenkurven mit Zentrum im Ursprung |
Verwenden Sie den polaren Bogenlängenrechner, wenn Ihre Kurve als r(θ) gegeben ist, und den Haupt-Bogenlängenrechner für kartesische Funktionen. Hat Ihre Kurve eine z-Komponente, erweitert sich die parametrische Formel natürlich auf drei Dimensionen: Fügen Sie (dz/dt)² unter der Quadratwurzel hinzu. Siehe den 3D-Bogenlängenrechner für Raumkurven.
Tipps für verlässliche Bogenlängenergebnisse
- Isolieren Sie das gewünschte Segment. Wählen Sie auf periodischen Kurven Grenzen, die genau einen Durchlauf des gewünschten Teils abdecken. Skizzieren Sie im Zweifel zuerst die Kurve.
- Prüfen Sie den Parameterbereich. Stellen Sie sicher, dass x(t) und y(t) auf dem gesamten Intervall definiert und glatt sind. Achten Sie auf Division durch null, Wurzeln aus negativen Zahlen und Logarithmen nicht-positiver Werte.
- Überprüfen Sie einfache Fälle von Hand. Bevor Sie einem komplizierten Ergebnis vertrauen, testen Sie den Rechner an einem überprüfbaren Fall: einem Geradensegment (Abstandsformel) oder einem Kreisbogen (Umfangsanteil).
- Halten Sie die Einheiten konsistent. Die Ausgabe übernimmt die Einheiten Ihrer Koordinaten. Sind x und y in Metern, ist die Bogenlänge in Metern.
- Achten Sie auf wiederholtes Durchlaufen. Wirkt die berechnete Länge zu groß, durchläuft die Parametrisierung möglicherweise einen Teil der Kurve erneut. Verkürzen Sie das Intervall oder parametrisieren Sie neu.
- Vergleichen Sie mit bekannten Formeln. Ein Ergebnis für einen vollen Kreis sollte nahe bei 2πr liegen; eine gerade Diagonale sollte mit der Abstandsformel übereinstimmen. Große Abweichungen deuten auf einen Eingabefehler hin.
- Respektieren Sie numerische Grenzen. Sehr lange Intervalle, stark oszillierende Funktionen oder nahezu singuläre Integranden können die numerische Genauigkeit beeinträchtigen. Teilen Sie schwierige Intervalle nach Möglichkeit in kleinere Stücke.
FAQs
Wie findet man die Bogenlänge parametrischer Gleichungen? +
Differenzieren Sie x(t) und y(t) nach t, quadrieren Sie beide Ableitungen, addieren Sie sie, ziehen Sie die Quadratwurzel, um das Tempo zu erhalten, und integrieren Sie dann vom Startparameter a bis zum Endparameter b. Die Formel lautet L = ∫ₐᵇ √((dx/dt)² + (dy/dt)²) dt.
Kann die parametrische Bogenlänge ohne Umwandlung in die kartesische Form berechnet werden? +
Ja, und Sie sollten nicht umwandeln. Die parametrische Formel arbeitet direkt mit x(t) und y(t). Die Umwandlung in die kartesische Form y = f(x) ist oft unmöglich (bei Schleifen oder sich selbst schneidenden Kurven) und für die Bogenlänge niemals nötig.
Wie wählt man das richtige Parameterintervall? +
Das Intervall [a, b] muss genau den Teil der Kurve abdecken, den Sie messen möchten, nicht mehr und nicht weniger. Für einen vollen Kreis, parametrisiert durch den Winkel, verwenden Sie [0, 2π]. Für eine zweimal durchlaufene Kurve halbieren Sie das Intervall, um sie einmal zu messen. Eine Skizze der Kurve hilft, die Grenzen zu bestätigen.
Warum erfordern manche Integrale der parametrischen Bogenlänge numerische Methoden? +
Viele Geschwindigkeitsausdrücke haben keine elementare Stammfunktion, sodass sich das bestimmte Integral nicht in geschlossener Form mit Grundfunktionen schreiben lässt. Das Integral hat trotzdem einen bestimmten Zahlenwert, den Methoden wie die Simpson-Regel mit hoher Genauigkeit annähern.
Bleibt die Länge einer parametrischen Kurve gleich, wenn man sie in umgekehrter Richtung durchläuft? +
Ja. Die Richtungsumkehr ersetzt t durch einen abnehmenden Parameter, aber das Tempo √((dx/dt)² + (dy/dt)²) bleibt unverändert, weil beide Ableitungen quadriert werden. Die geometrische Länge hängt vom Weg ab, nicht von der Bewegungsrichtung.
Was ist der Unterschied zwischen Geschwindigkeit und Tempo in der Bogenlängenformel? +
Die Geschwindigkeit ist der Vektor (dx/dt, dy/dt), der eine Richtung besitzt. Das Tempo ist sein Betrag √((dx/dt)² + (dy/dt)²), eine nichtnegative skalare Größe. Die Bogenlänge integriert das Tempo, weil sich die Distanz unabhängig von der Richtung aufaddiert; die Integration der Geschwindigkeitskomponenten würde Auslöschungen erlauben.
Wie überprüft man das Ergebnis eines Bogenlängenrechners? +
Testen Sie ihn an Fällen mit bekannten Antworten: Ein gerades Segment sollte mit der Abstandsformel übereinstimmen, und ein Kreisbogen sollte dem entsprechenden Anteil von 2πr entsprechen. Prüfen Sie außerdem, dass das Ergebnis positiv ist, eine vernünftige Größenordnung hat und sich bei Verfeinerung der Rechnung kaum ändert.