パラメトリック円弧長計算機
媒介変数表示の弧長計算機は、x(t) と y(t) で定義される曲線について、t = a から t = b までの媒介変数区間における移動距離を測定します。2点間を結ぶ直線とは異なり、媒介変数曲線は曲がったり、ループしたり、巻き付いたりする可能性があるため、真の経路長を求めるには微積分が必要です。下に方程式と媒介変数の範囲を入力すると、ツールが厳密解または数値近似による弧長を即座に計算します。
元の曲線と選択した弧
金の点は各部分区間の中点を示します。
被積分関数 g(x) と中点長方形
長方形にカーソルを合わせると、その部分区間、中点、被積分関数の値、寄与が表示されます。
中点計算の詳細表
収束比較
連続する細分化の差は実用的な誤差の目安であり、保証された誤差の上限ではありません。
計算エラー
セクションのナビゲーション
媒介変数表示の弧長計算機の使い方
各フィールドに入力すべき内容が分かれば、計算機の使用は1分もかかりません。次の手順を順番に実行してください。
- x(t) の式を入力します。 水平方向の成分を t の関数として入力します。例:
5*cos(t)。乗算には*、べき乗には^を使用し、式をグループ化するには括弧を使います。 - y(t) の式を入力します。 垂直方向の成分も同様に入力します。例:
5*sin(t)。 - 開始媒介変数値を設定します。 これは下限 a であり、測定を開始する t の値です。
0のような数値でも、π/2のような式でも構いません。 - 終了媒介変数値を設定します。 これは上限 b であり、測定を終了する点です。計算機は、前進方向の移動として b が a より大きいことを前提とします。
- 構文を確認します。 π には
πと書き、標準関数にはsin(t)、cos(t)、tan(t)、√(t)、exp(t)を使用します。5tのような暗黙の乗算は避け、5*tと書いてください。 - 計算します。 計算ボタンを押します。ツールは両方の成分を微分し、速さの式を構成して、定積分を評価します。
- 結果を解釈します。 出力は、x と y の値と同じ座標単位での曲線に沿った総距離です。利用可能な場合は、ステップごとの内訳を確認して、微分、被積分関数、積分の各段階を見てみましょう。
試してみるクイック例: x(t) = 5*cos(t)、y(t) = 5*sin(t)、開始 t = 0、終了 t = π/2 と入力します。計算機は約 7.854 を返します。これは半径 5 の円の 4 分の 1 に相当します。
媒介変数曲線の弧長とは?
媒介変数方程式は、第3の変数(通常は媒介変数 t と呼ばれます)を用いて曲線を記述します。y を x の関数として直接書く代わりに、両方の座標を t の関数として書きます。x(t) は各媒介変数値における水平位置を、y(t) は垂直位置を与えます。t が a から b まで増加するにつれて、点 (x(t), y(t)) は曲線に沿って移動し、その形状を描き出します。
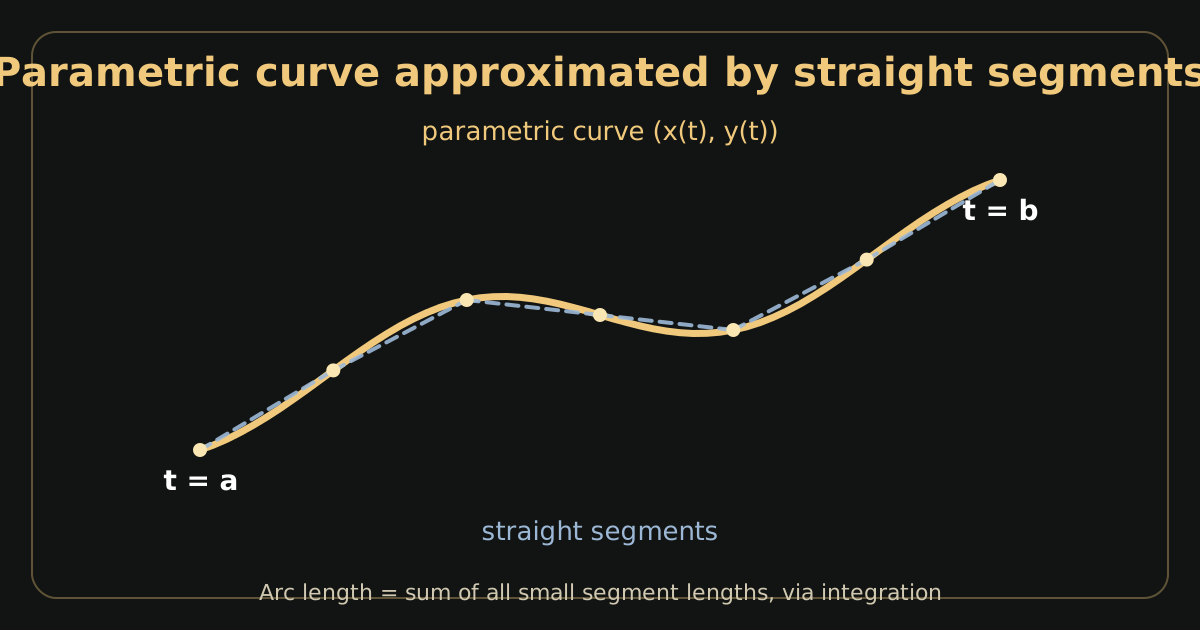
媒介変数が常に物理的な時間を表すわけではありません。それは単に曲線に沿った点の順序を付ける指標です。x(t) = r·cos(t)、y(t) = r·sin(t) で媒介変数表示された円では、媒介変数 t はたまたま角度に等しくなりますが、一般に t は任意の便利な変数で構いません。
ここで、変位と経路長の違いを考えてみましょう。変位は始点と終点の間の直線距離です。経路長(弧長)は、曲線に沿って実際に移動した総距離です。倉庫から家まで曲がりくねった道に沿って走る配送ロボットを想像してください。地図上の直線距離は 2 キロメートルかもしれませんが、道が曲がっているためロボットの走行距離計は 3.5 キロメートルを示します。弧長はこの走行距離計の読みに相当します。
通常の距離公式は直線区間にしか対応していないため、曲がった経路を直接測定することはできません。微積分は、曲線を微小な断片に分割し、各断片をほぼ直線とみなして、積分によってすべての微小な長さを合計することでこの問題を解決します。
媒介変数表示の弧長公式の解説
区間 [a, b] 上で x(t) と y(t) によって定義される滑らかな媒介変数曲線について、弧長は次のようになります:
各記号には特定の意味があります:
- L: 総弧長。常に 0 以上の数です。
- x(t): 媒介変数の関数としての水平位置。
- y(t): 媒介変数の関数としての垂直位置。
- t: 媒介変数。曲線を描き出す独立変数です。
- a と b: 開始と終了の媒介変数値。前進方向の移動では a < b です。
- DX/DT: t が変化するときの x 座標の変化率。
- ディ/デット: t が変化するときの y 座標の変化率。
- 平方根の式: 導ベクトル (dx/dt, dy/dt) の大きさであり、移動する点の瞬間的な速さです。
両方の導関数を2乗して加えるのは、ピタゴラスの定理によるものです。任意の瞬間において、点は水平方向に少し、垂直方向に少し移動します。その瞬間に実際に移動する距離は、これら2つの微小な変位の斜辺です。2乗することで符号の情報が除去され(左への移動は右への移動と同じように数えられ)、平方根を取ることで合計が再び長さに変換されます。
媒介変数表示の弧長公式の導出
この公式は、非常に小さなスケールに適用された単純な幾何学的アイデアから得られます。以下に段階的な推論を示します。
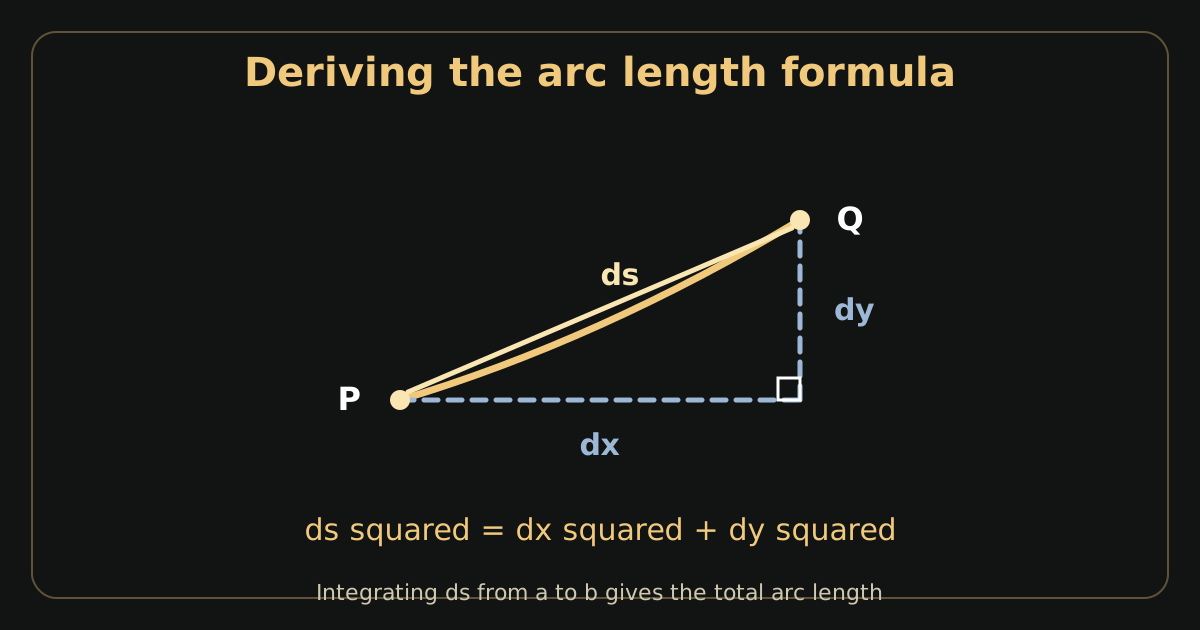
ステップ 1: 近接した2点を選びます。 非常に近い媒介変数値 t と t + Δt を選びます。対応する曲線上の点は P = (x(t), y(t)) と Q = (x(t + Δt), y(t + Δt)) です。
ステップ 2: 直線区間で近似します。 Δt が微小なとき、P と Q の間の曲線はほぼ直線であるため、線分 PQ はその部分の真の曲線長の良い近似となります。
ステップ 3: ピタゴラスの定理を適用します。 水平方向の間隔は Δx = x(t + Δt) − x(t)、垂直方向の間隔は Δy = y(t + Δt) − y(t) です。線分の長さはおよそ √(Δx² + Δy²) です。
ステップ 4: 間隔を導関数で表します。 Δt が小さい場合、導関数の定義から Δx ≈ (dx/dt)·Δt、Δy ≈ (dy/dt)·Δt が得られます。代入すると: 線分の長さ ≈ √(((dx/dt)·Δt)² + ((dy/dt)·Δt)²) = √((dx/dt)² + (dy/dt)²)·Δt。
ステップ 5: 微小長さを構成します。 Δt を 0 に近づける極限では、これは弧長の微分になります: \( ds = \sqrt{\left(\frac{dx}{dt}\right)^{2} + \left(\frac{dy}{dt}\right)^{2}}\,dt \)。
ステップ 6: 積分します。 t = a から t = b までのすべての微小な断片を合計すると総長が得られます: \( L = \int_{a}^{b} ds \)。これはまさに媒介変数表示の弧長公式です。
この導出は、公式が成り立つ理由を示しています。それはピタゴラスの定理を無限小のサイズに縮小し、積分によって合計したものなのです。
媒介変数表示の弧長の解法例
例 1: 4分の1円
与えられた条件: x(t) = 5cos(t)、y(t) = 5sin(t)、0 ≤ t ≤ π/2。
微分: dx/dt = −5sin(t)、dy/dt = 5cos(t)。
速さを構成: √((−5sin t)² + (5cos t)²) = √(25sin²t + 25cos²t) = √(25(sin²t + cos²t)) = √25 = 5。
積分: L = ∫₀π/2 5 dt = 5·(π/2) = 5π/2 ≈ 7.854。
解釈: 半径 5 の完全な円の円周は 2π·5 = 10π です。その 4 分の 1 は 10π/4 = 5π/2 であり、結果と正確に一致します。媒介変数区間 [0, π/2] は円のちょうど 4 分の 1 を描きます。
例 2: 直線の媒介変数経路
与えられた条件: x(t) = 3t、y(t) = 4t、0 ≤ t ≤ 2。
微分: dx/dt = 3、dy/dt = 4。
速さを構成: √(3² + 4²) = √(9 + 16) = √25 = 5。直線に沿った一様な運動であるため、速さは一定です。
積分: L = ∫₀² 5 dt = 5·2 = 10。
検証: 曲線は (0, 0) から (6, 8) まで延びています。距離公式から √((6−0)² + (8−0)²) = √(36 + 64) = √100 = 10 が得られます。直線経路では当然のことながら、弧長公式と一致します。
例 3: サイクロイド曲線
与えられた条件: x(t) = r(t − sin t)、y(t) = r(1 − cos t)、0 ≤ t ≤ 2π、ただし r > 0。サイクロイドは、半径 r の転がる車輪の縁上の点が描く軌跡です。1つのアーチは車輪の1回転に対応します。
微分: dx/dt = r(1 − cos t)、dy/dt = r·sin t。
速さを構成: (dx/dt)² + (dy/dt)² = r²(1 − cos t)² + r²sin²t = r²(1 − 2cos t + cos²t + sin²t) = r²(2 − 2cos t) = 2r²(1 − cos t)。
恒等式 1 − cos t = 2sin²(t/2) を用いると: 速さ² = 4r²sin²(t/2)。よって速さ = 2r·|sin(t/2)| = 2r·sin(t/2) ([0, 2π] 上)。
積分: L = ∫₀2π 2r·sin(t/2) dt。u = t/2 と置換すると: L = 4r·∫₀^π sin u du = 4r·[−cos u]₀^π = 4r·(1 + 1) = 8r。
解釈: 完全なサイクロイド1アーチの長さはちょうど 8r であり、車輪の半径の8倍です。驚くべきことに、π は一切現れません。
比較表
| 曲線 | 媒介変数区間 | 弧長 |
|---|---|---|
| 4分の1円、半径 5 | 0 ≤ t ≤ π/2 | 5π/2 ≈ 7.854 |
| 直線 (3t, 4t) | 0 ≤ t ≤ 2 | 10 |
| サイクロイド1アーチ、半径 r | 0 ≤ t ≤ 2π | 8r |
媒介変数表示の弧長を手計算する方法
あらゆる媒介変数表示の弧長問題に使える再利用可能な手順を示します。
- 成分関数を特定します。 x(t) と y(t) を明確に書き出し、区間 [a, b] を確認します。
- 各成分を微分します。 標準的な微分規則を使って dx/dt と dy/dt を計算します。三角関数の微分を再確認しましょう: sin(t) の導関数は cos(t)、cos(t) の導関数は −sin(t) です。
- 2乗して加えます。 (dx/dt)² + (dy/dt)² を計算します。恒等式、特に sin²t + cos²t = 1 を使って簡略化できる箇所を探します。
- 平方根を簡略化します。 根号の中の式を完全平方の形に書き直してみます。定数や単純な関数に簡略化できれば、積分は容易になります。
- 定積分を設定します。 正しい積分範囲で L = ∫ₐᵇ √(…) dt と書きます。
- 評価します。 初等的な形で原始関数が存在すれば求め、微積分の基本定理を適用します。初等的な原始関数が存在しない場合は数値的手法を用います。
- 答えを確認します。 数値が妥当かどうかを問いかけます。既知のケースと比較しましょう: 直線区間は距離公式と一致すべきであり、円弧は円周の対応する割合と一致すべきです。
最もよく使う簡略化の恒等式は sin²t + cos²t = 1、1 − cos(2t) = 2sin²t、1 + cos(2t) = 2cos²t です。平方根の中でこれらを認識することが、積分を扱いやすくする鍵となることがよくあります。
厳密な弧長と数値近似
弧長の積分の中には、きれいな原始関数を持つものもあれば、そうでないものもあります。微積分ではどちらの状況も一般的です。
厳密解は、平方根の中の式がうまく簡略化される場合に現れます。円、直線、サイクロイドは、代数が崩壊して積分が単純な閉形式で評価される典型的な例です。この場合、5π/2 や 8r のような厳密な答えが得られます。
数値近似は、被積分関数に初等的な原始関数が存在しない場合に必要です。これはよくあることです: 2点間の y = x³ のような一見単純な曲線や、(a·cos t, b·sin t) で媒介変数表示された楕円でさえ、基本関数で表せない積分につながります。積分は数値として依然存在しますが、閉形式では書けないのです。
数値積分は、多くの点で関数をサンプリングし、それらの標本に重みを付けて組み合わせることで定積分を推定します。シンプソン則は代表的な手法の1つです: 部分区間のペア上で被積分関数の曲線を放物線で近似します。これは滑らかな関数に対して驚くほど正確です。部分区間の数を倍にすると、通常誤差は劇的に減少します。
近似の精度は、被積分関数がどれだけ波打っているかと、使用する標本点の数に依存します。滑らかで穏やかな被積分関数は速く収束します。鋭い角や急速な振動を持つ被積分関数は、より多くの分割を必要とします。計算を精密化しても結果が小数点以下の遠い桁でしか変化しないなら、その結果を信頼できます。
このページの計算機は両方の場合に対応しています: 積分がきれいに解ける場合は厳密な記号的結果を示し、そうでない場合は数値評価に切り替わります。
媒介変数表示の弧長計算でよくある間違い
- 誤った媒介変数区間の使用。 範囲 a と b は t の値であり、x 座標ではありません。x(t) = 5cos(t) の場合、区間 [0, π/2] は角度の範囲であり、水平方向の範囲ではありません。これらを混同すると、曲線の誤った部分を測定してしまいます。
- 導関数の2乗を忘れる。 公式では根号の中に (dx/dt)² + (dy/dt)² が必要です。2乗していない導関数を加えると無意味な量になり、負になることさえあります。
- 三角関数の微分の誤り。 cos(t) の導関数は −sin(t) であり、負の符号が付きます。これを落とすと速さの計算が変わります(後の2乗で符号は隠れますが、中間ステップでは重要です)。
- 変位が経路長に等しいと思い込む。 行って戻ってくる曲線は、正の弧長を持ちますが、正味の変位はゼロかもしれません。常に速さを積分し、符号付き速度成分を積分してはいけません。
- 意図せず複数回転を測定する。 円のような周期曲線では、区間 [0, 4π] は円を2周描き、長さが倍になります。測定したい部分ちょうどに区間を制限しましょう。
- 計算機が解析できない式の入力。
5tのような暗黙の乗算や、単独のπ文字は失敗する可能性があります。5*t、πと書いてください。 - 滑らかでない点の無視。 尖点や角では、導関数が未定義であったり、公式を破綻させる形でゼロになったりすることがあります。そのような点で区間を分割し、各滑らかな断片を別々に計算しましょう。
- 向きと長さの混同。 曲線を逆向きにたどる(b から a へ)場合も、前進方向と同じ幾何学的長さが得られます。速さには2乗された導関数が含まれるためです。方向は距離を変えません。
媒介変数表示の弧長の実世界での応用
工学と製造。 CNCフライス盤は、媒介変数方程式で記述されたプログラムされた工具経路に沿って動作します。総経路長を知ることは、加工時間と材料の摩耗の見積もりに役立ちます。同様に、製造部品の曲がった縁も、同じ数学を使ってCADモデルから測定できます。
ロボット工学。 ロボットアームがエンドエフェクタを計画された軌道に沿って移動させる場合、技術者は経路を媒介変数表示してその長さを計算し、移動時間とエネルギー使用量を予測します。曲がった継ぎ目をたどる溶接ロボットは、適切な溶接速度を設定するために継ぎ目の正確な長さを必要とします。
コンピュータグラフィックスとアニメーション。 アニメーション映画のキャラクターやカメラは、媒介変数スプライン曲線に沿って移動します。アニメーターは弧長を使って速度を制御します: 弧長がなければ、媒介変数表示の伸縮に応じて物体が不自然に加速・減速してしまいます。弧長による媒介変数化に変換することで一様な運動が得られます。
物理学。 空気抵抗を受ける投射体、楕円軌道上の惑星、磁場中の荷電粒子はすべて、媒介変数方程式で自然に記述される経路をたどります。そのような経路に沿った移動距離は弧長の問題です。
コンピュータ支援設計。 建築家や製品デザイナーは、ベジェ曲線やスプライン曲線を常に扱っています。曲線長の見積もりは材料の数量に重要です: 曲がった手すり、装飾トリム、曲げパイプの長さはすべて、媒介変数表示の弧長計算から得られます。
媒介変数表示とデカルト座標と極座標の弧長
曲線は複数の座標系で記述でき、それぞれに独自の弧長公式があります。曲線の与えられ方に合ったものを選びましょう。
| 表現方法 | 必要な入力 | 公式 | 最適な使用例 |
|---|---|---|---|
| 媒介変数表示: (x(t), y(t)) | 2つの関数、媒介変数の範囲 a, b | ∫ₐᵇ √((dx/dt)² + (dy/dt)²) dt | 運動経路、ループ、垂直線テストに通らない曲線 |
| デカルト座標: y = f(x) | 1つの関数、x の範囲 | ∫ₐᵇ √(1 + (dy/dx)²) dx | y が x に依存する単純なグラフ |
| 極座標: r = r(θ) | 1つの関数、角度の範囲 α, β | ∫ᵅᵝ √(r² + (dr/dθ)²) dθ | 原点を中心とする渦巻き、カージオイド、バラ曲線 |
曲線が r(θ) で与えられる場合は極座標の弧長計算機を、デカルト関数にはメインの弧長計算機を使用してください。曲線に z 成分がある場合、媒介変数公式は自然に3次元に拡張されます: 平方根の中に (dz/dt)² を加えます。空間曲線については3D弧長計算機を参照してください。
信頼できる弧長結果を得るためのヒント
- 測定したい区間を分離します。 周期曲線では、目的の部分をちょうど1回たどる範囲を選びます。迷った場合は、まず曲線をスケッチしましょう。
- 媒介変数の定義域を確認します。 区間全体で x(t) と y(t) の両方が定義され滑らかであることを確認します。0での除算、負の数の平方根、非正の値の対数に注意しましょう。
- 単純なケースを手で検証します。 複雑な結果を信頼する前に、確認できるケースで計算機をテストします: 線分(距離公式)や円弧(円周の割合)。
- 単位を統一します。 出力は座標の単位を継承します。x と y がメートルなら、弧長もメートルです。
- 繰り返しの移動に注意します。 計算された長さが大きすぎると思われる場合、媒介変数表示が曲線の一部を再びたどっている可能性があります。区間を短くするか、媒介変数を付け直しましょう。
- 既知の公式と比較します。 完全な円の結果は 2πr に近いはずであり、直線の対角線は距離公式と一致すべきです。大きな不一致は入力エラーの兆候です。
- 数値的限界を尊重します。 非常に長い区間、振動の激しい関数、または特異点に近い被積分関数は数値精度を劣化させる可能性があります。可能な場合は難しい区間を小さな断片に分割しましょう。
よくある質問
媒介変数方程式の弧長はどのように求めますか? +
x(t) と y(t) を t について微分し、両方の導関数を2乗して加え、平方根を取って速さを求め、開始媒介変数 a から終了媒介変数 b まで積分します。公式は L = ∫ₐᵇ √((dx/dt)² + (dy/dt)²) dt です。
媒介変数表示の弧長はデカルト形式に変換せずに計算できますか? +
はい、変換すべきではありません。媒介変数公式は x(t) と y(t) に直接適用できます。デカルト形式 y = f(x) への変換は(ループや自己交差曲線では)しばしば不可能であり、弧長には決して必要ありません。
正しい媒介変数区間はどのように選びますか? +
区間 [a, b] は、測定したい曲線の部分をちょうど覆わなければなりません。多すぎても少なすぎてもいけません。角度で媒介変数表示された完全な円には [0, 2π] を使用します。2回描かれる曲線には、1回分を測定するために区間を半分にします。曲線をスケッチすると範囲の確認に役立ちます。
なぜ一部の媒介変数表示の弧長積分には数値的手法が必要なのですか? +
多くの速さの式には初等的な原始関数が存在しないため、定積分を基本関数で閉形式に書くことができません。積分は依然として確定した数値を持ち、シンプソン則のような手法で高精度に近似できます。
媒介変数曲線の向きを変えると長さは変わりますか? +
いいえ。向きを逆にすると t は減少する媒介変数に置き換わりますが、速さ √((dx/dt)² + (dy/dt)²) は両方の導関数が2乗されるため変わりません。幾何学的長さは経路に依存し、移動方向には依存しません。
弧長公式における速度と速さの違いは何ですか? +
速度は方向を持つベクトル (dx/dt, dy/dt) です。速さはその大きさ √((dx/dt)² + (dy/dt)²) であり、0 以上のスカラーです。弧長は速さを積分します。方向に関わらず距離は蓄積するからです。速度成分を積分すると打ち消し合いが生じてしまいます。
弧長計算機の結果はどのように検証しますか? +
答えが既知のケースでテストします: 直線区間は距離公式と一致すべきであり、円弧は 2πr の対応する割合に等しいはずです。また、結果が正であること、大きさが妥当であること、計算を精密化してもほとんど変化しないことを確認します。