Mittelpunktregel-Bogenlängenrechner
Nähern Sie jede Kurvenlänge mit Mittelpunktrechtecken und laufenden Fehlerprüfungen an.
Verwenden Sie x als Variable. Unterstützt +, -, *, /, ^, sqrt, abs, sin, cos, tan, asin, acos, atan, sinh, cosh, tanh, exp, ln, log, pi, e. Beispiele: 2x bedeutet 2*x, x^2 bedeutet x zum Quadrat.
Ableitung: automatisch (duale Zahlen)
Die Ableitungen x'(t) und y'(t) werden automatisch berechnet (duale Zahlen). Verwenden Sie t als Parameter.
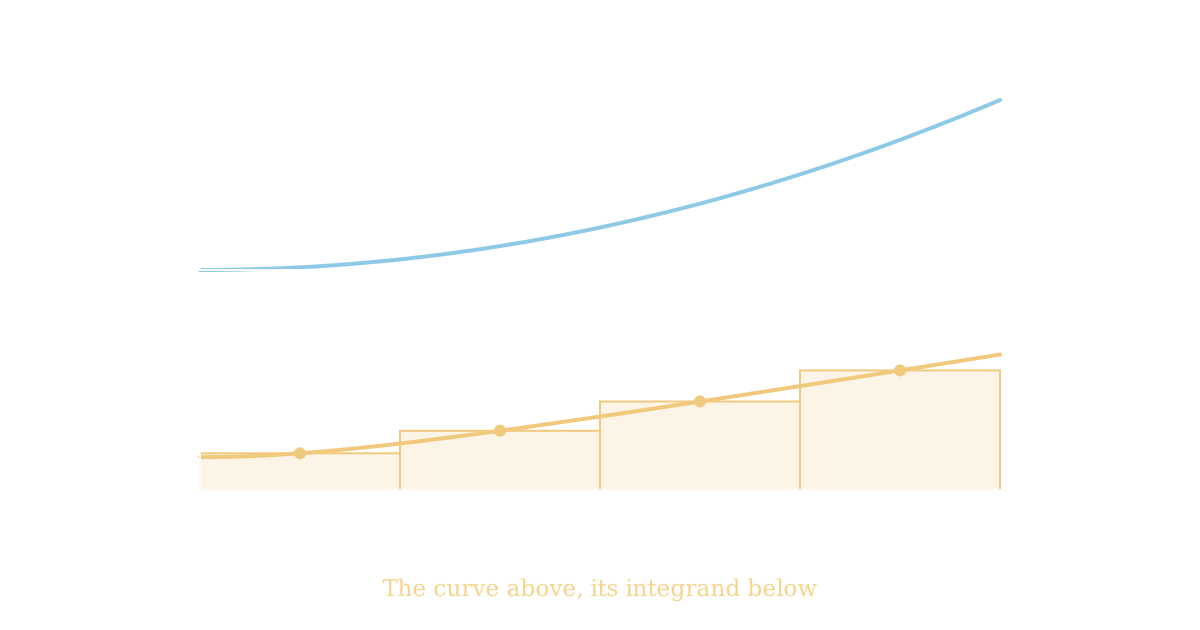
Ursprüngliche Kurve und ausgewählter Bogen
Goldene Punkte markieren den Mittelpunkt jedes Teilintervalls.
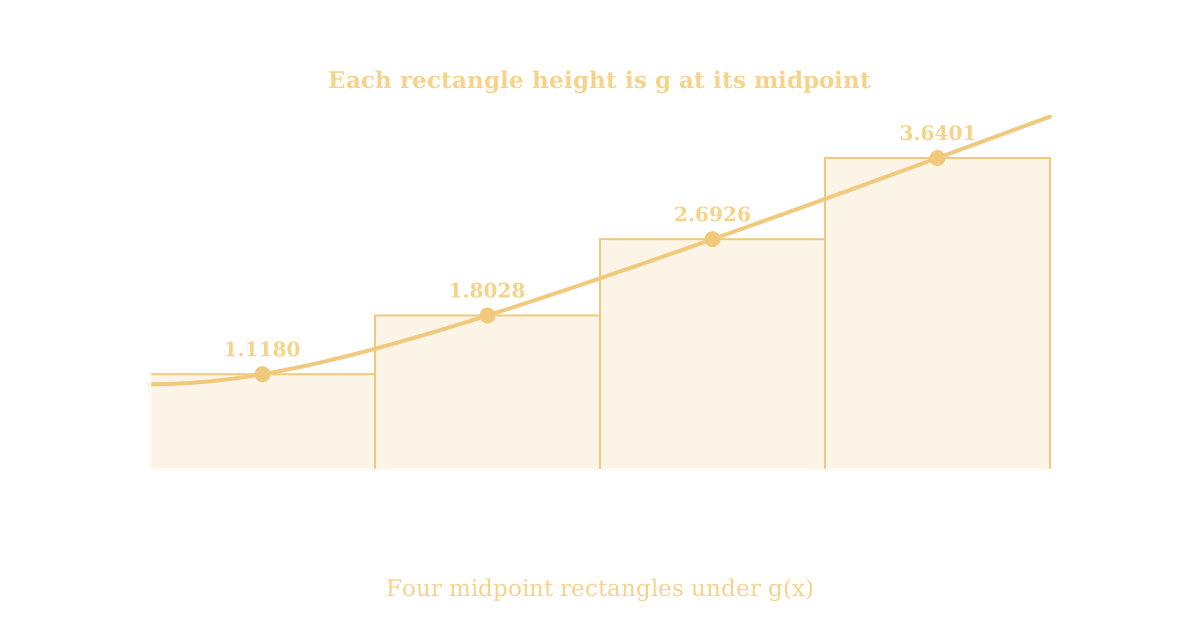
Integrand g(x) und Mittelpunktrechtecke
Fahren Sie über ein Rechteck, um sein Teilintervall, seinen Mittelpunkt, seinen Integrandenwert und seinen Beitrag zu sehen.
Ausführliche Tabelle zur Mittelpunktberechnung
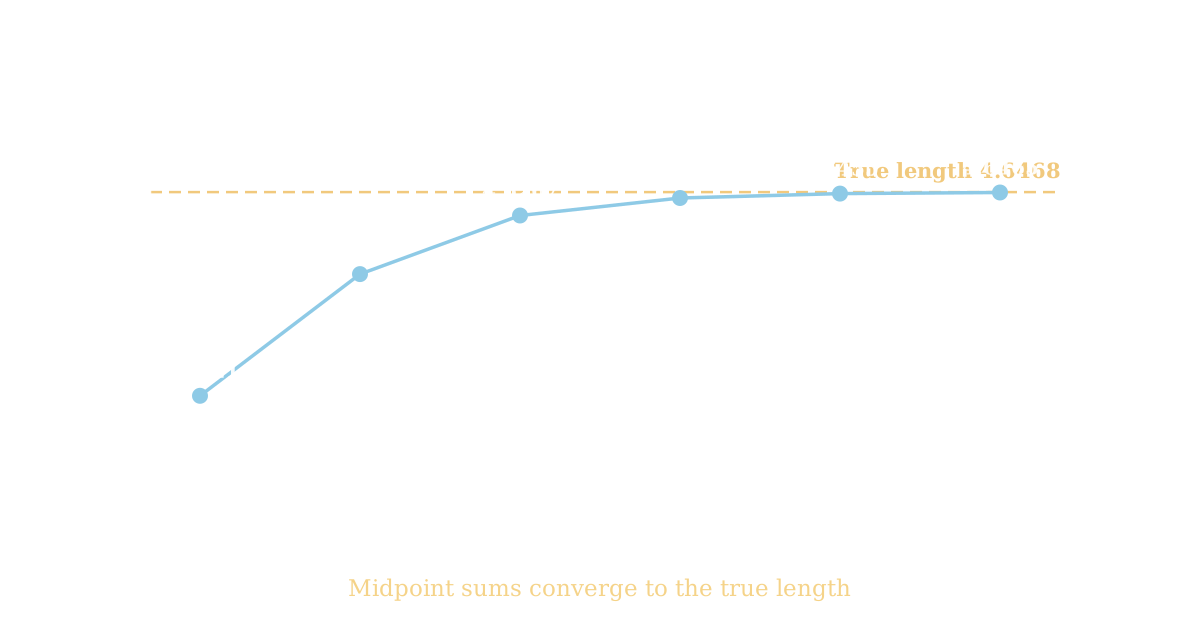
Konvergenzvergleich
Differenzen zwischen aufeinanderfolgenden Verfeinerungen sind ein praktischer Fehlerindikator, keine garantierte Fehlerschranke.
Berechnungsfehler
Abschnittsnavigation
So verwenden Sie den Mittelpunktregel-Bogenlängenrechner
Der Mittelpunktregel-Bogenlängenrechner nähert die Länge einer Kurve an, indem er das Bogenlängenintegral in Rechtecke aufteilt und jedes Rechteck in seiner Mitte abtastet. Geben Sie eine Funktion ein, wählen Sie ein Intervall, legen Sie fest, wie viele Teilintervalle verwendet werden sollen, und der Rechner zeigt die Näherung, die vollständige Mitteltpunkttabelle, die Fehlerschätzung und ein Live-Diagramm der Rechtecke. Befolgen Sie diese Schritte, um ein korrektes Ergebnis zu erhalten.
- Berechnungsmodus wählen. Verwenden Sie Explizite Funktion für eine Kurve in der Form y = f(x), etwa y = x2 oder y = sin(x). Verwenden Sie Parametrische Kurve für eine Kurve in der Form x = x(t) und y = y(t), etwa einen Kreis oder eine Ellipse, die von einem Parameter durchlaufen wird.
- Funktion eingeben. Tippen Sie die Funktion in das Eingabefeld, verwenden Sie ^ für Potenzen, die Quadratwurzelfunktion für Quadratwurzeln und sin(), cos(), exp() und ln() für die Standardfunktionen. Der Rechner findet die Ableitung automatisch, oder Sie können die Ableitung selbst eingeben, wenn Sie sie bereits kennen.
- Intervall festlegen. Geben Sie die untere Grenze a und die obere Grenze b ein. Das Intervall [a, b] ist der Abschnitt der Kurve, dessen Länge Sie bestimmen möchten. Wenn Sie b kleiner als a eingeben, liefert der Rechner trotzdem eine positive Länge, weil die Bogenlänge niemals negativ ist.
- Anzahl der Teilintervalle n wählen. Verwenden Sie den Schieberegler oder tippen Sie einen Wert ein. Zu den Voreinstellungen gehören 1, 2, 4, 5, 8, 10, 20, 50, 100, 500, 1,000 und 5,000. Ein größeres n bedeutet schmalere Rechtecke und in der Regel eine genauere Näherung. Beginnen Sie mit n = 4, um die Rechnung klar zu sehen, und erhöhen Sie dann n, um zu beobachten, wie sich das Ergebnis einpendelt.
- Anzeigegenauigkeit wählen. Wählen Sie 2, 4, 6, 8 oder 10 Dezimalstellen. Der Rechner rechnet intern mit voller Genauigkeit und rundet nur das angezeigte Ergebnis, sodass eine Änderung der Genauigkeit die zugrunde liegende Berechnung niemals verändert.
- Auf Bogenlänge berechnen klicken. Das Hauptergebnis ist die Mittelpunktnäherung Ln, deutlich als Näherung gekennzeichnet. Darunter erhalten Sie die Teilintervallbreite, den ersten und letzten Mittelpunkt, den ersten und letzten Integrandenwert, die Summe der Integrandenwerte, die Sehnenlänge zwischen den Endpunkten, die hochgenaue Referenzlänge sowie die geschätzten absoluten und relativen Fehler.
- Diagramme studieren. Das erste Diagramm zeigt die ursprüngliche Kurve mit dem ausgewählten Bogen hervorgehoben und den Mittelpunkt-Abtastpunkten markiert. Das zweite Diagramm zeigt den Bogenlängenintegranden mit den darunter gezeichneten Mittelpunktrechtecken. Die Gesamtfläche dieser Rechtecke ist die Näherung, daher dürfen die beiden Diagramme nicht verwechselt werden: Die Rechtecke gehören unter den Integranden, niemals unter die ursprüngliche Kurve.
- Berechnungstabelle lesen. Jedes Teilintervall erhält eine Zeile mit seinen Grenzen, seinem Mittelpunkt, der Ableitung am Mittelpunkt, dem Integrandenwert und dem Rechteckbeitrag. Die letzte Zeile zeigt die Summe, die dem Hauptergebnis entspricht.
- Konvergenz vergleichen und Richardson-Extrapolation ausprobieren. Das Konvergenzfeld zeigt die Näherungen für n, 2n und 4n nebeneinander, mit den Differenzen zwischen ihnen. Die Richardson-Option kombiniert zwei Näherungen zu einer verfeinerten Schätzung. Beide werden in den folgenden Abschnitten des Leitfadens erklärt.
- Kopieren, exportieren oder zurücksetzen. Verwenden Sie Ergebnis kopieren für die Antwort, exportieren Sie die Tabelle als CSV für Ihre Rechnung, oder setzen Sie mit Zurücksetzen das Feld zurück. Die Voreinstellungsschaltflächen laden sofort verifizierte Beispiele: die Parabel, die Gerade, die horizontale Gerade, den Viertelkreis, die kubische Funktion und die Sinuskurve.
Beispiel ausprobieren. y = x2 auf [0, 2] mit n = 4 ergibt L4 = 4.6267234873 Einheiten, gegenüber einer Referenz von 4.6467837624 Einheiten. y = 3x + 1 auf [0, 4] mit n = 4 ergibt genau 12.6491106407 Einheiten. y = 2 auf [1, 5] mit n = 4 ergibt genau 4.0000000000 Einheiten. Der parametrische Viertelkreis mit Radius 5 ergibt 7.8539816340 Einheiten. y = x3 auf [0, 1] mit n = 4 ergibt 1.5330289642 Einheiten, und y = sin(x) auf [0, π] mit n = 8 ergibt 3.8201978627 Einheiten.
Wichtige Tipps. Leiten Sie die Funktion immer zuerst ab: Der Integrand verwendet f'(x), nicht f(x). Tasten Sie an Mittelpunkten ab, nicht an Endpunkten, sonst berechnen Sie eine andere Regel. Halten Sie die Winkeleinheit bei trigonometrischen Funktionen auf Radiant. Runden Sie die Mittelpunkte oder die Integrandenwerte nicht mitten in der Rechnung, weil sich diese kleinen Rundungen über viele Rechtecke summieren. Wenn die Funktion an einem Mittelpunkt undefiniert ist, meldet der Rechner einen Fehler, statt den Abtastwert stillschweigend zu überspringen.
Was ist die Mittelpunktregel?
Die numerische Integration ist die Kunst, ein bestimmtes Integral zu schätzen, wenn eine exakte Stammfunktion schwer zu finden ist oder wenn nur abgetastete Werte vorliegen. Die Mittelpunktregel ist eine der einfachsten und zuverlässigsten Methoden der numerischen Integration. Sie schätzt die Fläche unter einer Kurve, indem sie diese mit Rechtecken bedeckt und deren Flächen addiert.
Eine Riemann-Summe teilt das Intervall [a, b] in n gleiche Teilintervalle, jedes mit der Breite Δx = (b - a) / n, und baut auf jedem Teilintervall ein Rechteck. Die Höhe jedes Rechtecks ist der Wert der Funktion an einem einzigen Abtastpunkt innerhalb dieses Teilintervalls. Summen mit linkem Endpunkt tasten am linken Rand ab, Summen mit rechtem Endpunkt am rechten Rand, und die Mittelpunktregel tastet in der Mitte jedes Teilintervalls ab.
Die Abtastung in der Mitte ist die entscheidende Idee. Auf einem kurzen Teilintervall steigt eine Kurve auf der einen Seite des Mittelpunkts ungefähr so stark, wie sie auf der anderen Seite fällt, sodass die Überschätzung auf der einen Hälfte die Unterschätzung auf der anderen Hälfte ungefähr ausgleicht. Diese Kompensation ist der Grund, warum die Mittelpunktregel bei gleicher Rechteckanzahl genauer ist als die Regeln mit linkem oder rechtem Endpunkt, und warum ihr Fehler mit dem Quadrat der Teilintervallbreite schrumpft.
Für eine Funktion g(x) auf [a, b] lautet die zusammengesetzte Mittelpunktregel:
Hier ist xi* der Mittelpunkt des i-ten Teilintervalls, und die Summe läuft über alle n Teilintervalle. Jeder Term Δx × g(xi*) ist die Fläche eines Rechtecks, und die Summe aller Rechteckflächen ist die Näherung des Integrals.
Die Mittelpunktregel wird weit über die Hausaufgaben in der Analysis hinaus verwendet. Ingenieure nutzen sie zur Schätzung von Integralen in der Spannungsanalyse und Signalverarbeitung, Physiker nutzen sie in numerischen Simulationen, und die Computergrafik nutzt sie zur Messung von Kurvenlängen und Oberflächen. Ihre Verbindung aus Einfachheit und Genauigkeit zweiter Ordnung macht sie zu einer Standardwahl, wann immer ein Integral keine handliche geschlossene Form hat.
Warum Mittelpunkte Endpunkte schlagen. Nehmen Sie g(x) = x auf [0, 1] mit n = 1. Die linke Summe ergibt 0, die rechte Summe ergibt 1, und die Mittelpunktssumme ergibt 0.5, was die exakte Antwort ist. Der Mittelpunkt erfasst das mittlere Verhalten der Funktion über das Teilintervall, während ein Endpunkt nur eine Seite davon sieht. Dieser Vorteil gilt für jede glatte Funktion, und er ist der Grund, warum die Mittelpunktregel in den meisten numerischen Arbeiten die Standard-Riemann-Summe ist.
Was ist Bogenlänge?
Die Bogenlänge ist die Entfernung, die entlang einer Kurve gemessen wird, und nicht die geradlinige Entfernung zwischen ihren Endpunkten. Eine Straße, die sich durch Hügel windet, ist länger als die gerade Linie, die auf einer Karte zwischen ihren beiden Enden gezogen wird. Ein gebogener Draht ist länger als die Lücke, die er überspannt. Die Bogenlänge misst den gewundenen Weg selbst.
Um diese Länge zu finden, stellen Sie sich vor, die Kurve in viele winzige Stücke zu schneiden. Jedes winzige Stück ist so kurz, dass es fast gerade ist, sodass seine Länge nahe an der geraden Linie liegt, die seine Enden verbindet. Nach dem Satz des Pythagoras hat ein winziges Stück, das sich Δx waagerecht und Δy senkrecht bewegt, eine Länge nahe √(Δx2 + Δy2). Addiert man alle winzigen Stücke, erhält man die Gesamtlänge, und lässt man die Stücke gegen null schrumpfen, wird aus der Summe ein Integral.
Für eine Kurve y = f(x) erzeugt ein winziger waagerechter Schritt dx eine senkrechte Änderung dy = f'(x) dx, sodass das winzige Längenelement lautet:
Addiert man alle Längenelemente von a bis b, erhält man das Bogenlängenintegral:
Diese Formel erklärt, warum die Ableitung beteiligt ist. Eine steile Kurve ändert ihre Höhe schnell, also ist f'(x) groß, der Integrand √(1 + [f'(x)]2) ist groß, und jede Einheit waagerechter Entfernung trägt mehr als eine Einheit Kurvenlänge bei. Eine flache Kurve hat ein f'(x) nahe null, der Integrand liegt nahe bei 1, und die Bogenlänge liegt nahe bei der waagerechten Entfernung b - a.
Die Bogenlänge ist immer mindestens so lang wie die Sehne. Die gerade Linie zwischen den Endpunkten ist der kürzeste Weg zwischen ihnen, also kann die Kurve niemals kürzer sein als sie. Für die Parabel y = x2 auf [0, 2] ist die Sehne von (0, 0) nach (2, 4) gleich √(20) = 4.4721359550 Einheiten, während die wahre Bogenlänge 4.6467837624 Einheiten beträgt, also um 0.1746478074 Einheiten länger. Für die Sinuskurve y = sin(x) auf [0, π] ist die Sehne π = 3.1415926536 Einheiten und der Bogen 3.8201977890 Einheiten, also um 0.6786051354 Einheiten länger. Zu prüfen, ob der Bogen die Sehne übertrifft, ist ein schneller Plausibilitätstest für jede Bogenlängenantwort.
Die meisten Bogenlängenintegrale haben keine elementare Stammfunktion. Das Parabelintegral ∫ √(1 + 4x2) dx lässt sich mit einer Substitution lösen, aber das Sinusintegral ∫ √(1 + cos2x) dx lässt sich überhaupt nicht mit elementaren Funktionen ausdrücken. Genau hier kommt die Mittelpunktregel zum Einsatz: Sie schätzt das Integral numerisch, ohne eine Stammfunktion zu benötigen.
Formel für die Bogenlänge nach der Mittelpunktregel
Die Bogenlängenberechnung nach der Mittelpunktregel beginnt mit dem exakten Bogenlängenintegral und ersetzt das Integral durch eine Summe von Rechteckflächen. Definieren Sie den Bogenlängenintegranden:
Dann ist die exakte Bogenlänge L = ∫ab g(x) dx, und die Mittelpunktregel nähert dieses Integral an. Teilen Sie [a, b] in n gleiche Teilintervalle. Die Teilintervallbreite ist:
Der Mittelpunkt des i-ten Teilintervalls, wobei i ab 0 gezählt wird, ist:
Werten Sie den Integranden an jedem Mittelpunkt aus, multiplizieren Sie jeden Wert mit Δx und addieren Sie die Ergebnisse:
Jedes Symbol hat eine genaue Bedeutung:
| Symbol | Bedeutung | Hinweise |
|---|---|---|
| L | Exakte Bogenlänge | Die wahre gekrümmte Entfernung, meist unbekannt |
| Ln | Mittelpunktnäherung | Das Hauptergebnis des Rechners für n Teilintervalle |
| f(x) | Die Funktion | Die Kurve, deren Länge gemessen wird |
| f'(x) | Erste Ableitung | Die Steigung der Kurve bei x |
| g(x) | Bogenlängenintegrand | g(x) = √(1 + [f'(x)]2) |
| a, b | Integrationsgrenzen | Unteres und oberes Ende des Intervalls |
| n | Anzahl der Teilintervalle | Mehr Teilintervalle bedeutet in der Regel eine genauere Antwort |
| Δx | Teilintervallbreite | Δx = (b - a) / n |
| xi* | Mittelpunkt des Teilintervalls i | xi* = a + (i + ½)Δx |
Eine konkrete Prüfung. Für y = x2 auf [0, 2] mit n = 4 ist die Breite Δx = (2 - 0) / 4 = 0.5, die Mittelpunkte sind 0.25, 0.75, 1.25 und 1.75, und die Integrandenwerte sind 1.1180339887, 1.8027756377, 2.6925824036 und 3.6400549446. Ihre Summe ist 9.2534469747, und die Multiplikation mit 0.5 ergibt L4 = 4.6267234873 Einheiten. Jede Zahl in dieser Kette wird im Schritt-für-Schritt-Feld des Rechners und in seiner Berechnungstabelle gezeigt.
Für eine parametrische Kurve x = x(t), y = y(t) gilt dieselbe Idee für das Parameterintervall [t1, t2], wobei die Geschwindigkeit v(t) = √([x'(t)]2 + [y'(t)]2) die Rolle des Integranden übernimmt. Die parametrische Formel wird in einem eigenen Abschnitt weiter unten behandelt.
So berechnen Sie die Bogenlänge mit der Mittelpunktregel
Die Berechnung nach der Mittelpunktregel folgt zehn Schritten, und der Rechner führt sie alle automatisch aus. Sie einmal von Hand durchzugehen, macht das Werkzeug deutlich vertrauenswürdiger und leichter zu bedienen. Das durchgerechnete Beispiel unten verwendet y = x2 auf [0, 2] mit n = 4, dasselbe Beispiel, das der Rechner als erste Voreinstellung lädt.
- Funktion bestimmen. f(x) = x2.
- Erste Ableitung finden. f'(x) = 2x.
- Integrationsintervall bestimmen. a = 0, b = 2.
- Anzahl der Teilintervalle wählen. n = 4.
- Teilintervallbreite berechnen. Δx = (2 - 0) / 4 = 0.5.
- Mittelpunkt jedes Teilintervalls bestimmen. x0* = 0.25, x1* = 0.75, x2* = 1.25, x3* = 1.75. Jeder Mittelpunkt liegt genau in der Mitte zwischen seinen Teilintervallgrenzen: 0.25 liegt in der Mitte zwischen 0 und 0.5, 0.75 liegt in der Mitte zwischen 0.5 und 1, und so weiter.
- Bogenlängenintegrand an jedem Mittelpunkt auswerten. g(x) = √(1 + 4x2), also g(0.25) = 1.1180339887, g(0.75) = 1.8027756377, g(1.25) = 2.6925824036 und g(1.75) = 3.6400549446.
- Jeden Wert mit der Teilintervallbreite multiplizieren. Die vier Rechteckbeiträge sind 0.5 × 1.1180339887 = 0.5590169944, 0.5 × 1.8027756377 = 0.9013878189, 0.5 × 2.6925824036 = 1.3462912018 und 0.5 × 3.6400549446 = 1.8200274723.
- Alle Beiträge addieren. 0.5590169944 + 0.9013878189 + 1.3462912018 + 1.8200274723 = 4.6267234873.
- Die näherungsweise Bogenlänge deuten. L4 = 4.6267234873 Einheiten. Die hochgenaue Referenz ist 4.6467837624 Einheiten, also liegt diese Näherung um 0.0200602751 Einheiten darunter, ein relativer Fehler von 0.4317%.
Dieselben zehn Schritte funktionieren für jede Funktion. Für y = x3 auf [0, 1] mit n = 4 ist die Ableitung f'(x) = 3x2, die Breite ist Δx = 0.25, die Mittelpunkte sind 0.125, 0.375, 0.625 und 0.875, die Integrandenwerte sind 1.0010980300, 1.0853471867, 1.5405489332 und 2.5051217067, ihre Summe ist 6.1321158566, und die Multiplikation mit 0.25 ergibt L4 = 1.5330289642 Einheiten, gegenüber einer Referenz von 1.5478656547 Einheiten.
Ein zweites durchgerechnetes Beispiel mit einer trigonometrischen Funktion. Für y = sin(x) auf [0, π] mit n = 8 ist die Ableitung f'(x) = cos(x), die Breite ist Δx = π / 8 = 0.3926990817, und die acht Mittelpunkte sind π/16, 3π/16, 5π/16, 7π/16, 9π/16, 11π/16, 13π/16 und 15π/16. Die Integrandenwerte sind in dieser Reihenfolge 1.4006926023, 1.3005159423, 1.1439660326, 1.0188524102, 1.0188524102, 1.1439660326, 1.3005159423 und 1.4006926023. Ihre Summe ist 9.7280539749, und die Multiplikation mit 0.3926990817 ergibt L8 = 3.8201978627 Einheiten, gegenüber einer Referenz von 3.8201977890 Einheiten, ein absoluter Fehler von nur 0.0000000736 Einheiten.
Mittelpunktrechtecke verstehen
Jedes Mittelpunktrechteck ist ein kleines, ehrliches Bild eines Teils des Integrals. Es hat drei Teile, und jeder Teil hat eine klare Bedeutung.
| Rechteckteil | Formel | Bedeutung |
|---|---|---|
| Breite | Δx = (b - a) / n | Die waagerechte Spanne eines Teilintervalls |
| Höhe | g(xi*) | Der Integrandenwert am Mittelpunkt des Teilintervalls |
| Fläche | Δx × g(xi*) | Der Beitrag dieses Teilintervalls zum Ganzen |
Für die Parabel y = x2 auf [0, 2] mit n = 4 haben alle vier Rechtecke die Breite 0.5. Ihre Höhen sind 1.1180339887, 1.8027756377, 2.6925824036 und 3.6400549446, und ihre Flächen sind 0.5590169944, 0.9013878189, 1.3462912018 und 1.8200274723. Die Gesamtfläche ist 4.6267234873 Einheiten, was genau der Mittelpunktnäherung L4 entspricht.
Warum die Summe der Flächen das Integral nähert. Das Integral ∫ab g(x) dx ist die exakte Fläche unter der Integrandenkurve. Jedes Rechteck ersetzt den gekrümmten Streifen über einem Teilintervall durch einen flachen Streifen derselben Breite und verwendet die Mittelpunktshöhe als repräsentative Höhe. Wo der Integrand nach oben gekrümmt ist, schneidet die flache Oberkante auf der einen Seite ein wenig Fläche ab und fügt auf der anderen Seite ein wenig hinzu. Weil der Abtastwert in der Mitte genommen wird, heben sich diese beiden Fehler fast auf, und die Rechteckfläche liegt nahe an der wahren Streifenfläche. Addiert man die Rechtecke, erhält man eine Schätzung der gesamten Fläche und damit der Bogenlänge.
Der häufigste Diagrammfehler. Die Rechtecke müssen unter der Integrandenkurve g(x) = √(1 + [f'(x)]2) gezeichnet werden, nicht unter der ursprünglichen Kurve f(x). Die ursprüngliche Kurve und der Integrand sind verschiedene Graphen mit verschiedenen Höhen: Für y = x2 auf [0, 2] verläuft die ursprüngliche Kurve von 0 bis 4, während der Integrand von 1 bis √(17) = 4.1231056256 verläuft. Rechtecke, die unter der ursprünglichen Kurve gezeichnet werden, würden sich zur Fläche unter f(x) summieren, was nichts mit der Bogenlänge zu tun hat. Der Rechner hält die beiden Graphen getrennt, und das Diagramm im Leitfaden oben zeigt die Rechtecke nur unter dem Integranden.
Ein Rechteck lesen. Wenn Sie im Rechner über ein Rechteck fahren oder es auswählen, sehen Sie seine Teilintervallnummer, seine linke und rechte Grenze, seinen Mittelpunkt, die Ableitung am Mittelpunkt, den Integrandenwert und den Rechteckbeitrag. Genau diese Einzelheit macht die Tabelle für Hausaufgaben nützlich: Jede Zahl im Endergebnis lässt sich auf ein Rechteck zurückführen.
Warum die Anzahl der Teilintervalle wichtig ist
Die Anzahl der Teilintervalle n ist die wichtigste Steuerung des Rechners, weil sie entscheidet, wie fein die Rechtecke sind. Ein kleines n bedeutet wenige breite Rechtecke. Ein großes n bedeutet viele schmale Rechtecke, die der Integrandenkurve eng folgen.
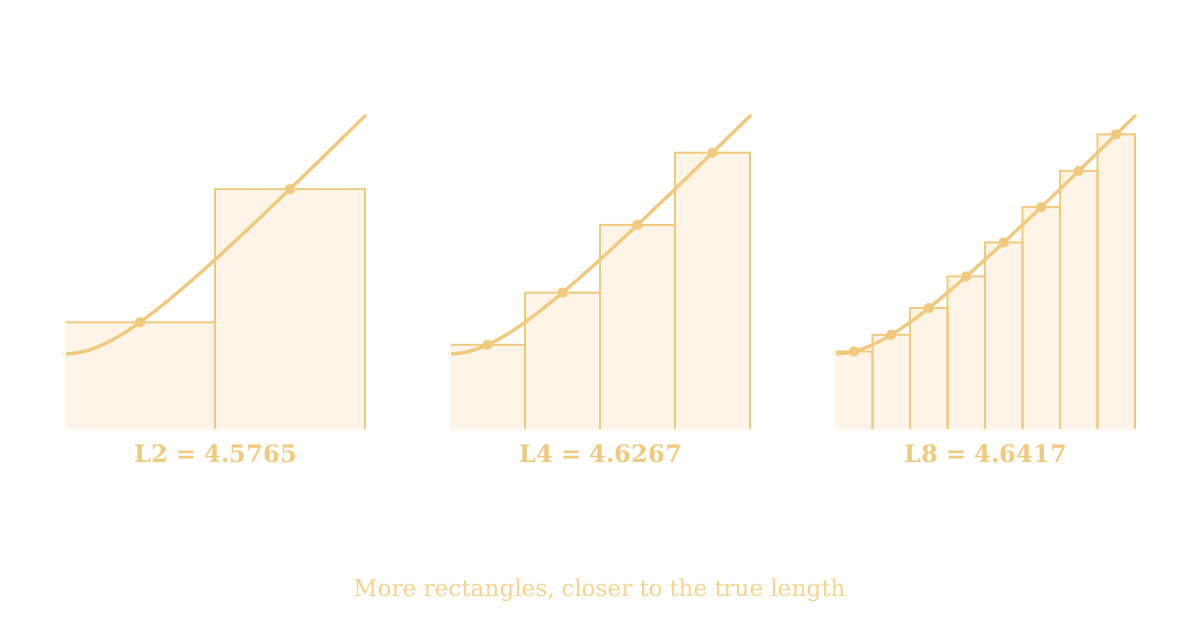
Was passiert, wenn n klein ist. Bei n = 1 ist das ganze Intervall ein einziges Rechteck, und die Antwort ist Δx × g(Mittelpunkt). Für die Parabel y = x2 auf [0, 2] ergibt n = 1 genau 2 × √(5) = 4.4721359550 Einheiten, was um 0.1746478074 Einheiten unter dem wahren Wert von 4.6467837624 Einheiten liegt. Das einzelne Rechteck kann dem Integranden nicht folgen, wenn er von 1 auf 4.1231056256 steigt, also ist der Fehler groß. Mit n = 2 verbessert sich die Antwort auf 4.5764912225 Einheiten. Mit n = 4 ist sie 4.6267234873 Einheiten. Mit n = 8 ist sie 4.6417306581 Einheiten. Mit n = 16 ist sie 4.6455205322 Einheiten, und mit n = 32 ist sie 4.6464679593 Einheiten.
Wie der Fehler schrumpft. Für einen glatten Integranden ist der Fehler der Mittelpunktregel proportional zu 1 / n2. Verdoppelt man n, sinkt der Fehler auf etwa ein Viertel. Die Parabelzahlen zeigen das deutlich: Der Fehler fällt von 0.0200602751 Einheiten bei n = 4 auf 0.0050531044 Einheiten bei n = 8, dann auf 0.0012632302 Einheiten bei n = 16 und dann auf 0.0003158031 Einheiten bei n = 32. Jede Verdopplung teilt den Fehler durch etwa vier. Dieses Verhalten von 1 / n2 heißt Konvergenz zweiter Ordnung, und es ist der Grund, warum die Mittelpunktregel so wirksam ist: Eine bescheidene Erhöhung von n bringt eine große Verbesserung der Genauigkeit.
Warum die Verbesserung nicht immer monoton ist. Der Fehler schrumpft in der Regel, wenn n wächst, aber er muss nicht bei jedem Schritt für jede Funktion schrumpfen. Die Sinuskurve zeigt eine milde Variante davon: n = 2 ergibt 3.8476494905 Einheiten, was über der Referenz von 3.8201977890 Einheiten liegt, während n = 4 genau 3.8204517876 Einheiten ergibt, was deutlich näher liegt. Die Näherung wechselte von oberhalb des wahren Werts zu einem Wert knapp darüber, und der Fehler schrumpfte insgesamt trotzdem. Bei Funktionen mit scharfen Knicken, Schwingungen oder Fast-Singularitäten kann der Fehler wackeln, wenn sich n ändert, auch wenn der langfristige Trend nach unten zeigt. Gehen Sie niemals davon aus, dass ein größeres n bei einem einzelnen Schritt immer eine bessere Antwort liefert; prüfen Sie stattdessen die Konvergenztabelle.
Die Kosten eines größeren n. Mehr Teilintervalle bedeuten mehr Rechenarbeit: mehr Ableitungsauswertungen, mehr Integrandenwerte und mehr Tabellenzeilen. Bei n = 5,000 führt der Rechner 5,000 Auswertungen durch, was für einen Computer schnell ist, aber eine Tabelle erzeugt, die zu lang ist, um sie Zeile für Zeile zu lesen, sodass der Rechner sie seitenweise anzeigt. Die praktische Regel lautet, n so lange zu erhöhen, bis sich die Antwort bei der benötigten Genauigkeit nicht mehr ändert. Wenn n = 100 und n = 200 bis auf sechs Dezimalstellen übereinstimmen, reicht n = 100 aus, und n = 5,000 bringt nichts als Arbeit.
n in der Praxis wählen. Verwenden Sie beim Lernen n = 4 oder n = 8, weil die Tabelle kurz genug bleibt, um sie von Hand zu prüfen. Verwenden Sie n = 50 oder n = 100 für Hausaufgabenantworten, die vier oder fünf korrekte Dezimalstellen brauchen. Verwenden Sie n = 1,000 oder mehr nur, wenn Sie eine sehr hohe Genauigkeit brauchen oder wenn sich der Integrand über das Intervall schnell ändert. Das Konvergenzfeld zeigt n, 2n und 4n zusammen, sodass Sie sehen können, wie sich die Antwort einpendelt, ohne raten zu müssen.
Mittelpunktregel im Vergleich zur Trapezregel und zur Simpsonregel
Die Mittelpunktregel ist eine von drei klassischen Methoden der numerischen Integration, und jede tastet den Integranden anders ab. Zu wissen, worin sie sich unterscheiden, hilft Ihnen, das richtige Werkzeug zu wählen und zu verstehen, warum ihre Antworten voneinander abweichen.
| Merkmal | Mittelpunktregel | Trapezregel | Simpsonregel |
|---|---|---|---|
| Abtaststellen | Mittelpunkt jedes Teilintervalls | Beide Endpunkte jedes Teilintervalls | Endpunkte plus Mittelpunkte |
| Angepasste Form | Rechteck mit flacher Oberkante | Trapez mit geraden Seiten | Parabel durch drei Punkte |
| Fehlerordnung | O(1 / n2) | O(1 / n2) | O(1 / n4) |
| Typisches Fehlervorzeichen | Entgegengesetzt zur Trapezregel | Entgegengesetzt zur Mittelpunktregel | In der Regel kleinster der drei |
| Benötigte Auswertungen | n | n + 1 | 2n + 1 |
| Einschränkung | Keine | Keine | n muss gerade sein |
| Exakt für | Konstante und lineare Funktionen | Konstante und lineare Funktionen | Polynome bis Grad 3 |
Mittelpunktregel. Sie tastet in der Mitte jedes Teilintervalls ab und baut Rechtecke. Ihr Fehler ist O(1 / n2), dieselbe Ordnung wie bei der Trapezregel, aber die Mittelpunktregel ist bei gleichem n in der Regel etwa doppelt so genau wie die Trapezregel, weil der Abtastwert in der Mitte den führenden Fehler ausgleicht. Sie braucht nur n Auswertungen, eine pro Teilintervall, und sie funktioniert für jedes positive n.
Trapezregel. Sie tastet an den Endpunkten ab und verbindet sie mit geraden Linien, wodurch Trapeze entstehen. Sie teilt die Fehlerordnung O(1 / n2) mit der Mittelpunktregel, aber ihr Fehler hat in der Regel das entgegengesetzte Vorzeichen: Bei einem konvexen Integranden überschätzt die Trapezregel, während die Mittelpunktregel unterschätzt, oder umgekehrt. Der Mittelwert der beiden ergibt die Trapez-Mittelpunkt-Kombination, die die Grundlage der Simpsonregel ist. Probieren Sie den Trapezregel-Rechner, um die beiden Methoden an derselben Funktion zu vergleichen.
Simpsonregel. Sie passt eine Parabel durch die beiden Endpunkte und den Mittelpunkt jedes Paars von Teilintervallen an, wofür eine gerade Anzahl von Teilintervallen nötig ist. Ihr Fehler ist O(1 / n4), also konvergiert sie für glatte Funktionen weit schneller als die beiden anderen. Der Preis ist die Beschränkung auf gerades n und mehr Auswertungen pro Teilintervall. Probieren Sie den Simpsonregel-Rechner, wenn Sie mit wenigen Teilintervallen eine hohe Genauigkeit brauchen.
Ein Zahlenvergleich. Für die Parabel y = x2 auf [0, 2] mit n = 4 ergibt die Mittelpunktregel 4.6267234873 Einheiten, die Trapezregel ergibt 4.6870560064 Einheiten und die Simpsonregel ergibt 4.6502010785 Einheiten, gegenüber der Referenz von 4.6467837624 Einheiten. Der Mittelpunktfehler ist 0.0200602751 Einheiten, der Trapezfehler ist 0.0402722440 Einheiten und der Simpsonfehler ist 0.0034173160 Einheiten. Simpson gewinnt hier, wie es bei glatten Funktionen meist der Fall ist, aber die Mittelpunktregel ist einfacher, braucht keine Beschränkung auf gerades n und ist die natürliche Wahl, wenn nur Mittelpunkt-Abtastwerte vorliegen.
Welche Regel sollten Sie verwenden? Verwenden Sie die Mittelpunktregel, wenn Sie eine einfache, verlässliche Schätzung möchten, wenn Sie eine Funktion an gleichmäßig verteilten inneren Punkten abtasten oder wenn Sie Riemann-Summen unterrichten. Verwenden Sie die Trapezregel, wenn Endpunktwerte die natürlichen Daten sind, etwa Messungen an den Enden jedes Intervalls. Verwenden Sie die Simpsonregel, wenn die Funktion glatt ist und Sie mit einem kleinen n eine hohe Genauigkeit brauchen. Für die Bogenlänge im Besonderen hat die Mittelpunktregel einen praktischen Vorteil: Sie wertet den Integranden niemals an den Endpunkten aus, wo eine Funktion undefiniert oder singulär sein kann, sodass sie Kurven verarbeiten kann, bei denen die beiden anderen Regeln nicht einmal beginnen können.
Den Fehler der Mittelpunktregel verstehen
Jede Mittelpunktnäherung weicht von der wahren Bogenlänge um einen gewissen Betrag ab, und diesen Fehler zu verstehen, macht aus einer Zahl eine vertrauenswürdige Antwort. Es gibt drei verschiedene Arten, über Fehler zu sprechen, und sie dürfen nicht verwechselt werden.
Absoluter Fehler. Der absolute Fehler ist die Größe der Lücke zwischen der Näherung und dem wahren Wert: |L - Ln|. Für die Parabel mit n = 4 ist der absolute Fehler |4.6467837624 - 4.6267234873| = 0.0200602751 Einheiten. Für die Sinuskurve mit n = 8 ist er |3.8201977890 - 3.8201978627| = 0.0000000736 Einheiten. Der absolute Fehler wird in denselben Einheiten gemessen wie die Länge selbst.
Relativer Fehler. Der relative Fehler teilt den absoluten Fehler durch die Größe des wahren Werts und wird in der Regel als Prozentsatz angegeben: |L - Ln| / |L| × 100. Für die Parabel mit n = 4 ist der relative Fehler 0.4317%. Für die kubische Funktion mit n = 4 ist er 0.9585%. Für die Sinuskurve mit n = 8 ist er 0.00000193%. Der relative Fehler ist die faire Art, die Genauigkeit bei Aufgaben verschiedener Größe zu vergleichen: Ein Fehler von 0.02 Einheiten bedeutet wenig bei einer Länge von 100 Einheiten und sehr viel bei einer Länge von 0.1 Einheiten.
Fehlerindikator auf der Grundlage von Verfeinerung. In der echten Arbeit ist der wahre Wert unbekannt, sodass der absolute Fehler nicht direkt berechnet werden kann. Vergleichen Sie stattdessen zwei Näherungen: Die Differenz |M2n - Mn| zeigt, wie stark sich die Antwort bewegt hat, als die Aufteilung verfeinert wurde. Für die Parabel ist |M8 - M4| = |4.6417306581 - 4.6267234873| = 0.0150071707 Einheiten. Diese Differenz ist ein praktisches Warnsignal: Wenn sie groß ist, bewegt sich die Antwort noch und n sollte erhöht werden. Sie ist ein Indikator, keine garantierte Schranke: Der wahre Fehler kann größer oder kleiner sein als die Verfeinerungsdifferenz, und er beträgt bei der Mittelpunktregel in der Regel etwa ein Drittel davon, weil der Fehler bei jeder Verdopplung um den Faktor vier schrumpft.
Theoretische Fehlerschranke. Für einen hinreichend glatten Integranden g(x) erfüllt der Fehler der zusammengesetzten Mittelpunktregel:
Die Schranke braucht das Maximum der zweiten Ableitung des Integranden über das Intervall, das oft schwer exakt zu finden ist. Für den Parabelintegranden g(x) = √(1 + 4x2) ist die zweite Ableitung g''(x) = 4 / (1 + 4x2)3/2, deren größter Wert auf [0, 2] gleich 4 bei x = 0 ist. Die Schranke für n = 4 ist daher (8 / (24 × 16)) × 4 = 0.0833333333 Einheiten, und der tatsächliche Fehler von 0.0200602751 Einheiten liegt sicher innerhalb davon. Für n = 8 ist die Schranke 0.0208333333 Einheiten. Die Schranke ist ehrlich, aber locker: Sie überschätzt den wirklichen Fehler hier um den Faktor vier, was typisch ist.
Wann die Schranke nicht gilt. Die Fehlerschranke setzt voraus, dass der Integrand glatt ist und eine beschränkte zweite Ableitung hat. Eine Funktion mit einem Knick, einem Sprung oder einer Singularität bricht diese Voraussetzung, und die Schranke existiert dann entweder nicht oder ist nutzlos groß. Der Rechner erfindet keine Schranke, wenn er keine bescheinigen kann. In diesem Fall zeigt er die Verfeinerungsdifferenz und erklärt ihre Grenzen, was die ehrliche Antwort ist.
Warum Glattheit wichtig ist. Das Fehlerverhalten von 1 / n2 hängt davon ab, dass der Integrand glatt genug ist, damit die Mittelpunktkompensation funktioniert. Ein glatter Integrand wie √(1 + 4x2) konvergiert sauber. Ein Integrand mit einem scharfen Knick konvergiert langsamer, und ein Integrand mit einer Singularität kann sehr langsam oder gar nicht konvergieren. Wenn eine Verdopplung von n die Antwort kaum ändert, ist die Funktion möglicherweise glatt und bereits genau. Wenn eine Verdopplung von n die Antwort stark ändert, ist entweder die Funktion rau oder n noch zu klein.
Was ist die Richardson-Extrapolation?
Die Richardson-Extrapolation ist ein einfacher Trick, der aus zwei Mittelpunktnäherungen eine deutlich bessere Schätzung macht. Sie nutzt das bekannte Muster des Mittelpunktregel-Fehlers, um den führenden Fehlerterm auszulöschen.
Für einen glatten Integranden hat die Mittelpunktnäherung mit n Teilintervallen einen Fehler, der sich wie C / n2 verhält, wobei C eine Konstante ist, die von der Funktion abhängt, aber nicht von n. Verdoppelt man die Teilintervalle auf 2n, teilt sich der Fehler daher durch vier. Das ergibt zwei Gleichungen mit zwei Unbekannten, dem wahren Wert L und der Konstanten C:
Löst man nach L auf, fällt C weg und es bleibt die Richardson-extrapolierte Schätzung:
Durchgerechnetes Beispiel. Für die Parabel y = x2 auf [0, 2] ist M4 = 4.6267234873 Einheiten und M8 = 4.6417306581 Einheiten. Die Richardson-Schätzung ist LR = (4 × 4.6417306581 - 4.6267234873) / 3 = 4.6467330483 Einheiten. Der wahre Wert ist 4.6467837624 Einheiten, also beträgt der extrapolierte Fehler nur 0.0000507141 Einheiten, weit kleiner als der ursprüngliche M4-Fehler von 0.0200602751 Einheiten. Die Extrapolation kaufte die Genauigkeit eines viel größeren n, indem sie nur die Berechnungen für n = 4 und n = 8 verwendete.
Durchgerechnetes Beispiel mit der Sinuskurve. Für y = sin(x) auf [0, π] ist M8 = 3.8201978627 Einheiten und M16 = 3.8201977890 Einheiten. Die Richardson-Schätzung ist LR = (4 × 3.8201977890 - 3.8201978627) / 3 = 3.8201977645 Einheiten, gegenüber der Referenz von 3.8201977890 Einheiten, ein Fehler von nur 0.0000000245 Einheiten.
Durchgerechnetes Beispiel mit der kubischen Funktion. Für y = x3 auf [0, 1] ist M4 = 1.5330289642 Einheiten und M8 = 1.5441590533 Einheiten. Die Richardson-Schätzung ist LR = (4 × 1.5441590533 - 1.5330289642) / 3 = 1.5478690830 Einheiten, gegenüber der Referenz von 1.5478656547 Einheiten, ein Fehler von 0.0000034283 Einheiten. Der ursprüngliche M4-Fehler war 0.0148366905 Einheiten, also schnitt die Extrapolation ihn um den Faktor von etwa 4327.7.
Was die Richardson-Extrapolation nicht ist. Der extrapolierte Wert ist eine verfeinerte Schätzung, nicht das Ergebnis der Mittelpunktregel und keine garantiert exakte Antwort. Sie setzt voraus, dass sich der Fehler wirklich wie C / n2 verhält, was für glatte Integranden gilt und für raue fehlschlägt. Wenn der Integrand einen Knick oder eine Singularität hat, kann die Extrapolation schlechter sein als die ursprüngliche Näherung, sodass der Rechner immer zuerst das ursprüngliche Mittpunktergebnis zeigt und den extrapolierten Wert getrennt kennzeichnet. Die Richardson-Extrapolation ist auch die Idee hinter der Romberg-Integration, die denselben Trick auf mehreren Ebenen wiederholt, um eine sehr hohe Genauigkeit zu erreichen.
Parametrische Bogenlänge mit der Mittelpunktregel
Manche Kurven lassen sich nicht als y = f(x) schreiben. Ein Kreis zum Beispiel liefert für die meisten x-Werte zwei y-Werte, also beschreibt keine einzelne Funktion ihn. Parametrische Kurven lösen das, indem sie beide Koordinaten als Funktionen eines Parameters t beschreiben: x = x(t) und y = y(t). Während t von t1 bis t2 läuft, durchläuft der Punkt (x(t), y(t)) die Kurve.
Für eine parametrische Kurve kommt das winzige Längenelement aus der Bewegung in beiden Koordinaten: ds = √(dx2 + dy2). Schreibt man dx = x'(t) dt und dy = y'(t) dt, erhält man das parametrische Bogenlängenintegral:
Die Größe unter der Quadratwurzel ist die Geschwindigkeit v(t) = √([x'(t)]2 + [y'(t)]2), die Rate, mit der sich der Punkt entlang der Kurve bewegt, wenn sich t ändert. Die Mittelpunktregel gilt für das Parameterintervall genau wie für ein x-Intervall: Teilen Sie [t1, t2] in n gleiche Abschnitte der Breite Δt = (t2 - t1) / n, tasten Sie die Geschwindigkeit an den Mittelpunktparametern ti* = t1 + (i + ½)Δt ab und addieren Sie die Beiträge:
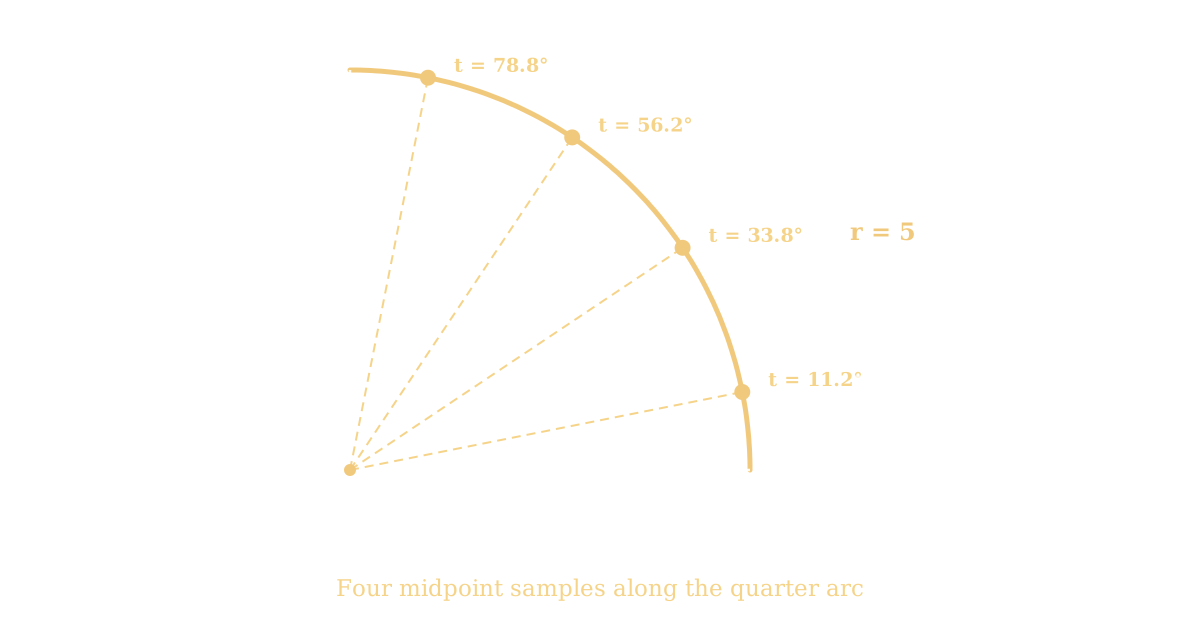
Durchgerechnetes Beispiel: der Viertelkreis. Nehmen Sie x(t) = 5 cos(t) und y(t) = 5 sin(t) auf [0, π/2], mit n = 4. Die Ableitungen sind x'(t) = -5 sin(t) und y'(t) = 5 cos(t). Die Geschwindigkeit ist v(t) = √(25 sin2(t) + 25 cos2(t)) = √(25) = 5, eine Konstante, weil sin2(t) + cos2(t) = 1. Die Parameterbreite ist Δt = (π/2 - 0) / 4 = π/8 = 0.3926990817, und die Mittelpunktparameter sind π/16, 3π/16, 5π/16 und 7π/16. Jeder Geschwindigkeitswert ist 5, also ist jeder Beitrag 0.3926990817 × 5 = 1.9634954085, und die Summe ist 4 × 1.9634954085 = 7.8539816340 Einheiten, was genau 5π/2 ist. Die Mittelpunktregel ist hier für jedes n exakt, weil die Geschwindigkeit konstant ist.
Warum die parametrische Form wichtig ist. Viele echte Kurven sind von Natur aus parametrisch: Kreise, Ellipsen, Spiralen, Bezierkurven in Designsoftware und die Bahnen bewegter Objekte in Physik und Robotik. Die explizite Form y = f(x) kann keine Kurve beschreiben, die sich selbst verdoppelt, aber die parametrische Form kann es. Der Rechner verarbeitet beide Formen mit derselben Mittelpunkt-Engine, derselben Tabelle und derselben Konvergenzanalyse. Mehr über parametrische Kurven erfahren Sie im Rechner für parametrische Bogenlänge.
Eine Warnung zum Parameter. Der Parameter t ist nicht dasselbe wie die Bogenlänge, es sei denn, die Geschwindigkeit ist 1. Gleiche Schritte in t ergeben nur dann gleiche Schritte entlang der Kurve, wenn die Geschwindigkeit konstant ist. Bei einer allgemeinen parametrischen Kurve funktioniert die Mittelpunktregel trotzdem korrekt, weil sie die Geschwindigkeit integriert, aber die Rechtecke sind in t gleich, nicht in der Entfernung entlang der Kurve. Das ist in Ordnung: Die Formel berücksichtigt das durch v(t).
Wann ist die Mittelpunktregel nützlich?
Die Mittelpunktregel ist überall dort nützlich, wo ein Integral numerisch geschätzt werden muss, und die Bogenlänge ist nur eine ihrer Aufgaben. Ihre Einfachheit, ihre Genauigkeit zweiter Ordnung und ihre Toleranz gegenüber Endpunktproblemen machen sie in vielen Bereichen zu einem Arbeitstier.
Numerische Analysis und Lehre. Die Mittelpunktregel ist oft die erste Methode der numerischen Integration, die Studierende kennenlernen, weil Rechtecke leicht zu zeichnen sind und die Mittelpunktidee leicht zu verstehen ist. Sie lehrt Riemann-Summen, Konvergenz und Fehleranalyse in einem Paket. Die Tabelle und die Diagramme dieses Rechners sind genau für diesen Zweck gebaut: Jede Zahl in der Antwort lässt sich auf ein Rechteck zurückführen.
Ingenieurwesen. Ingenieure schätzen die Längen gekrümmter Teile, Kabel, Rohre und Straßenkurven aus mathematischen Modellen. Wenn die Kurve ein Polynom oder eine trigonometrische Funktion ist, hat das Bogenlängenintegral oft keine geschlossene Form, sodass eine numerische Methode die einzige Option ist. Die Mittelpunktregel liefert eine schnelle Antwort mit einer klaren Fehlerschätzung, und ein höheres n verfeinert sie so weit, wie es der Entwurf braucht.
Physik. Physiker integrieren entlang von Wegen, um Arbeit, zurückgelegte Entfernung und Feldgrößen zu berechnen. Ein Teilchen, das sich entlang eines gekrümmten Weges bewegt, legt eine Entfernung zurück, die der Bogenlänge seiner Bahn entspricht, und die Mittelpunktregel schätzt diese Entfernung aus den Geschwindigkeitsdaten. Dieselbe Methode schätzt Integrale in Thermodynamik, Optik und Quantenmechanik, überall dort, wo eine analytische Stammfunktion unerreichbar ist.
Computergrafik und CAD. Kurven auf einem Bildschirm werden als viele kurze gerade Segmente gezeichnet, und die Gesamtlänge einer Kurve wird geschätzt, indem man diese Segmente addiert, was eine Form der numerischen Integration ist. Schriftumrisse, Animationspfade und CAD-Werkzeugwege hängen alle von einer genauen Messung der Kurvenlänge ab. Die Mittelpunktregel bietet eine prinzipielle Art, diese Längen zu messen, statt sie aus einem Bild zu schätzen.
Kurvenmessung und Robotik. Ein Roboterarm, der seinen Greifer entlang eines Kreisbogens bewegt, eine CNC-Maschine, die eine gekrümmte Kante schneidet, oder ein Vermesser, der eine gekrümmte Grenze misst, brauchen alle die Länge einer Kurve, die nur durch ihre Gleichung oder durch abgetastete Punkte bekannt ist. Die Mittelpunktregel verwandelt diese Abtastwerte in eine Länge, mit einer Fehlerschätzung, die sagt, wie weit man der Antwort vertrauen kann.
Wissenschaftliche Modellierung und Computergeometrie. Modelle in Biologie, Finanzwesen und Klimawissenschaft integrieren Funktionen, die nur an einzelnen Punkten bekannt sind. Die Mittelpunktregel ist die natürliche Wahl, wenn die Daten Abtastwerte sind, die in den Mitten von Intervallen genommen wurden, was bei Sensorablesungen und Simulationsausgaben häufig vorkommt. In der Computergeometrie misst sie Umfänge gekrümmter Formen und Längen von Splinekurven.
Wann man sie nicht verwenden sollte. Die Mittelpunktregel ist eine schlechte Wahl, wenn der Integrand eine Singularität innerhalb des Intervalls hat, wenn die Funktion unstetig ist oder wenn eine sehr hohe Genauigkeit mit wenigen Auswertungen benötigt wird: Die Simpsonregel oder eine adaptive Methode schneidet dort besser ab. Sie ist auch das falsche Werkzeug, wenn das Integral selbst nicht die Frage ist, etwa wenn eine geschlossene Bogenlänge bereits bekannt ist. Ein Kreis mit Radius 5 hat einen Viertelkreisbogen von genau 5π/2 = 7.8539816340 Einheiten, und keine numerische Methode kann das verbessern.
Häufige Fehler bei der Verwendung der Mittelpunktregel
Die meisten falschen Mittelpunktantworten gehen auf eine kurze Liste von Fehlern zurück. Jeden einzelnen zu prüfen, dauert Sekunden und erspart die meisten Fehler.
- Endpunkte statt Mittelpunkte verwenden. Die Abtastung am linken oder rechten Rand jedes Teilintervalls berechnet die linke oder rechte Riemann-Summe, nicht die Mittelpunktregel. Für die Parabel y = x2 auf [0, 2] mit n = 4 ist die linke Summe 3.75 Einheiten und die rechte Summe 5.75 Einheiten, während die Mittelpunktregel 4.6267234873 Einheiten ergibt. Nur der Mittelpunktwert ist die Antwort der Mittelpunktregel.
- Vergessen, die Funktion abzuleiten. Der Integrand ist g(x) = √(1 + [f'(x)]2), nicht √(1 + [f(x)]2). Für y = x2 ergibt die Verwendung von f(x) statt f'(x) das Integral von √(1 + x4), eine ganz andere Zahl. Leiten Sie immer zuerst ab.
- Den falschen Bogenlängenintegranden verwenden. Der Integrand muss √(1 + [f'(x)]2) sein. Die 1 wegzulassen, das Quadrat zu vergessen oder die Quadratwurzel aus der falschen Größe zu ziehen, ergibt falsche Antworten. Für eine Gerade mit Steigung 3 ist der Integrand die Konstante √(10) = 3.1622776602, nicht 3 und nicht √(1 + 3).
- Das Intervall falsch aufteilen. Die Breite ist Δx = (b - a) / n, mit der vollen Intervalllänge oben. Durch n + 1 zu teilen oder b / n statt (b - a) / n zu verwenden, verschiebt jeden Mittelpunkt und verfälscht die Antwort. Für [0, 2] mit n = 4 ist die Breite 0.5, nicht 0.4 und nicht 0.6666666667.
- Die falsche Anzahl von Mittelpunkten verwenden. Es gibt genau n Mittelpunkte, einen pro Teilintervall, nicht n + 1. Die Endpunkte sind keine Mittelpunkte. n + 1 Abtastpunkte zu zählen, bedeutet, dass ein Teilintervall doppelt gezählt wurde oder ein Endpunkt versehentlich abgetastet wurde.
- Die ursprüngliche Kurve mit dem Integrandengraphen verwechseln. Die Mittelpunktrechtecke liegen unter dem Integranden g(x), nicht unter der ursprünglichen Kurve f(x). Sie unter f(x) zu zeichnen und ihre Flächen zu addieren, ergibt die Fläche unter f(x), was nicht die Bogenlänge ist. Die beiden Graphen sind verschiedene Kurven und müssen getrennt gezeigt werden.
- Zwischenwerte runden. Die Mittelpunkte, die Ableitungswerte oder die Integrandenwerte vor dem Addieren zu runden, führt kleine Fehler ein, die sich über viele Rechtecke summieren. Behalten Sie die volle Genauigkeit während der gesamten Berechnung bei und runden Sie nur das endgültige angezeigte Ergebnis. Der Rechner tut dies automatisch.
- Annehmen, dass jede Näherung exakt ist. Die Mittelpunktregel liefert eine Näherung, nicht den wahren Wert, außer in besonderen Fällen wie Geraden und parametrischen Kurven mit konstanter Geschwindigkeit. Für die Parabel ist L4 = 4.6267234873 Einheiten nahe am wahren Wert von 4.6467837624 Einheiten, aber nicht gleich ihm. Geben Sie das Ergebnis immer als Näherung an und nennen Sie die Fehlerschätzung dazu.
- Geschätzten Fehler mit garantierten Fehlerschranken verwechseln. Die Verfeinerungsdifferenz |M2n - Mn| ist ein Indikator dafür, wie stark sich die Antwort noch bewegt, keine Garantie dafür, dass der wahre Fehler kleiner ist als diese Differenz. Die theoretische Schranke ((b - a)3 / (24n2)) × max|g''(x)| ist eine Garantie, aber nur, wenn das Maximum der zweiten Ableitung bekannt ist und der Integrand glatt ist.
- Definitionsbereichsbeschränkungen der Funktion ignorieren. Eine Funktion wie √(x) ist für negative x undefiniert, und ln(x) ist für x ≤ 0 undefiniert. Wenn ein Mittelpunkt außerhalb des Definitionsbereichs liegt, existiert der Integrandenwert nicht, und die Näherung ist bedeutungslos. Der Rechner meldet in diesem Fall einen Fehler, statt einen Wert zu erfinden.
- Die falschen parametrischen Ableitungen verwenden. Für eine parametrische Kurve werden beide Ableitungen x'(t) und y'(t) benötigt, und die Geschwindigkeit ist √([x'(t)]2 + [y'(t)]2). Nur eine von ihnen zu verwenden oder nach der falschen Variablen abzuleiten, ergibt eine falsche Geschwindigkeit und eine falsche Länge. Für den Viertelkreis ist x'(t) = -5 sin(t) und y'(t) = 5 cos(t), und beide werden benötigt, um die konstante Geschwindigkeit 5 zu erhalten.
- Eine nicht glatte oder singuläre Funktion so behandeln, als würden die üblichen Fehlerannahmen automatisch gelten. Das Fehlerverhalten von 1 / n2 und die theoretische Schranke setzen einen glatten Integranden voraus. Eine Funktion mit einem Knick, einem Sprung oder einer Singularität innerhalb des Intervalls kann viel langsamer konvergieren, und die Richardson-Extrapolation kann fehlschlagen. Prüfen Sie die Konvergenztabelle: Wenn eine Verdopplung von n die Änderung nicht um etwa vier teilt, gelten die üblichen Annahmen für diese Funktion nicht.
Eine letzte Prüfung, die die meisten dieser Fehler aufdeckt. Prüfen Sie das Ergebnis anhand der Sehnenlänge und des Referenzwerts. Die Näherung muss mindestens so lang sein wie die Sehne, sie muss sich mit wachsendem n der Referenz annähern, die Summe der Tabellenzeilen muss dem Hauptergebnis entsprechen, und für eine Gerade oder eine Kurve mit konstanter Geschwindigkeit muss sie dem exakten Wert entsprechen. Wenn eine dieser Prüfungen fehlschlägt, ist einer der zwölf Fehler oben die Ursache.
Durchgerechnete Beispiele
Diese sechs Beispiele decken die Hauptmodi und Funktionstypen des Rechners ab. Jedes wird von derselben Mittelpunkt-Engine berechnet, die das Werkzeug antreibt, und jedes Ergebnis wurde unabhängig anhand einer hochgenauen adaptiven Simpson-Referenz verifiziert.
Beispiel 1: Parabel, y = x2 auf [0, 2], n = 4. Die Ableitung ist f'(x) = 2x, die Breite ist Δx = 0.5, und die Mittelpunkte sind 0.25, 0.75, 1.25 und 1.75. Die Integrandenwerte sind 1.1180339887, 1.8027756377, 2.6925824036 und 3.6400549446, ihre Summe ist 9.2534469747, und L4 = 0.5 × 9.2534469747 = 4.6267234873 Einheiten. Die Referenz ist 4.6467837624 Einheiten, also ist der absolute Fehler 0.0200602751 Einheiten und der relative Fehler 0.4317%. Eine Verdopplung auf n = 8 ergibt 4.6417306581 Einheiten, und die Richardson-Schätzung aus den beiden ist 4.6467330483 Einheiten.
Beispiel 2: Gerade, y = 3x + 1 auf [0, 4], n = 4. Die Ableitung ist f'(x) = 3, also ist der Integrand die Konstante g(x) = √(10) = 3.1622776602. Die Breite ist Δx = 1, die Mittelpunkte sind 0.5, 1.5, 2.5 und 3.5, und jeder Integrandenwert ist 3.1622776602. Die Summe ist 4 × 3.1622776602 = 12.6491106407, und L4 = 1 × 12.6491106407 = 12.6491106407 Einheiten, was genau 4√(10) ist. Die Mittelpunktregel ist hier für jedes n exakt, weil der Integrand konstant ist und jedes Rechteck die richtige Höhe hat.
Beispiel 3: Horizontale Gerade, y = 2 auf [1, 5], n = 4. Die Ableitung ist f'(x) = 0, also ist der Integrand die Konstante g(x) = √(1 + 0) = 1. Die Breite ist Δx = 1, die Mittelpunkte sind 1.5, 2.5, 3.5 und 4.5, und jeder Beitrag ist 1 × 1 = 1. Die Summe ist L4 = 4.0000000000 Einheiten, was genau der waagerechten Entfernung 5 - 1 = 4 entspricht. Eine horizontale Gerade hat keine senkrechte Änderung, also ist ihre Bogenlänge einfach die Intervalllänge.
Beispiel 4: Parametrischer Viertelkreis, x(t) = 5 cos(t), y(t) = 5 sin(t) auf [0, π/2], n = 4. Die Ableitungen sind x'(t) = -5 sin(t) und y'(t) = 5 cos(t), und die Geschwindigkeit ist die Konstante v(t) = 5. Die Parameterbreite ist Δt = π/8 = 0.3926990817, die Mittelpunktparameter sind π/16, 3π/16, 5π/16 und 7π/16, und jeder Beitrag ist 0.3926990817 × 5 = 1.9634954085. Die Summe ist L4 = 7.8539816340 Einheiten, genau 5π/2. Der volle Kreis wäre 10π = 31.4159265359 Einheiten, und der Halbkreis wäre 5π = 15.7079632679 Einheiten.
Beispiel 5: Kubische Funktion, y = x3 auf [0, 1], n = 4. Die Ableitung ist f'(x) = 3x2, die Breite ist Δx = 0.25, und die Mittelpunkte sind 0.125, 0.375, 0.625 und 0.875. Die Integrandenwerte sind 1.0010980300, 1.0853471867, 1.5405489332 und 2.5051217067, ihre Summe ist 6.1321158566, und L4 = 0.25 × 6.1321158566 = 1.5330289642 Einheiten. Die Referenz ist 1.5478656547 Einheiten, also ist der absolute Fehler 0.0148366905 Einheiten und der relative Fehler 0.9585%. Eine Verdopplung auf n = 8 ergibt 1.5441590533 Einheiten, und die Richardson-Schätzung ist 1.5478690830 Einheiten.
Beispiel 6: Trigonometrische Funktion, y = sin(x) auf [0, π], n = 8. Die Ableitung ist f'(x) = cos(x), die Breite ist Δx = π/8 = 0.3926990817, und die acht Mittelpunkte sind π/16, 3π/16, 5π/16, 7π/16, 9π/16, 11π/16, 13π/16 und 15π/16. Die Integrandenwerte sind 1.4006926023, 1.3005159423, 1.1439660326, 1.0188524102, 1.0188524102, 1.1439660326, 1.3005159423 und 1.4006926023. Ihre Summe ist 9.7280539749, und L8 = 0.3926990817 × 9.7280539749 = 3.8201978627 Einheiten. Die Referenz ist 3.8201977890 Einheiten, also ist der absolute Fehler nur 0.0000000736 Einheiten, ein relativer Fehler von 0.00000193%. Dieses Integral hat keine elementare Stammfunktion, sodass die Mittelpunktregel und die Referenz der praktische Weg sind, um die Antwort zu erhalten.
Klicken Sie auf eine Voreinstellungsschaltfläche im Rechner, um eines dieser Beispiele zu laden und die vollständige Schritt-für-Schritt-Lösung, die Live-Diagramme, die Berechnungstabelle und den Konvergenzvergleich für diese Eingabe zu sehen.
Praktische Anwendungen
Die Bogenlänge nach der Mittelpunktregel taucht überall dort auf, wo eine gekrümmte Entfernung aus einer Formel statt mit einem Maßband gemessen werden muss. Dieselbe Berechnung dient Studierenden, Ingenieuren und Designern.
Straßen, Bahnen und Kabel. Eine kurvige Straße, eine Laufbahnkurve oder ein Kabel, das zwischen zwei Stützen hängt, haben alle Längen, die einer Kurve folgen. Wenn die Kurve durch eine Funktion modelliert wird, schätzt die Mittelpunktregel ihre Länge aus dem Modell, und die Fehlerschätzung sagt, wie weit man der Antwort vertrauen kann. Ein Kabel, das durch y = x2 auf [0, 2] modelliert wird, braucht 4.6467837624 Einheiten Kabel, nicht die 4.4721359550 Einheiten der geradlinigen Lücke.
Fertigung und Blechbearbeitung. Ein gekrümmtes Paneel, ein gebogenes Rohr oder eine gerollte Kante beginnt als flaches Material bekannter Länge. Die Mittelpunktregel verwandelt das gekrümmte Design in die flache Länge, die geschnitten werden muss, und die Konvergenztabelle bestätigt die Länge mit der Genauigkeit, die die Werkstatt braucht. Eine Viertelkreisbiegung mit Radius 5 braucht 7.8539816340 Einheiten Material entlang der Kurve.
Architektur. Bögen, Kuppeln und gewundene Treppen werden nach ihren Bögen bemessen. Ein halbkreisförmiger Bogen mit Radius 5 braucht 5π = 15.7079632679 Einheiten Zierleiste entlang der Kurve. Für nicht kreisförmige Bögen, die durch Parabeln oder Sinuskurven modelliert werden, liefert die Mittelpunktregel die Zierleistenlänge direkt aus der Entwurfsgleichung.
Physik und Bewegung. Die Entfernung, die ein Teilchen entlang eines gekrümmten Weges zurücklegt, ist die Bogenlänge seiner Bahn. Ein Pendelkörper, ein Geschoss oder ein Satellit in einer elliptischen Umlaufbahn bewegen sich alle entlang von Kurven, deren Längen für Energie-, Zeit- und Treibstoffberechnungen wichtig sind. Die Mittelpunktregel schätzt diese Entfernungen aus den Bewegungsgleichungen.
Computergrafik, Animation und Spiele. Objekte, die sich entlang gekrümmter Pfade bewegen, Kamerafahrten und animierte Figuren folgen alle Splines und parametrischen Kurven. Die Entfernung entlang des Pfades bestimmt Geschwindigkeit, Timing und Abstände der Bilder. Die Mittelpunktregel misst diese Pfadlängen aus den Kurvengleichungen, und der parametrische Modus verarbeitet Kurven, die sich selbst verdoppeln.
Medizin und Biologie. Blutgefäße, die Wirbelsäule und die gekrümmten Oberflächen von Organen werden aus Scans und Modellen vermessen. Die Bogenlänge entlang einer Gefäßmittellinie hilft bei der Planung von Stents und Kathetern, und die Mittelpunktregel verwandelt eine modellierte Mittellinie in eine Länge mit einer Fehlerschätzung.
Verwandte Rechner auf dieser Seite. Für exakte Bogenlängen benannter Kurven probieren Sie den Parabel-Bogenlängenrechner, den Ellipsen-Bogenlängenrechner, den Halbkreis-Bogenlängenrechner, den Kreis-Bogenlängenrechner und den Sektor-Bogenlängenrechner. Für die schrittweise exakte Integration probieren Sie den Bogenlängenrechner mit Schritten, den Rechner für parametrische Bogenlänge, den Rechner für polare Bogenlänge und den 3D-Bogenlängenrechner. Für andere numerische Methoden probieren Sie den Trapezregel-Rechner und den Simpsonregel-Rechner.
Referenztabellen zur Bogenlänge nach der Mittelpunktregel
Diese Tabellen fassen das Konvergenzverhalten der beiden wichtigsten durchgerechneten Beispiele an einem Ort zusammen, sodass Sie sehen können, wie schnell sich die Mittelpunktregel einpendelt und wie die Richardson-Extrapolation die Antwort verbessert. Alle Werte werden von der Mittelpunkt-Engine berechnet, mit der Referenz aus der adaptiven Simpson-Integration.
Parabel y = x2 auf [0, 2], Referenz 4.6467837624 Einheiten.
| Teilintervalle n | Mittelpunktnäherung | Absoluter Fehler | Änderung gegenüber dem vorherigen Wert |
|---|---|---|---|
| 1 | 4.4721359550 | 0.1746478074 | Erster Wert |
| 2 | 4.5764912225 | 0.0702925399 | 0.1043552675 |
| 4 | 4.6267234873 | 0.0200602751 | 0.0502322648 |
| 8 | 4.6417306581 | 0.0050531044 | 0.0150071707 |
| 16 | 4.6455205322 | 0.0012632302 | 0.0037898741 |
| 32 | 4.6464679593 | 0.0003158031 | 0.0009474272 |
| Richardson (4, 8) | 4.6467330483 | 0.0000507141 | Verfeinerte Schätzung |
Sinuskurve y = sin(x) auf [0, π], Referenz 3.8201977890 Einheiten.
| Teilintervalle n | Mittelpunktnäherung | Absoluter Fehler | Änderung gegenüber dem vorherigen Wert |
|---|---|---|---|
| 1 | 3.1415926536 | 0.6786051354 | Erster Wert |
| 2 | 3.8476494905 | 0.0274517015 | 0.7060568369 |
| 4 | 3.8204517876 | 0.0002539986 | -0.0271977029 |
| 8 | 3.8201978627 | 0.0000000736 | -0.0002539249 |
| 16 | 3.8201977890 | 0.0000000000 | -0.0000000736 |
| Richardson (8, 16) | 3.8201977645 | 0.0000000245 | Verfeinerte Schätzung |
So lesen Sie die Tabellen. Der Parabelfehler fällt bei jeder Verdopplung um den Faktor von etwa vier, von 0.0200602751 bei n = 4 auf 0.0050531044 bei n = 8 auf 0.0012632302 bei n = 16, was dem erwarteten Verhalten von 1 / n2 entspricht. Die Sinuskurve konvergiert noch schneller, weil ihr Integrand nahe der Mitte des Intervalls fast flach ist: Bei n = 8 ist der Fehler bereits 0.0000000736 Einheiten, und bei n = 16 stimmt die Näherung bis auf alle zehn angezeigten Dezimalstellen mit der Referenz überein. Die Richardson-Zeilen zeigen dieselbe Idee in einem Schritt: Die Kombination zweier Näherungen schlägt jede einzelne, mit einem Fehler von 0.0000507141 Einheiten für die Parabel und 0.0000000245 Einheiten für die Sinuskurve. Verwenden Sie diese Tabellen als Maßstab: Wenn Ihre eigene Berechnung für eines dieser Beispiele nicht mit der Tabelle übereinstimmt, prüfen Sie die Ableitung, die Mittelpunkte und den Integranden, bevor Sie der Antwort vertrauen.
Verwandte Tools
Häufige Fragen zur Bogenlänge nach der Mittelpunktregel
Was ist die Mittelpunktregel in der Analysis? +
Die Mittelpunktregel ist eine Methode der numerischen Integration, die ein bestimmtes Integral schätzt, indem sie das Intervall in n gleiche Teilintervalle aufteilt und die Funktion in der Mitte jedes Teilintervalls abtastet. Jeder Abtastwert wird zur Höhe eines Rechtecks der Breite Δx = (b - a) / n, und die Summe der Rechteckflächen ist die Näherung: M<sub>n</sub> = Δx × Σ g(x<sub>i</sub>*). Sie ist eine Art Riemann-Summe und genauer als die Regeln mit linkem oder rechtem Endpunkt bei gleicher Rechteckanzahl, weil der Abtastwert in der Mitte den führenden Fehler auf jedem Teilintervall ausgleicht.
Wie berechnet die Mittelpunktregel die Bogenlänge? +
Sie verwandelt das Bogenlängenintegral in eine Summe von Rechteckflächen. Finden Sie zuerst die Ableitung f'(x) und bilden Sie den Integranden g(x) = √(1 + [f'(x)]<sup>2</sup>). Teilen Sie dann [a, b] in n Teilintervalle der Breite Δx, werten Sie g(x) an jedem Mittelpunkt aus, multiplizieren Sie jeden Wert mit Δx und addieren Sie die Ergebnisse. Für y = x<sup>2</sup> auf [0, 2] mit n = 4 sind die Mittelpunkte 0.25, 0.75, 1.25 und 1.75, die Integrandenwerte sind 1.1180339887, 1.8027756377, 2.6925824036 und 3.6400549446, und die Summe ist L<sub>4</sub> = 4.6267234873 Einheiten.
Wie lautet die Formel der Mittelpunktregel? +
Für die Bogenlänge lautet die Formel L<sub>n</sub> = Δx × Σ √(1 + [f'(x<sub>i</sub>*)]<sup>2</sup>), wobei Δx = (b - a) / n die Teilintervallbreite ist, x<sub>i</sub>* = a + (i + ½)Δx der Mittelpunkt des i-ten Teilintervalls ist, f'(x) die Ableitung der Funktion ist und die Summe über alle n Teilintervalle läuft. Für eine parametrische Kurve lautet die Formel L<sub>n</sub> = Δt × Σ √([x'(t<sub>i</sub>*)]<sup>2</sup> + [y'(t<sub>i</sub>*)]<sup>2</sup>), wobei die Geschwindigkeit den expliziten Integranden ersetzt.
Wie berechnet man die Teilintervallbreite? +
Teilen Sie die Intervalllänge durch die Anzahl der Teilintervalle: Δx = (b - a) / n. Für [0, 2] mit n = 4 ist Δx = (2 - 0) / 4 = 0.5. Für [0, 1] mit n = 4 ist Δx = (1 - 0) / 4 = 0.25. Für [0, π] mit n = 8 ist Δx = π / 8 = 0.3926990817. Jedes Teilintervall hat dieselbe Breite, was die Regel einfach macht: Eine Breite multipliziert jeden Integrandenwert.
Wie findet man den Mittelpunkt jedes Intervalls? +
Addieren Sie eine halbe Teilintervallbreite zur linken Grenze des Teilintervalls: x<sub>i</sub>* = a + (i + ½)Δx, wobei i ab 0 gezählt wird. Für [0, 2] mit n = 4 und Δx = 0.5 sind die Mittelpunkte 0 + 0.5 × 0.5 = 0.25, 0 + 1.5 × 0.5 = 0.75, 0 + 2.5 × 0.5 = 1.25 und 0 + 3.5 × 0.5 = 1.75. Jeder Mittelpunkt liegt genau in der Mitte zwischen seinen Teilintervallgrenzen. Für [0, 1] mit n = 4 sind die Mittelpunkte 0.125, 0.375, 0.625 und 0.875.
Warum wird die Ableitung bei Bogenlängenberechnungen verwendet? +
Weil die Länge einer Kurve davon abhängt, wie steil sie ansteigt, nicht nur davon, wo sie beginnt und endet. Ein winziges Stück der Kurve, das sich dx waagerecht bewegt, bewegt sich dy = f'(x) dx senkrecht, also ist seine Länge √(dx<sup>2</sup> + dy<sup>2</sup>) = √(1 + [f'(x)]<sup>2</sup>) dx. Ohne die Ableitung gibt es keine Möglichkeit zu wissen, wie viel zusätzliche Länge die Steigung hinzufügt. Für y = x<sup>2</sup> wächst die Steigung auf [0, 2] von 0 auf 4, also wächst der Integrand von 1 auf √(17) = 4.1231056256, und die Bogenlänge von 4.6467837624 Einheiten ist viel länger als die waagerechte Entfernung 2.
Verbessert eine höhere Anzahl von Teilintervallen die Genauigkeit? +
In der Regel ja, bei glatten Funktionen. Der Fehler der Mittelpunktregel ist proportional zu 1 / n<sup>2</sup>, also sinkt der Fehler bei einer Verdopplung von n auf etwa ein Viertel. Für die Parabel y = x<sup>2</sup> auf [0, 2] fällt der Fehler von 0.0200602751 Einheiten bei n = 4 auf 0.0050531044 Einheiten bei n = 8 auf 0.0012632302 Einheiten bei n = 16. Die Verbesserung ist nicht für jede Funktion garantiert monoton, und sie kann bei Funktionen mit Knicken oder Singularitäten langsam sein, also prüfen Sie immer die Konvergenztabelle, statt anzunehmen, dass ein größeres n besser ist.
Was ist der Unterschied zwischen der Mittelpunktregel und der Trapezregel? +
Die Mittelpunktregel tastet den Integranden in der Mitte jedes Teilintervalls ab und baut Rechtecke, während die Trapezregel an beiden Endpunkten abtastet und Trapeze baut. Beide haben einen Fehler von O(1 / n<sup>2</sup>), aber die Mittelpunktregel ist bei gleichem n in der Regel etwa doppelt so genau, und ihr Fehler hat in der Regel das entgegengesetzte Vorzeichen. Für die Parabel y = x<sup>2</sup> auf [0, 2] mit n = 4 ergibt die Mittelpunktregel 4.6267234873 Einheiten und die Trapezregel 4.6870560064 Einheiten, gegenüber der Referenz von 4.6467837624 Einheiten. Die Mittelpunktregel braucht außerdem nur n Auswertungen statt n + 1 und wertet die Endpunkte niemals aus, was hilft, wenn eine Funktion dort undefiniert ist.
Was ist der Unterschied zwischen der Mittelpunktregel und der Simpsonregel? +
Die Simpsonregel passt eine Parabel durch die Endpunkte und den Mittelpunkt jedes Paars von Teilintervallen an, während die Mittelpunktregel nur den Mittelpunktwert verwendet und ein flaches Rechteck baut. Die Simpsonregel hat einen Fehler von O(1 / n<sup>4</sup>), also konvergiert sie für glatte Funktionen viel schneller, aber sie braucht eine gerade Anzahl von Teilintervallen und mehr Auswertungen. Für die Parabel y = x<sup>2</sup> auf [0, 2] mit n = 4 ergibt die Mittelpunktregel 4.6267234873 Einheiten mit einem Fehler von 0.0200602751 Einheiten, während die Simpsonregel 4.6502010785 Einheiten mit einem Fehler von nur 0.0034173160 Einheiten ergibt. Verwenden Sie die Mittelpunktregel wegen ihrer Einfachheit und zum Unterrichten von Riemann-Summen, und die Simpsonregel, wenn Sie mit wenigen Teilintervallen eine hohe Genauigkeit brauchen.
Wie berechnet man den Fehler bei der Mittelpunktregel? +
Wenn eine hochgenaue Referenz verfügbar ist, ist der absolute Fehler |L<sub>Referenz</sub> - M<sub>n</sub>| und der relative Fehler dieser Wert geteilt durch |L<sub>Referenz</sub>|, mal 100. Für die Parabel mit n = 4 ist der absolute Fehler 0.0200602751 Einheiten und der relative Fehler 0.4317%. Wenn keine Referenz verfügbar ist, verwenden Sie die Verfeinerungsdifferenz |M<sub>2n</sub> - M<sub>n</sub>| als praktischen Indikator: Für die Parabel ist |M<sub>8</sub> - M<sub>4</sub>| = 0.0150071707 Einheiten. Die theoretische Schranke ((b - a)<sup>3</sup> / (24n<sup>2</sup>)) × max|g''(x)| ist nur dann eine Garantie, wenn das Maximum der zweiten Ableitung bekannt ist und der Integrand glatt ist.
Was ist die Richardson-Extrapolation? +
Die Richardson-Extrapolation kombiniert zwei Mittelpunktnäherungen zu einer verfeinerten Schätzung, indem sie den führenden Fehlerterm von O(1 / n<sup>2</sup>) auslöscht. Die Formel lautet L<sub>R</sub> = (4M<sub>2n</sub> - M<sub>n</sub>) / 3. Für die Parabel y = x<sup>2</sup> auf [0, 2] ergeben M<sub>4</sub> = 4.6267234873 Einheiten und M<sub>8</sub> = 4.6417306581 Einheiten L<sub>R</sub> = 4.6467330483 Einheiten, mit einem Fehler von nur 0.0000507141 Einheiten gegenüber der Referenz von 4.6467837624 Einheiten. Der extrapolierte Wert ist eine verfeinerte Schätzung, nicht das Mittpunktergebnis und keine garantiert exakte Antwort, und er setzt voraus, dass der Integrand glatt ist.
Kann die Mittelpunktregel die Länge einer parametrischen Kurve berechnen? +
Ja. Für eine Kurve x = x(t), y = y(t) auf [t<sub>1</sub>, t<sub>2</sub>] teilen Sie das Parameterintervall in n Abschnitte der Breite Δt, tasten Sie die Geschwindigkeit v(t) = √([x'(t)]<sup>2</sup> + [y'(t)]<sup>2</sup>) an den Mittelpunktparametern ab und addieren Sie die Beiträge: L<sub>n</sub> = Δt × Σ v(t<sub>i</sub>*). Für den Viertelkreis x(t) = 5 cos(t), y(t) = 5 sin(t) auf [0, π/2] mit n = 4 ist die Geschwindigkeit die Konstante 5, also ist L<sub>4</sub> = 5π/2 = 7.8539816340 Einheiten, exakt für jedes n.
Kann die Mittelpunktregel ein exaktes Ergebnis liefern? +
Ja, aber nur in besonderen Fällen. Wenn der Integrand konstant ist, hat jedes Rechteck die richtige Höhe und die Summe ist exakt. Das geschieht bei einer Geraden, bei der f'(x) konstant ist, und bei einer parametrischen Kurve mit konstanter Geschwindigkeit, etwa einem Kreis. Für y = 3x + 1 auf [0, 4] ergibt die Mittelpunktregel genau 4√(10) = 12.6491106407 Einheiten für jedes n. Für y = 2 auf [1, 5] ergibt sie genau 4.0000000000 Einheiten. Für eine allgemeine Kurve wie y = x<sup>2</sup> ergibt die Mittelpunktregel eine Näherung, die sich mit wachsendem n dem wahren Wert annähert, aber für ein endliches n niemals genau gleich ihm ist.
Was passiert, wenn die Anzahl der Teilintervalle eins ist? +
Bei n = 1 ist das ganze Intervall ein einziges Rechteck: Die Breite ist Δx = b - a und die Höhe ist der Integrand am Mittelpunkt des Intervalls. Für die Parabel y = x<sup>2</sup> auf [0, 2] ergibt n = 1 genau 2 × √(5) = 4.4721359550 Einheiten, gegenüber dem wahren Wert von 4.6467837624 Einheiten. Für die Sinuskurve y = sin(x) auf [0, π] ergibt n = 1 genau π × 1 = 3.1415926536 Einheiten, weil der Mittelpunkt π/2 ist, wo cos(x) = 0 und der Integrand 1 ist. Ein einziges Rechteck ist eine grobe Schätzung, nützlich als erste Vermutung, aber es sollte niemals die endgültige Antwort sein.
Warum ist die Mittelpunktregel eine Näherung? +
Weil sie die wahre gekrümmte Fläche unter dem Integranden durch Rechtecke mit flacher Oberkante ersetzt. Auf jedem Teilintervall ist die Rechteckhöhe der Integrandenwert an einem Punkt, dem Mittelpunkt, während der wahre Integrand über das Teilintervall variiert. Die flache Oberkante schneidet auf der einen Seite ein wenig Fläche ab und fügt auf der anderen Seite ein wenig hinzu, und die beiden Fehler heben sich fast auf, aber nicht genau. Nur wenn der Integrand konstant ist, stimmen die Rechtecke genau mit der Kurve überein. Wenn n wächst und die Rechtecke schmaler werden, schrumpft die Abweichung, und die Summe nähert sich dem wahren Integral an, aber für jedes endliche n bleibt ein kleiner Fehler.
Was ist der Unterschied zwischen Bogenlänge und der Fläche unter einer Kurve? +
Die Bogenlänge misst die Entfernung entlang einer Kurve, während die Fläche unter einer Kurve den Bereich zwischen der Kurve und der x-Achse misst. Es sind verschiedene Integrale: Die Bogenlänge ist ∫ √(1 + [f'(x)]<sup>2</sup>) dx, und die Fläche ist ∫ f(x) dx. Für y = x<sup>2</sup> auf [0, 2] ist die Bogenlänge 4.6467837624 Einheiten, während die Fläche unter der Kurve 8 / 3 = 2.6666666667 Quadrateinheiten beträgt. Die Mittelpunktrechtecke für die Bogenlänge werden unter dem Integranden √(1 + 4x<sup>2</sup>) gezeichnet, nicht unter der ursprünglichen Kurve, und ihre Gesamtfläche ist die Bogenlängennäherung, nicht die Fläche unter f(x).
Wie funktioniert die Mittelpunktregel bei einer Geraden? +
Bei einer Geraden ist die Ableitung konstant, also ist der Integrand konstant, also hat jedes Mittelpunktrechteck genau die richtige Höhe und die Regel ist exakt. Für y = 3x + 1 auf [0, 4] ist f'(x) = 3, der Integrand ist überall √(10) = 3.1622776602, und die Mittelpunktregel ergibt 4 × 3.1622776602 = 12.6491106407 Einheiten für jedes n, sogar für n = 1. Dasselbe gilt für eine horizontale Gerade: y = 2 auf [1, 5] ergibt genau 4.0000000000 Einheiten. Eine Gerade ist der eine Fall, in dem die Näherung die Antwort ist.
Wann sollte ich eine höhere Anzahl von Teilintervallen verwenden? +
Verwenden Sie ein höheres n, wenn sich die Antwort bei der benötigten Genauigkeit noch ändert, wenn der Integrand über das Intervall schnell variiert oder wenn die Funktion scharfe Knicke hat. Eine praktische Regel lautet, n so lange zu verdoppeln, bis sich die Antwort bei der Dezimalstelle, die Ihnen wichtig ist, nicht mehr ändert: Wenn n = 100 und n = 200 bis auf sechs Dezimalstellen übereinstimmen, reicht n = 100 aus. Für die Parabel ergibt n = 4 einen Fehler von 0.0200602751 Einheiten, während n = 32 einen Fehler von nur 0.0003158031 Einheiten ergibt. Für Hausaufgaben hält n = 4 oder n = 8 die Tabelle kurz genug, um sie von Hand zu prüfen, während n = 50 oder n = 100 für die meisten glatten Funktionen vier oder fünf korrekte Dezimalstellen liefert.